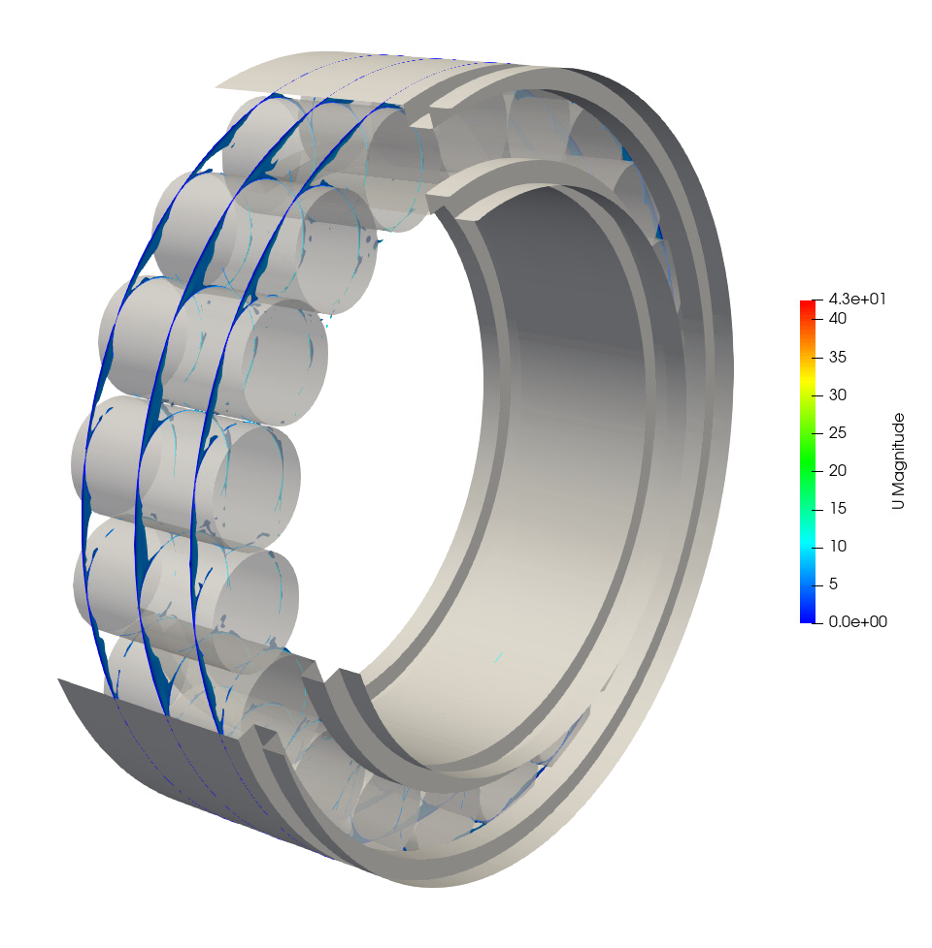
Una simulazione fluidodinamica mostra che, nei cuscinetti, il lubrificante non è soltanto un mezzo passivo che riduce l’attrito: può modificare il moto dei rulli, contrastarne la rotazione o perfino favorirla. Capire questa interazione è essenziale per prevedere lo slittamento e prevenire danni prematuri.
I cuscinetti volventi sono componenti discreti, spesso nascosti all’interno delle macchine, ma decisivi per il loro funzionamento. Sostengono alberi rotanti e riducono l’attrito in riduttori industriali, turbine eoliche, trasmissioni aeronautiche, veicoli ferroviari e propulsori elettrici. La loro durata viene normalmente calcolata attraverso procedure consolidate, come quelle delle norme ISO, che valutano gli effetti delle sollecitazioni cicliche generate dal contatto tra rulli o sfere e piste. Queste procedure sono indispensabili, ma non spiegano tutti i guasti osservati nella pratica.
Un cuscinetto può infatti essere correttamente dimensionato rispetto alla fatica da contatto e, nonostante ciò, danneggiarsi precocemente. Oltre alla fatica esistono, infatti, altre modalità di cedimento, tra cui usura, corrosione, deformazioni plastiche, fratture, danni elettrici e fenomeni legati alla lubrificazione. Questi ultimi stanno acquistando importanza soprattutto in luce del fatto che molte trasmissioni moderne lavorano a velocità crescenti, con oli meno viscosi e carichi talvolta ridotti. In tali condizioni il moto degli elementi volventi può discostardi di molto dal rotolamento ideale.
Il pericolo dello “smearing”
Uno dei danni più critici nei cuscinetti a rulli cilindrici e conici è il cosiddetto smearing, termine tecnico che indica un danneggiamento adesivo associato a slittamenti eccessivi. Nel rotolamento ideale, il punto di contatto tra rullo e pista presenta una velocità relativa molto piccola, salvo il microslittamento inevitabile dovuto alla meccanica del contatto. Nella realtà, invece, un carico insufficiente, la dinamica della gabbia, l’inclinazione dei rulli, i transitori di velocità e la resistenza esercitata dall’olio possono produrre slittamenti considerevoli.
Se il film lubrificante non riesce più a separare completamente le superfici, le asperità microscopiche entrano in contatto. Possono allora formarsi giunzioni adesive, verificarsi trasferimenti di materiale e intensi riscaldamenti locali. La microstruttura dell’acciaio può modificarsi e diventare più vulnerabile all’innesco di cricche. Lo smearing non è dunque soltanto un aumento dell’attrito: è una catena di eventi tribologici capace di compromettere rapidamente un componente che, secondo il calcolo convenzionale della vita a fatica, avrebbe dovuto funzionare “ancora a lungo”.
Per limitare il rischio, i produttori raccomandano un carico minimo. Un carico o un precarico maggiore aiuta i rulli a mantenere una cinematica più vicina al rotolamento puro, ma non rappresenta una soluzione universale. Aumentare il precarico accresce le perdite dipendenti dal carico, la temperatura e le tensioni di contatto; può quindi ridurre l’efficienza e, in certe condizioni, anche la vita a fatica. Richiede inoltre molle o altri dispositivi dedicati. Nei cuscinetti radiali, poi, i rulli attraversano periodicamente zone poco caricate: proprio lì possono iniziare lo slittamento e lo smearing, anche se il precarico ha migliorato la situazione nella zona portante.
Per superare i limiti delle “soglie empiriche di carico”, la ricerca sta sviluppando criteri basati sull’energia dissipata per attrito. L’idea è fisicamente convincente: il rischio di danno dipende dall’energia generata durante l’accelerazione e la decelerazione dei rulli, non soltanto dal valore nominale del carico. Tuttavia, per calcolarla servono informazioni affidabili sui carichi di contatto, sulle velocità di rotolamento e strisciamento, sulle accelerazioni e sulle proprietà del lubrificante durante un’intera rivoluzione del cuscinetto. I modelli multibody descrivono bene i contatti meccanici, ma spesso rappresentano l’olio mediante formule semplificate (resistenza viscosa). Proprio qui si colloca il problema affrontato nell’articolo.
Un fluido che partecipa alla dinamica
Le forze normali di contatto sostengono il carico del cuscinetto, mentre forze e momenti tangenziali, anche molto più piccoli, governano la cinematica dei rulli: rotazione, slittamento, inclinazione e interazione con gli altri componenti. Le azioni idrodinamiche dell’olio sono generalmente modeste rispetto alla forza normale. Trascurarle può quindi alterare la previsione delle velocità dei rulli e, di conseguenza, dell’energia associata allo smearing.
La fluidodinamica computazionale, o CFD, permette di calcolare il campo di moto del lubrificante e le azioni che esso esercita sulle superfici. Negli ultimi anni la CFD è stata utilizzata per studiare distribuzione dell’olio, ricircoli, aerazione, raffreddamento, coppie resistenti e perdite per sbattimento in cuscinetti a sfere, cilindrici e conici. I modelli più avanzati sono tridimensionali, transitori e bifase: descrivono contemporaneamente olio e aria e ricostruiscono la superficie libera che li separa.
Quasi tutti i modelli completi di cuscinetto condividono però un’ipotesi “comoda”: la cinematica viene imposta in anticipo. Le velocità di anelli, gabbia ed elementi volventi derivano da relazioni ideali, da valori medi misurati o da un calcolo dinamico separato. Il fluido reagisce al moto assegnato, ma non viene studiato sistematicamente come quel moto cambi quando un rullo slitta. È un’impostazione adatta a descrivere l’olio in una condizione già nota, ma non consente di costruire in modo completo il collegamento a due vie tra cinematica non ideale e forze idrodinamiche.
Lo studio di Franco Concli e Lorenzo Maccioni compie un passo in questa direzione. L’obiettivo non è ancora simulare simultaneamente, nello stesso calcolo, il fluido che modifica liberamente il moto dei rulli e i rulli che modificano il fluido. Gli autori prescrivono invece diversi livelli di slittamento e misurano la risposta idrodinamica. Il risultato è una mappa di forze e momenti che, in futuro, potrà essere trasferita a un modello multibody per rendere più realistico il calcolo della dinamica del cuscinetto.
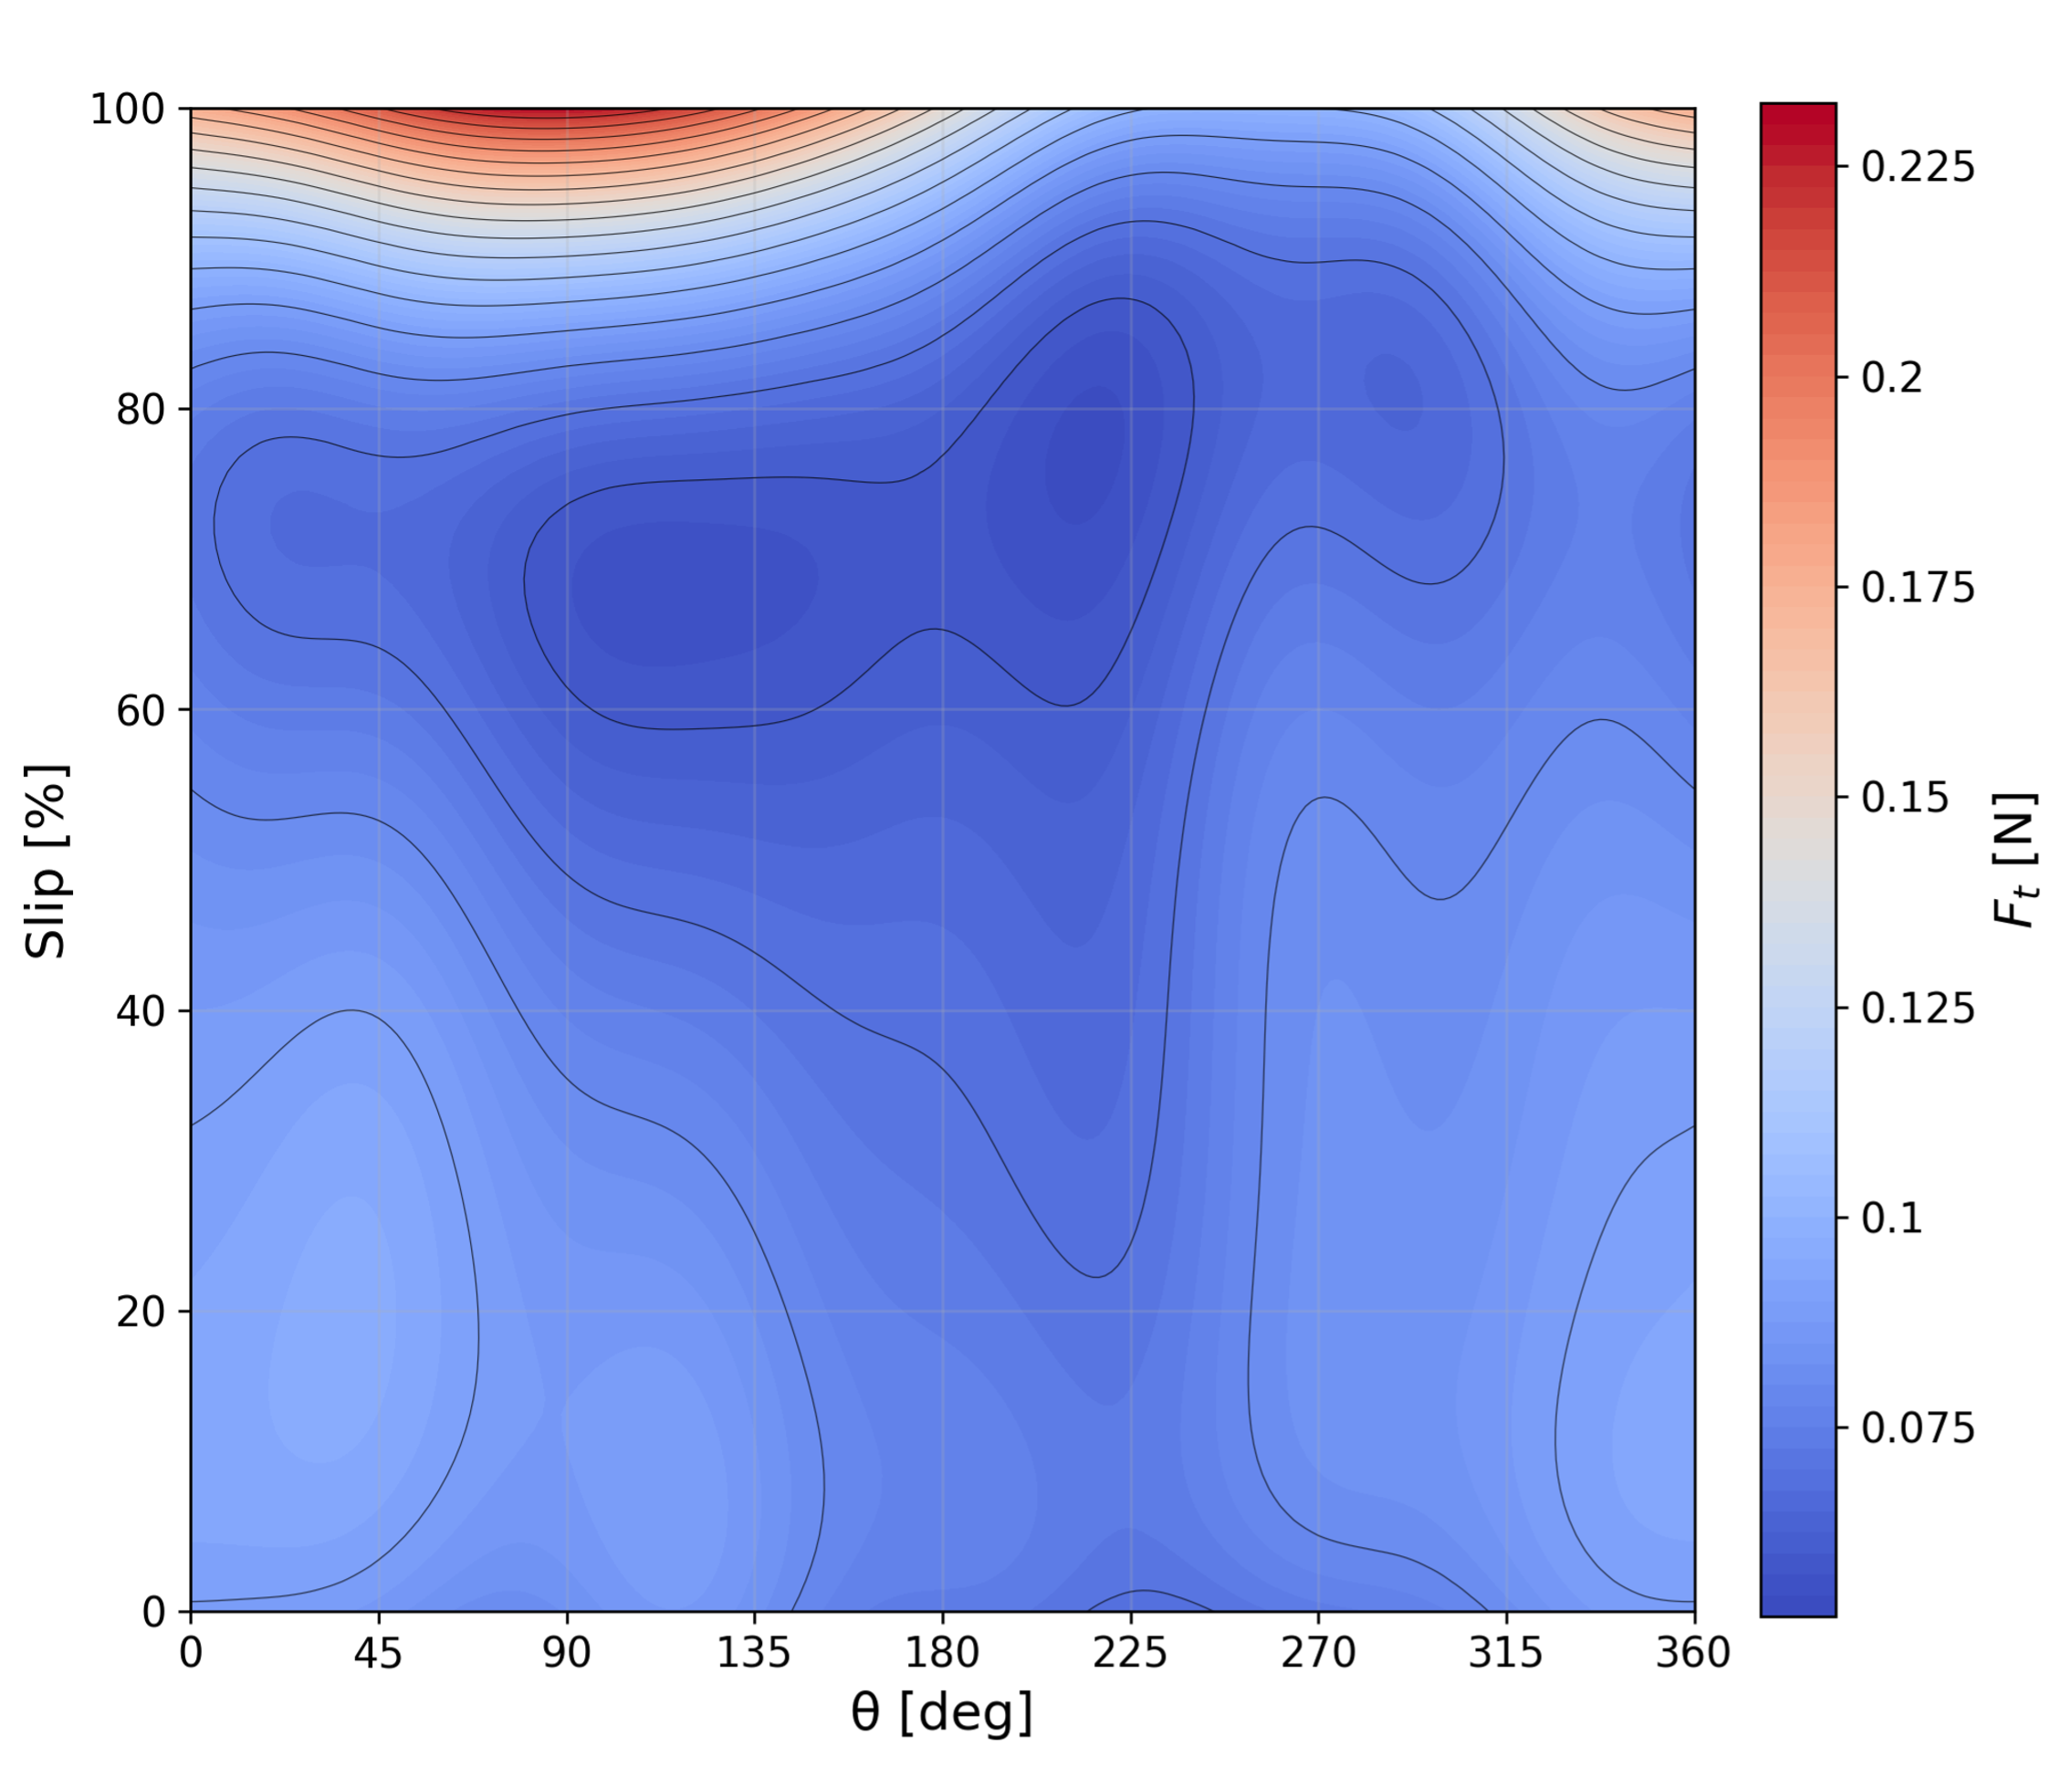
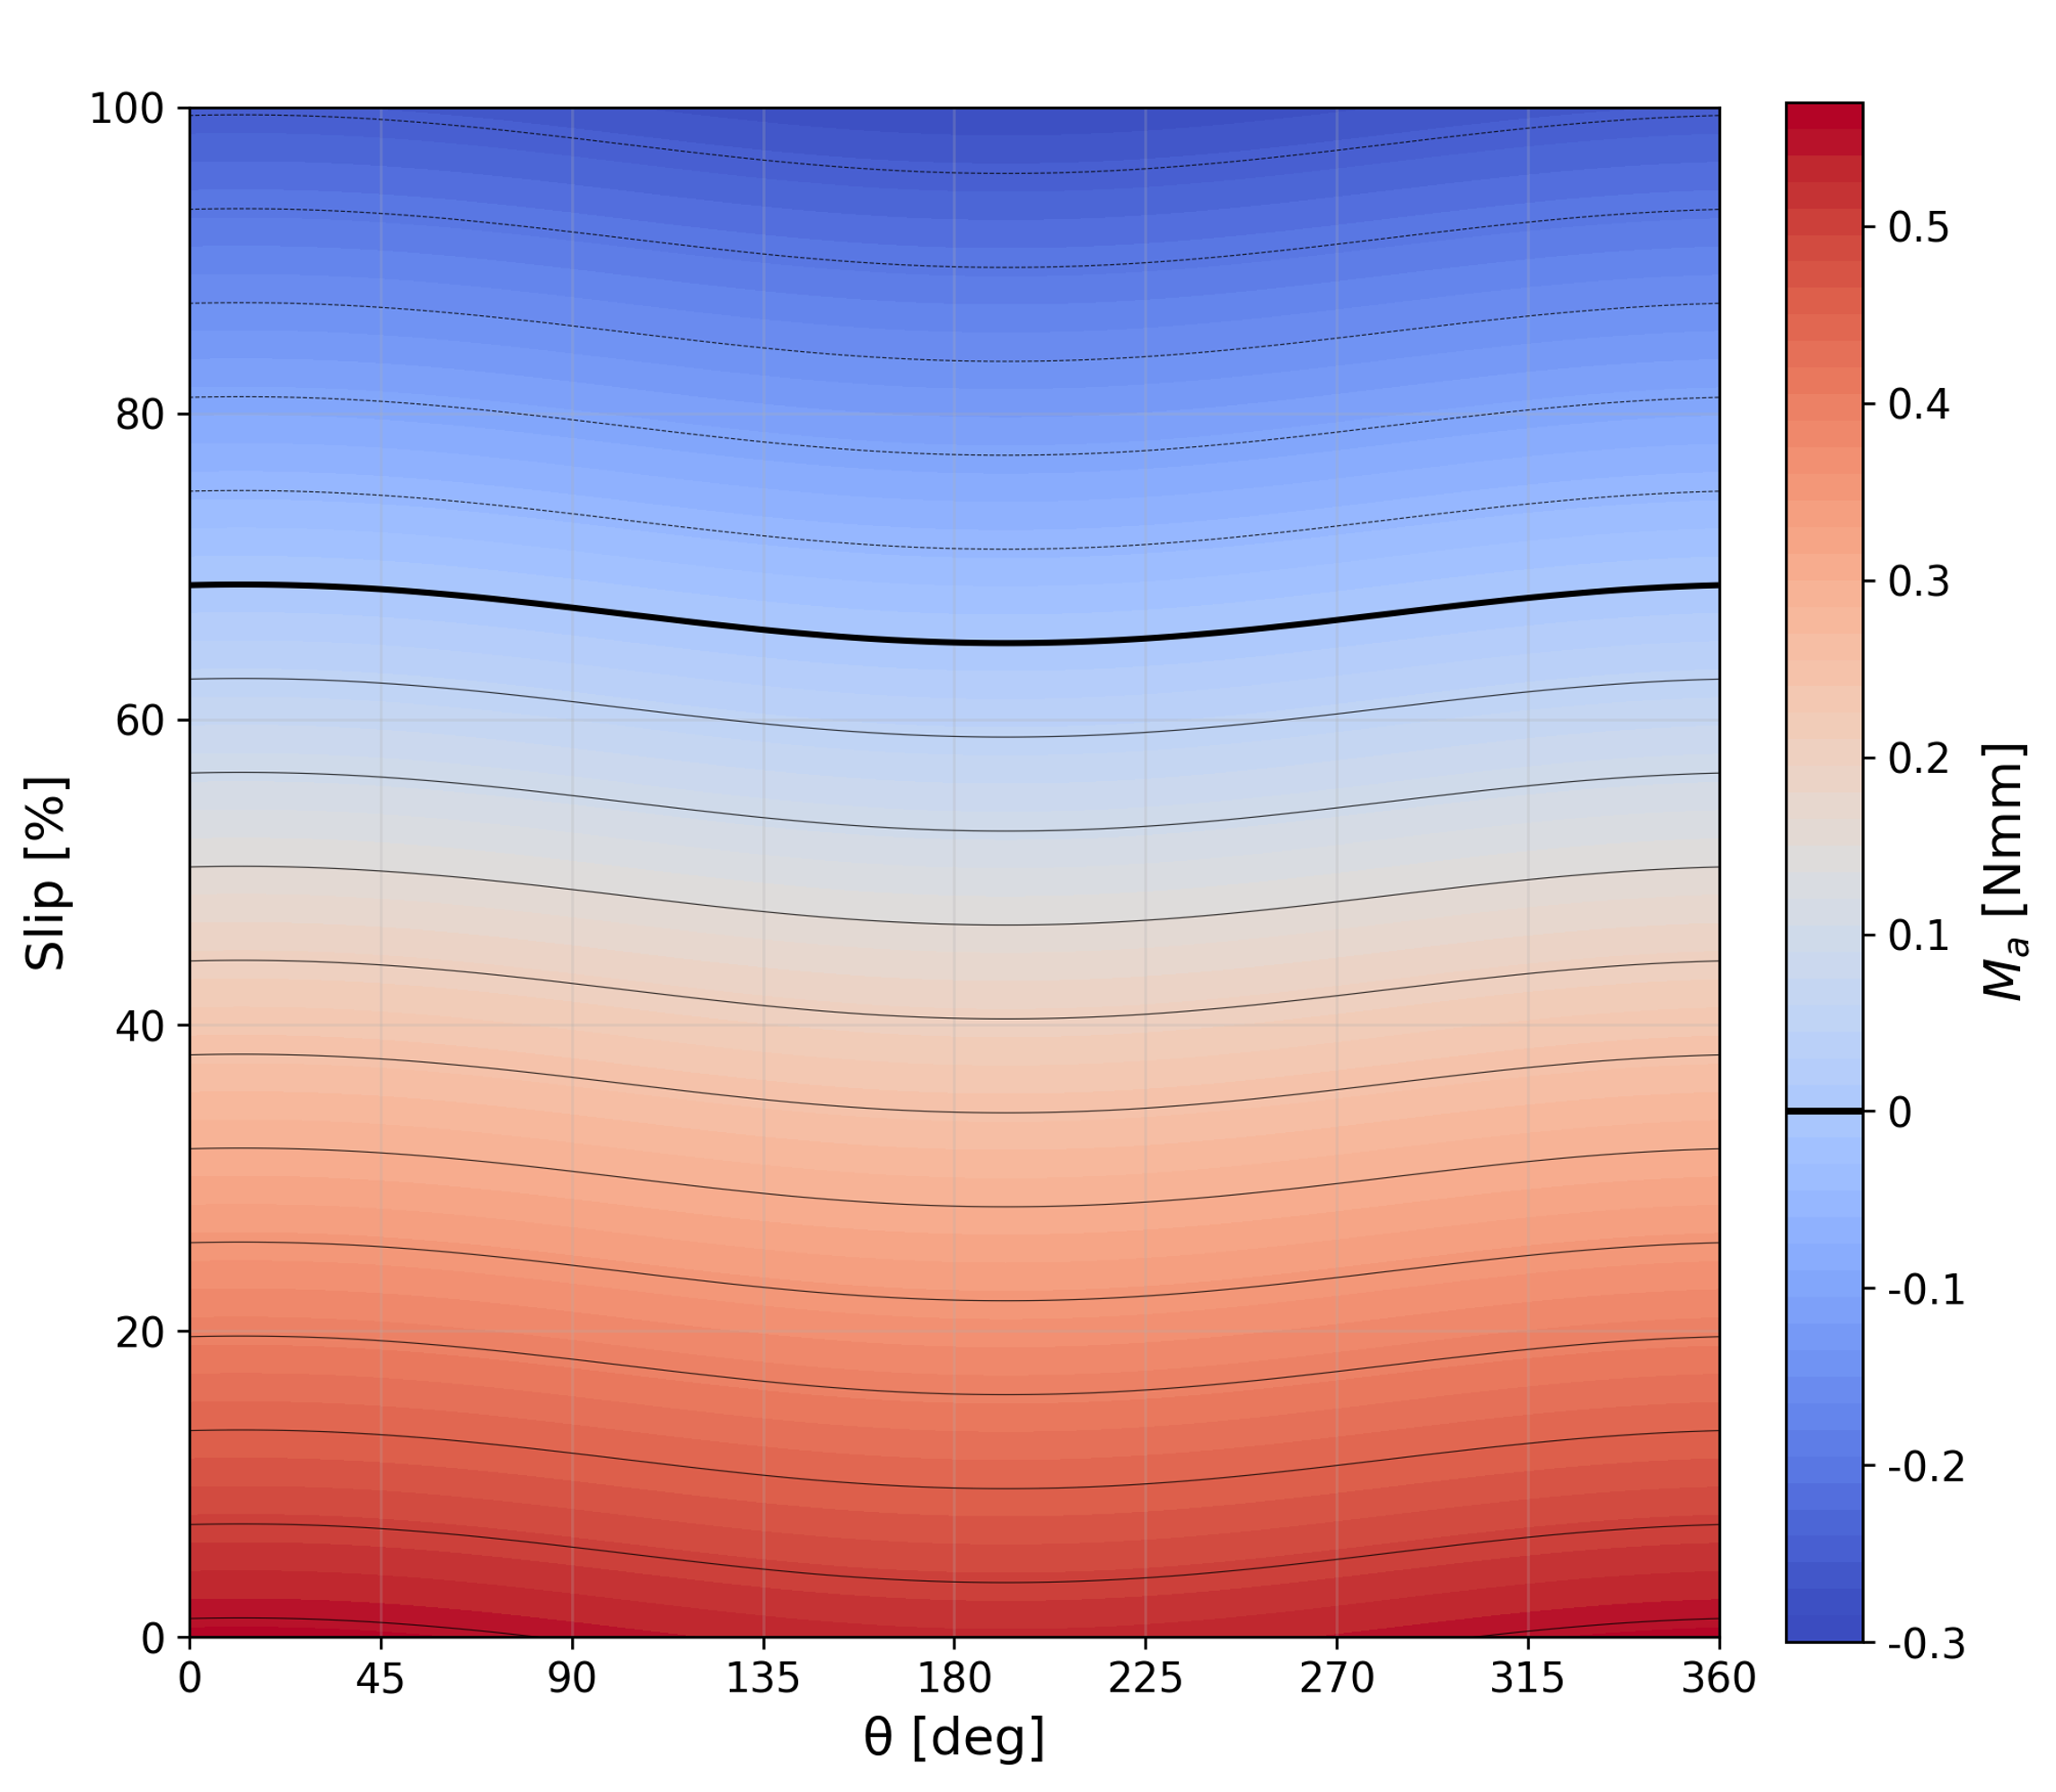
FIGURA 4: mappe a) forza tangenziale, b) momento assiale in funzione di slittamento e posizione del rullo per il livello minimo di olio
Il cuscinetto virtuale
Il caso di studio è un cuscinetto radiale a una corona di rulli cilindrici SL182220, con foro di 100 mm, diametro esterno di 180 mm e larghezza di 46 mm. È un modello a pieno riempimento: non possiede la tradizionale gabbia di separazione e sfrutta venti rulli, massimizzando capacità di carico e rigidezza a scapito della velocità limite. È destinato soprattutto a impieghi gravosi e a velocità moderate; il catalogo indica capacità di carico dinamica e statica rispettivamente di 390 e 510 kN.
Il cuscinetto viene fatto funzionare virtualmente a 1.700 giri al minuto dell’anello interno. Il fluido è olio Leybonol LVO100 alla temperatura costante di 100 °C, con densità di 879 kg/m3 e viscosità cinematica di 10,6 mm2/s. La seconda fase è aria. Il modello include gravità e tensione superficiale tra olio e aria, assunta pari a 0,03 N/m. Sono analizzati due riempimenti: nel primo l’olio immerge circa metà del rullo più basso; nel secondo occupa approssimativamente metà del volume interno complessivo.
La geometria asimmetrica delle piste e la necessità di rappresentare correttamente la gravità impediscono di ridurre il dominio mediante simmetrie. Gli autori ricostruiscono quindi l’intero cuscinetto con una griglia di circa 1,7 milioni di celle esaedriche, scelta dopo un’analisi di sensibilità tra 0,5 e 2 milioni di elementi. Le celle esaedriche, se ben orientate rispetto al flusso, limitano la diffusione numerica e consentono una buona accuratezza con un numero di elementi inferiore rispetto a una griglia tetraedrica equivalente.
Il modello è bifase, incomprimibile e isotermo ed è risolto con OpenFOAM® attraverso il metodo dei volumi finiti. Le equazioni di conservazione della massa e della quantità di moto descrivono velocità e pressione, includendo viscosità, gravità e tensione superficiale. L’interfaccia olio-aria viene seguita con il metodo Volume of Fluid: a ogni cella è associata una frazione di liquido, pari a uno se contiene solo olio, a zero se contiene solo aria e intermedia se è attraversata dall’interfaccia. Un algoritmo specifico mantiene questa frazione entro limiti fisici e una tecnica di compressione riduce la diffusione artificiale dell’interfaccia.
Il calcolo è transitorio. L’avanzamento temporale utilizza uno schema implicito del primo ordine, robusto per superfici libere in movimento; i termini convettivi e diffusivi sono trattati con discretizzazioni di ordine superiore dove appropriato. L’accoppiamento tra pressione e velocità è gestito dall’algoritmo PIMPLE. Il passo temporale varia automaticamente per mantenere il numero di Courant inferiore a 0,85 in modo da impedire che l’informazione numerica attraversi troppo rapidamente le celle e comprometta stabilità e accuratezza.
Il punto metodologico più originale è una condizione al contorno sviluppata per separare due moti del rullo: la rivoluzione del suo centro attorno all’asse del cuscinetto e la rotazione attorno al proprio asse. Tutti i centri seguono la medesima velocità orbitale nominale, equivalente al moto di una gabbia virtuale. A ciascuno dei venti rulli viene però assegnata una diversa velocità di rotazione, corrispondente a uno slittamento crescente linearmente dallo 0 al 100%. Il primo rullo è in rotolamento puro; l’ultimo conserva il moto orbitale, ma non ruota rispetto alla gabbia virtuale; i.e. rappresenta lo strisciamento completo. In una sola simulazione si esplora così quasi l’intero intervallo di condizioni cinematiche (20 rulli, ognuno dei quali con strisciamento differente).
Le simulazioni vengono interrotte dopo cinque rivoluzioni complete dei rulli attorno all’asse. A ogni passo temporale vengono registrate forze e momenti idrodinamici su ciascun rullo. Per ridurre l’effetto del transitorio iniziale, i risultati sono mediati sulle ultime quattro rivoluzioni e raggruppati in intervalli angolari di cinque gradi; la variabilità tra cicli viene conservata come misura della dispersione. Il database risultante lega le azioni del fluido al tempo, alla posizione circonferenziale, allo slittamento e al livello dell’olio.
Che cosa emerge dalle simulazioni
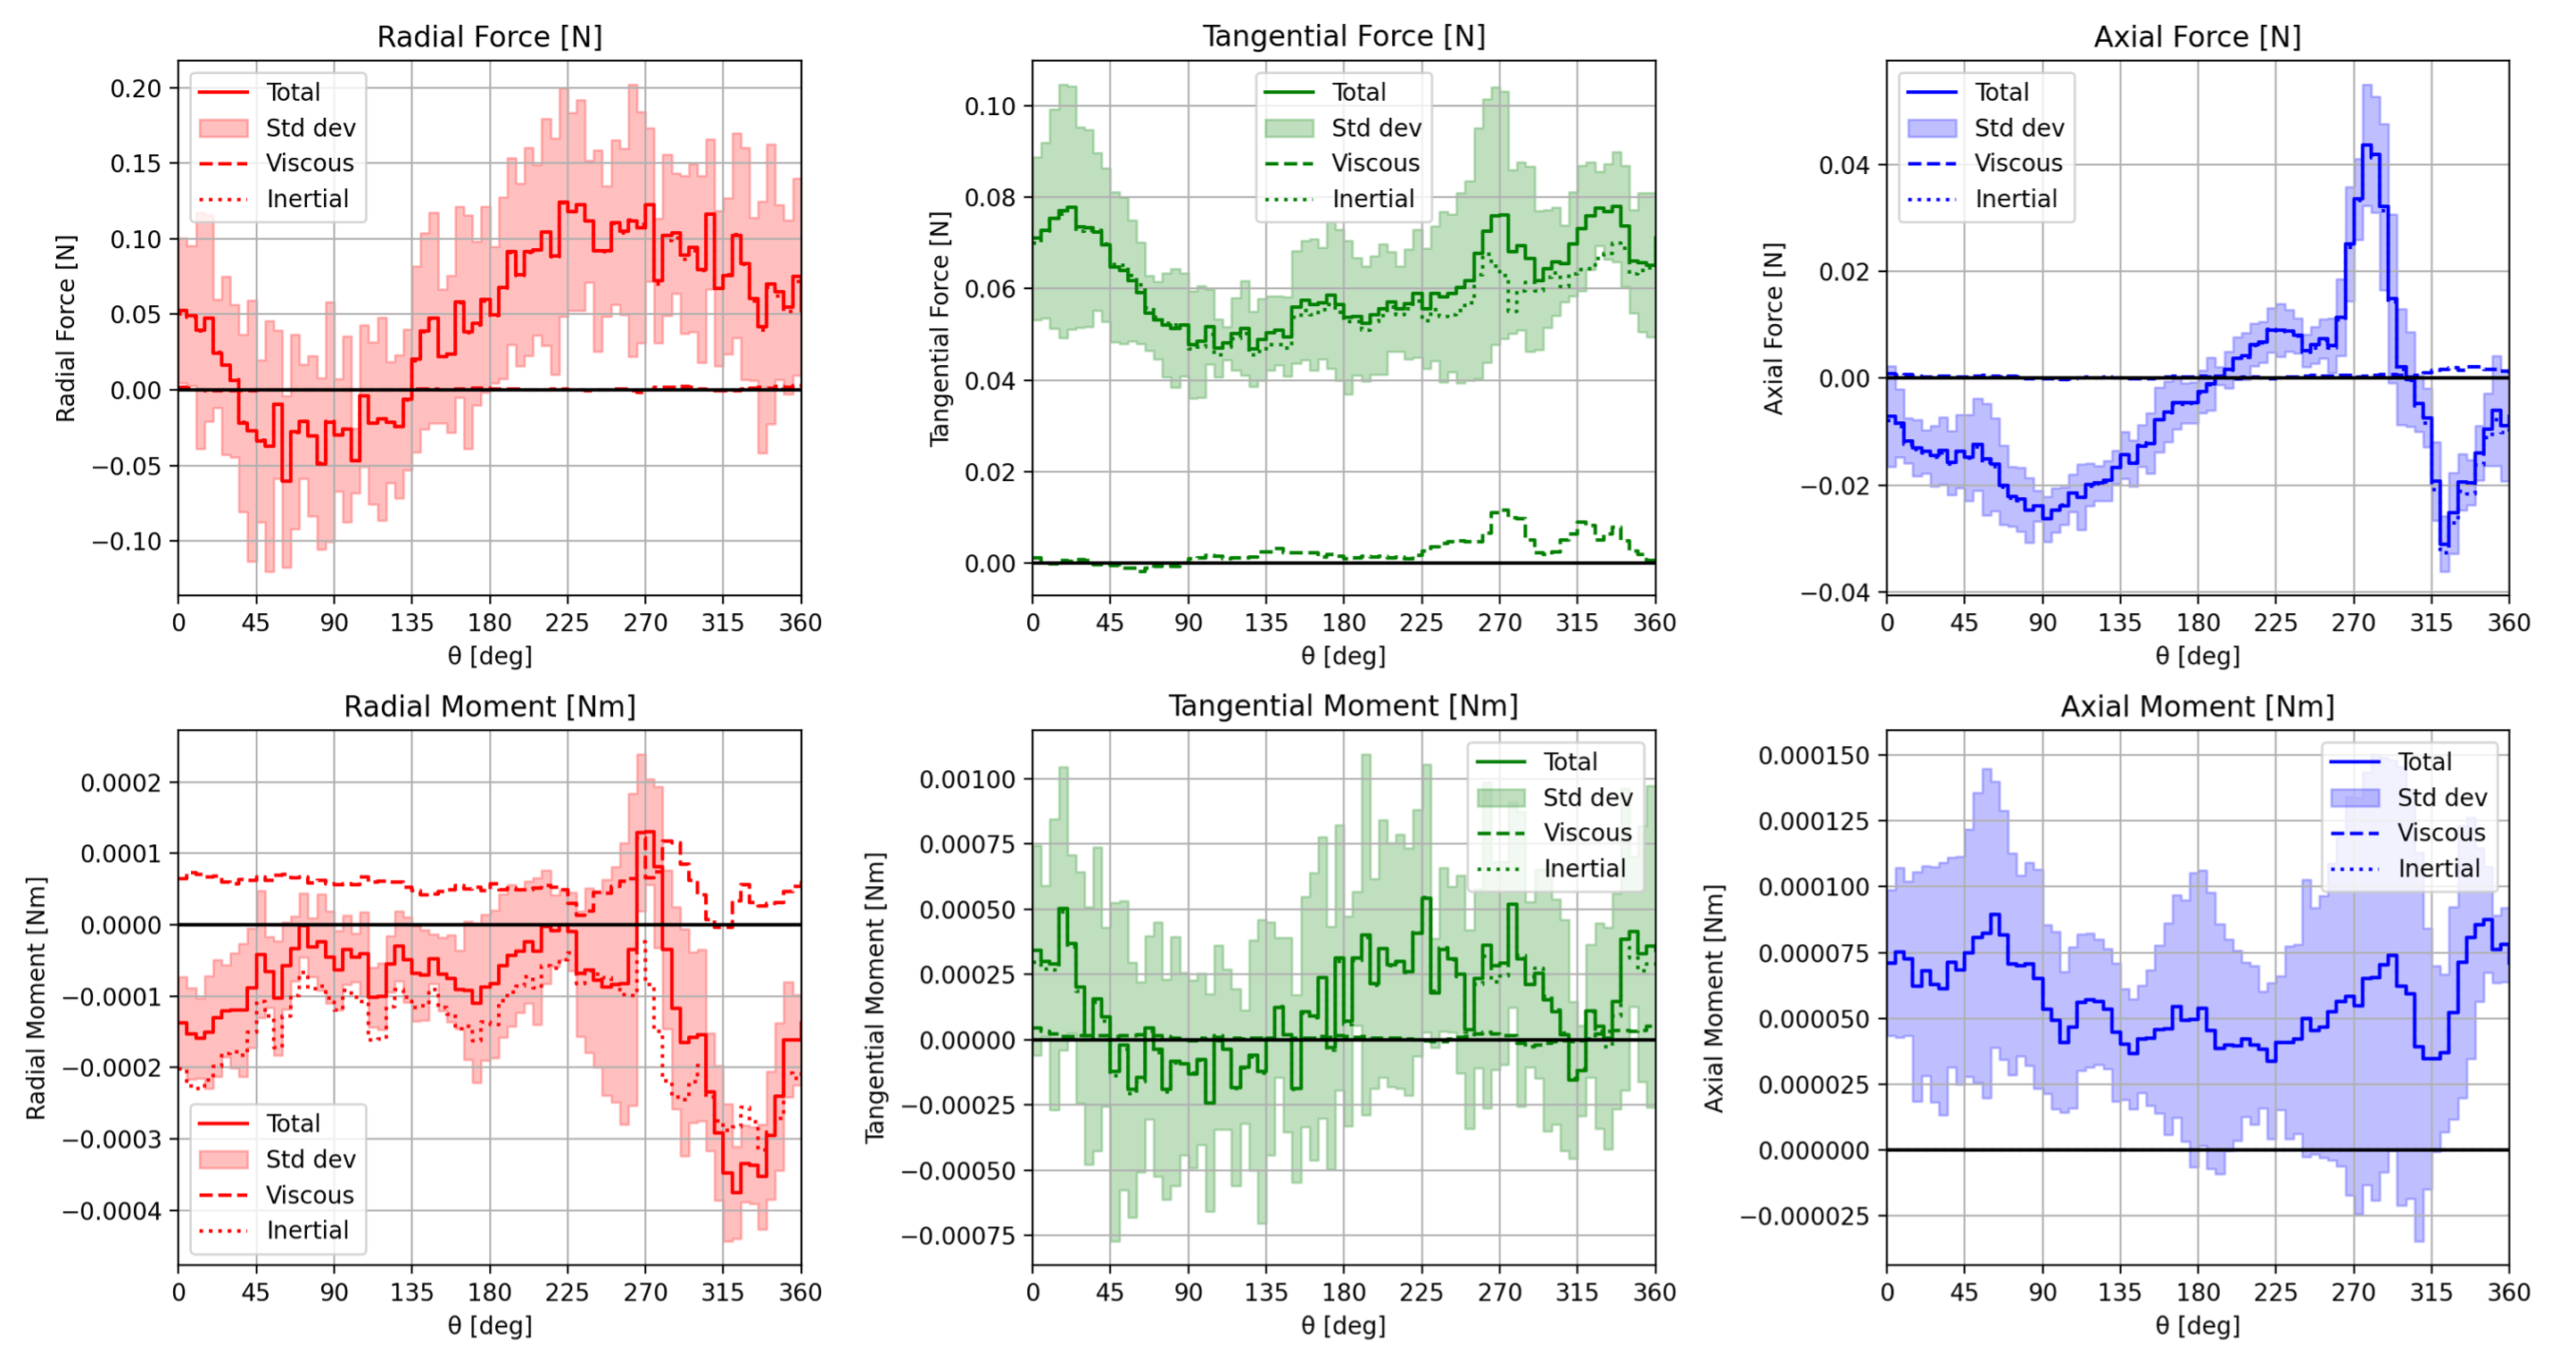
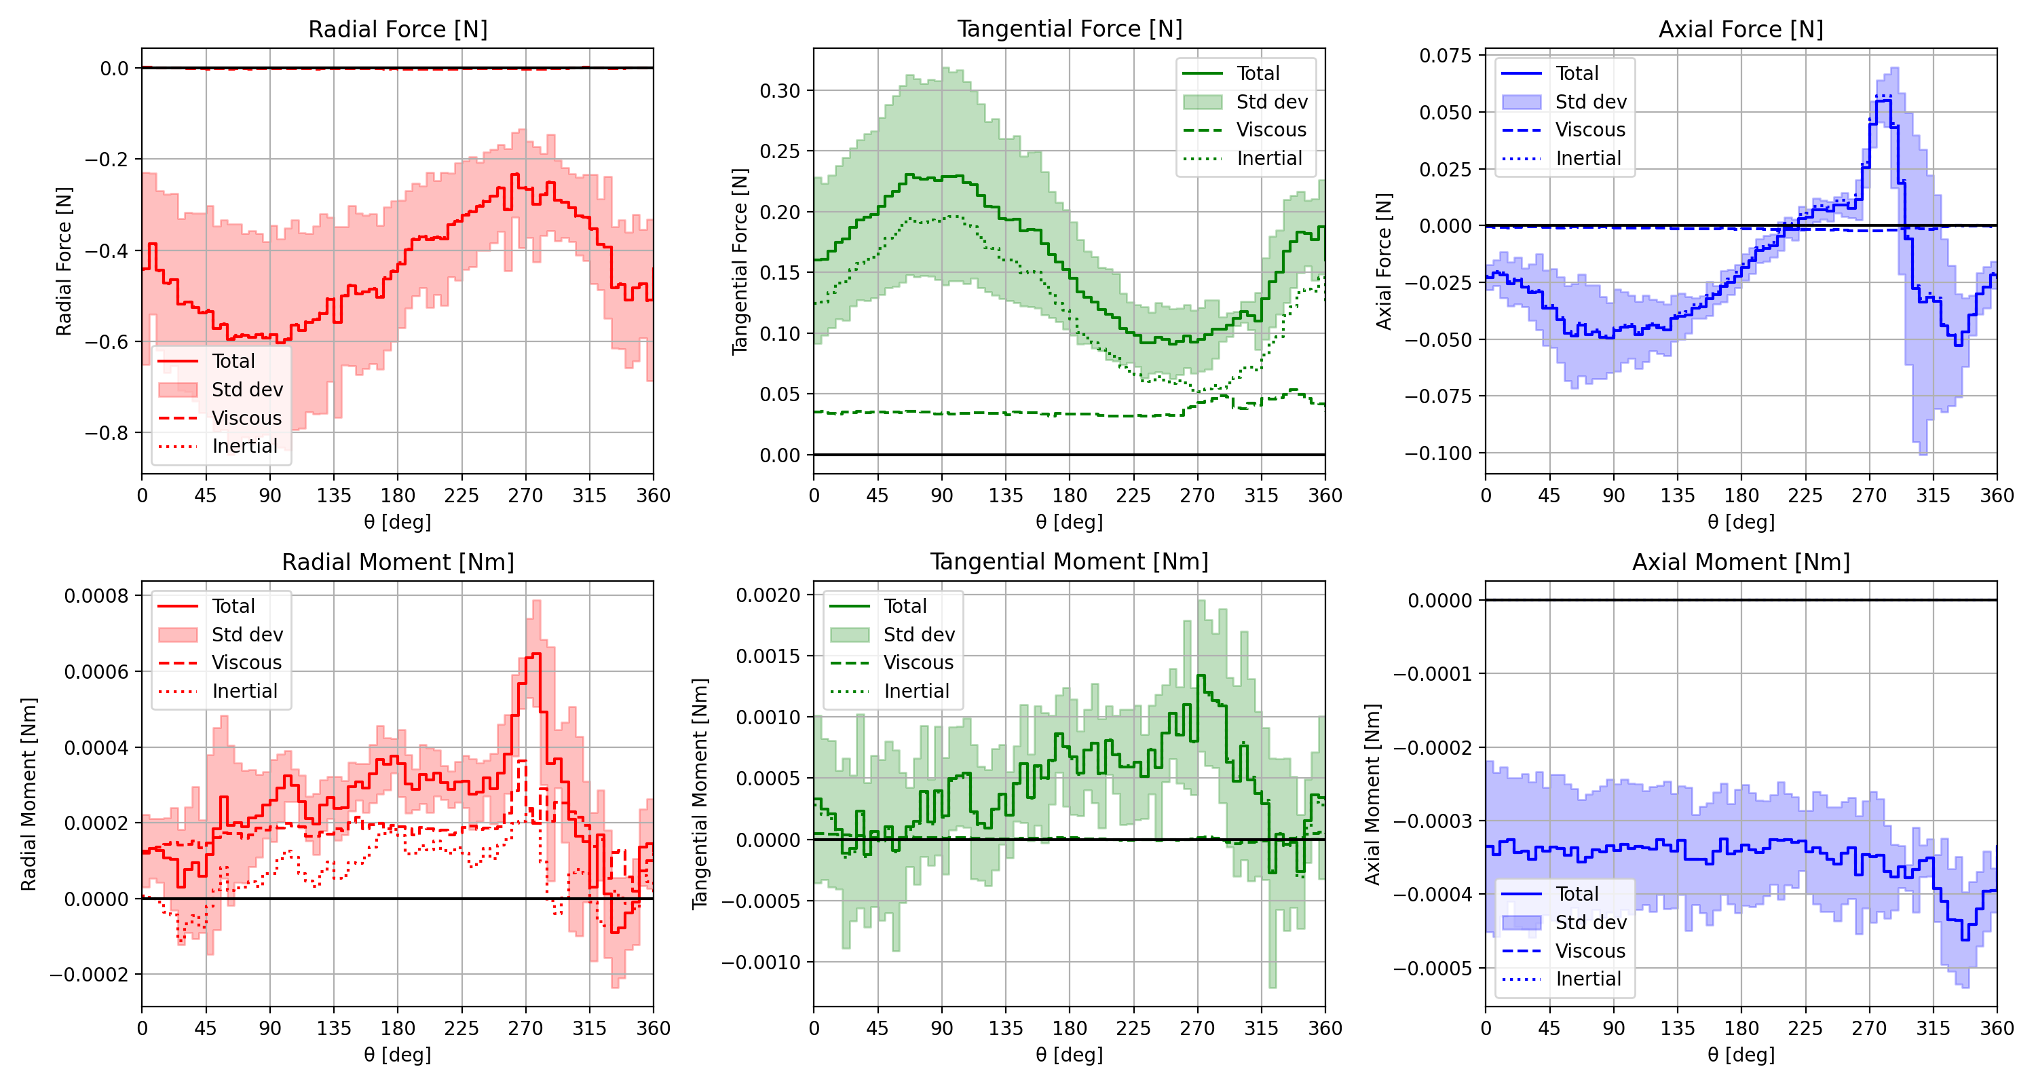
Il primo risultato è concettuale: anche con cinematica ideale, l’olio esercita sui rulli forze e momenti non trascurabili. Non è soltanto un mezzo che separa le superfici e produce una generica resistenza viscosa, ma una parte attiva del sistema dinamico. Le azioni sono scomposte nelle direzioni radiale, tangenziale e assiale e nelle componenti viscosa e inerziale. Per il bilancio energetico assumono particolare importanza la forza tangenziale, associata alla traslazione orbitale del rullo, e il momento attorno al suo asse, associato alla rotazione propria.
Il dato più sorprendente riguarda proprio il momento assiale. In rotolamento puro esso ha il segno che indica un’opposizione alla rotazione: le tensioni viscose frenano il rullo, come ci si aspetterebbe intuitivamente. Aumentando lo slittamento, però, il momento cambia gradualmente segno. Ai livelli più elevati l’olio tende quindi ad “aiutare” la rotazione anziché contrastarla. Il fluido può restituire al rullo una parte dell’energia cinetica acquisita altrove nel complesso campo tridimensionale. Una semplice legge di resistenza, costruita per produrre sempre una forza contraria al moto, non può rappresentare questo comportamento.
Forza tangenziale e momento assiale rispondono inoltre a variabili diverse. La forza tangenziale dipende fortemente dalla posizione del rullo: la gravità accumula olio nella parte inferiore e crea una distribuzione asimmetrica, con ricircoli e accelerazioni locali differenti lungo la circonferenza. Il momento assiale è invece controllato soprattutto dallo slittamento e varia meno con la posizione. Ciò suggerisce che il momento viscoso sia legato principalmente alla velocità relativa locale tra superficie del rullo e fluido circostante, mentre la forza tangenziale risenta maggiormente della distribuzione globale dell’olio.
Portando il livello dell’olio da “basso” ad “alto”, tutte le interazioni idrodinamiche aumentano sensibilmente. Crescono la superficie bagnata e la massa di fluido che i componenti devono mettere in movimento. Le grandezze cambiano di intensità, ma non di natura: rimangono riconoscibili l’inversione del momento con lo slittamento e la diversa sensibilità di forze e momenti. Il volume d’olio agisce dunque soprattutto come amplificatore dei meccanismi già presenti.
Nel bilancio delle perdite prevalgono gli effetti inerziali legati alla traslazione, spesso indicati come churning losses (perdite per sbattimento): è soprattutto l’accelerazione dell’olio circostante da parte dei rulli a richiedere energia. Le altre componenti contribuiscono a dissipare oppure a redistribuire localmente l’energia e possono influenzare l’accelerazione del singolo rullo. In condizioni di forte slittamento alcune “perdite” diventano localmente negative, cioè il fluido trasferisce potenza meccanica al rullo. Questo non significa che il cuscinetto produca energia: il sistema complessivo resta dissipativo. Significa che, in una determinata posizione e su un determinato elemento, il flusso può restituire energia ricevuta in precedenza dagli organi in movimento.
Anche la posizione delle zone energeticamente più intense cambia. Con scorrimento completo, i massimi si concentrano prevalentemente nella regione superiore del cuscinetto, intorno a 90 gradi nella convenzione adottata. Con cinematica ideale, la distribuzione è più uniforme oppure presenta massimi nella regione inferiore, intorno a 270 gradi. È la firma della combinazione fra gravità, quantità d’olio, moto relativo delle superfici e strutture tridimensionali del flusso.
Perché il risultato è utile
Lo slittamento non è soltanto una conseguenza della dinamica del cuscinetto: viene influenzato dalle stesse azioni idrodinamiche che esso modifica. Se l’olio altera l’accelerazione o la decelerazione di un rullo, cambia la velocità relativa al contatto e quindi l’energia che può innescare lo smearing. Le mappe ottenute consentono di sostituire, nei futuri modelli multibody, un coefficiente di resistenza generico con forze e momenti dipendenti da posizione, livello d’olio e slittamento.
Questa integrazione potrebbe aiutare a scegliere il precarico senza aumentarlo inutilmente, a definire la quantità e la viscosità dell’olio e a individuare condizioni operative critiche. L’obiettivo ingegneristico è trovare un equilibrio: abbastanza controllo del moto da limitare lo smearing, ma senza introdurre eccessive perdite, temperature più alte o sollecitazioni di contatto superflue. Il lavoro offre quindi un ponte tra due mondi numerici che finora comunicano soprattutto attraverso formule semplificate: la CFD, molto dettagliata nel descrivere il fluido, e la dinamica multibody, efficace nel descrivere contatti e movimenti dei componenti.
Si tratta tuttavia di uno studio preliminare. È analizzato un solo tipo di cuscinetto, a una sola velocità, con un solo olio e a temperatura imposta; i livelli di slittamento sono prescritti e mantenuti costanti per ciascun rullo, non emergono liberamente dall’equilibrio dinamico. Il centro dei rulli segue sempre la cinematica orbitale nominale e non vengono ancora risolti in modo pienamente accoppiato inclinazione, accelerazioni transitorie e risposta dei contatti. Inoltre, le configurazioni illustrate nel dettaglio sono soprattutto gli estremi di rotolamento puro e scorrimento completo, mentre le condizioni reali possono evolvere rapidamente tra valori intermedi. Questi limiti non annullano il risultato, ma ne definiscono correttamente la portata: il lavoro costruisce una base fisica e un database, non una previsione universale già pronta per ogni cuscinetto.
Il messaggio finale è netto. Assumere sempre una cinematica ideale non è una semplificazione neutra: può cambiare perfino il segno del momento idrodinamico previsto sul rullo e quindi la lettura dello scambio energetico. L’olio non si limita a opporsi al movimento; in un sistema complesso può frenare, trascinare e restituire localmente energia. Rappresentare questa dinamica è un passaggio necessario per modelli di cuscinetto capaci di prevedere non soltanto la fatica nominale, ma anche quei danneggiamenti superficiali che spesso determinano la vita reale delle macchine.