Un dispositivo anticaduta non può permettersi di funzionare “quasi sempre”. Deve intervenire soltanto quando serve. E deve farlo sempre. Al primo tentativo.
di Luigi Pasquali
Quando la simulazione evita il disastro
Immaginate una serranda metallica di grandi dimensioni che, a causa di un guasto, perda improvvisamente il controllo della discesa.
In pochi istanti, decine o centinaia di chilogrammi potrebbero precipitare verso il basso trasformando un normale organo di chiusura in un grave rischio per persone e cose.
È proprio per prevenire questo scenario che le norme UNI EN 12604 e UNI EN 12605 impongono dispositivi capaci di arrestare automaticamente la caduta incontrollata della serranda entro pochi centimetri.
La progettazione di un sistema realmente affidabile è resa complessa dalle molte variabili in gioco.
Un meccanismo apparentemente elementare
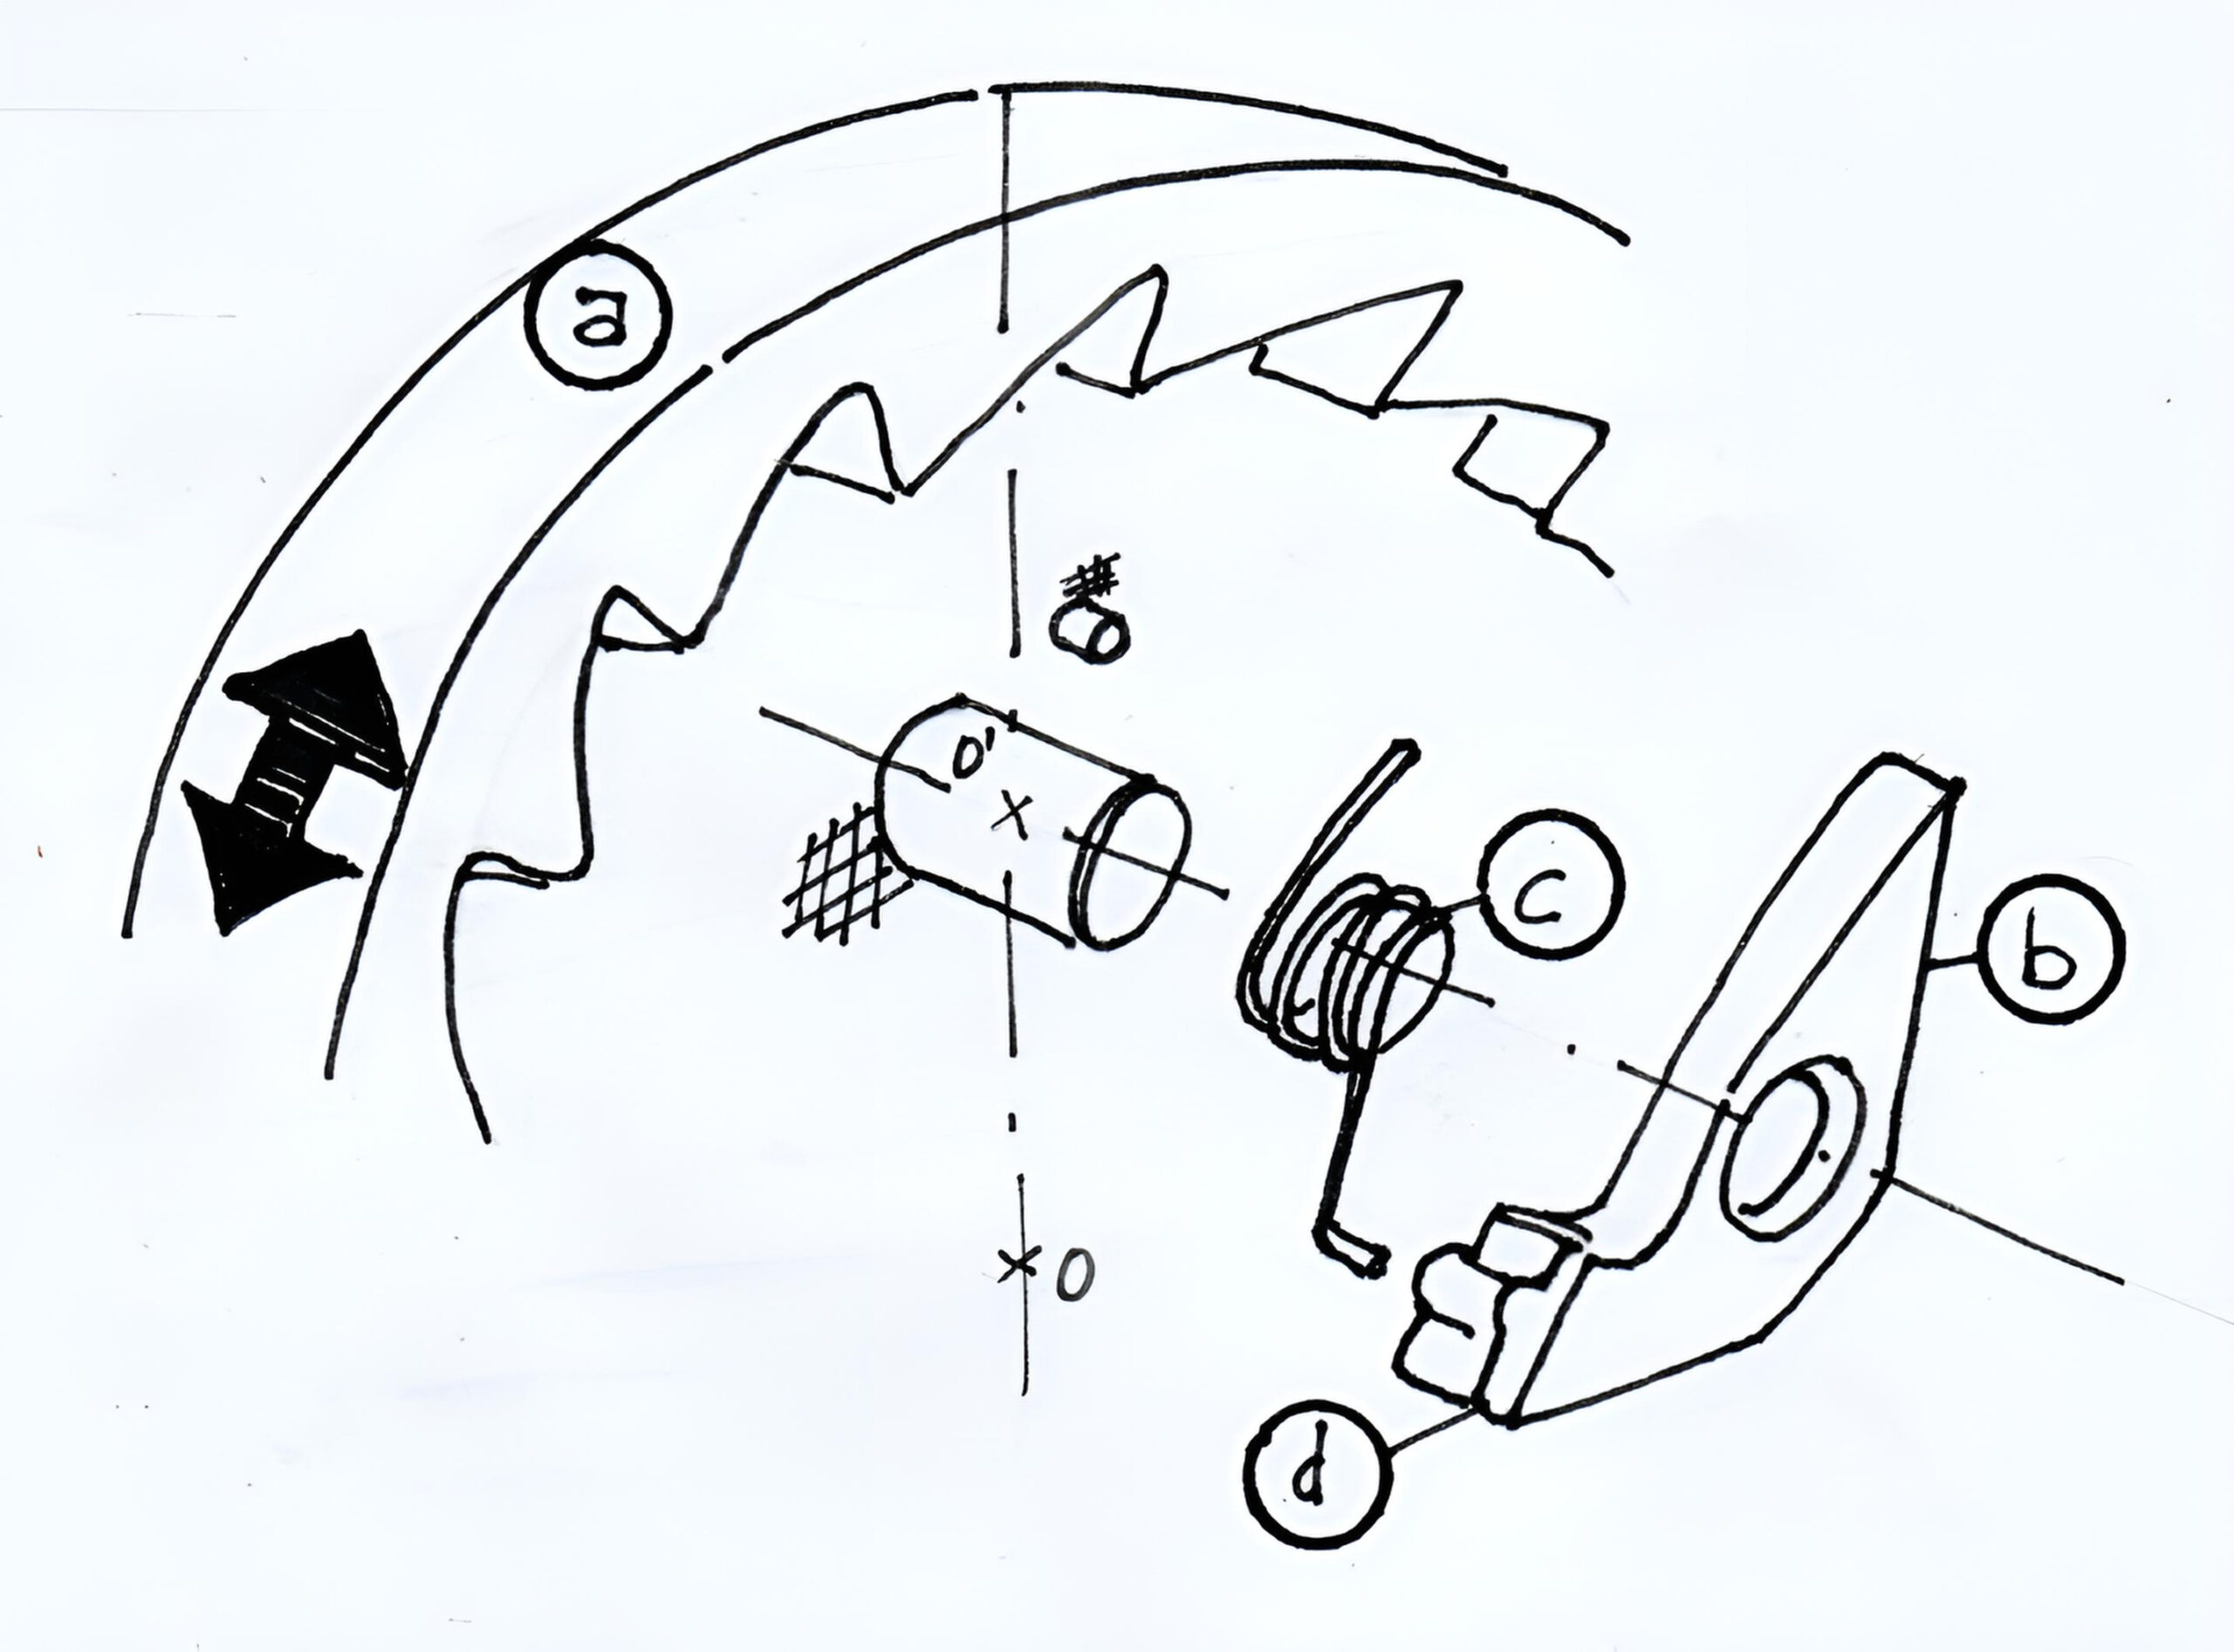
Il dispositivo analizzato (cfr. figura 1) è costituito da:
- una corona con dentatura interna, solidale con l’albero sul quale si avvolge e si svolge la serranda, avente centro di rotazione O;
- un bilanciere incernierato sul telaio mediante un perno di centro O’;
- una molla di flessione a elica con estremità fissa sul telaio ed estremità mobile sul bilanciere.
All’estremità sinistra, il bilanciere è dotato di un pattino (d) a forma di poppetta.
Il pattino è realizzato in polimero per evitare rumore e usura quando urta o striscia sui denti della corona.
All’estremità opposta, il bilanciere ha forma appuntita per potersi incuneare fra i denti della corona e funzionare come arpionismo, cioè un dispositivo che ammette la rotazione della corona in un senso di rotazione mentre la inibisce nel verso opposto.
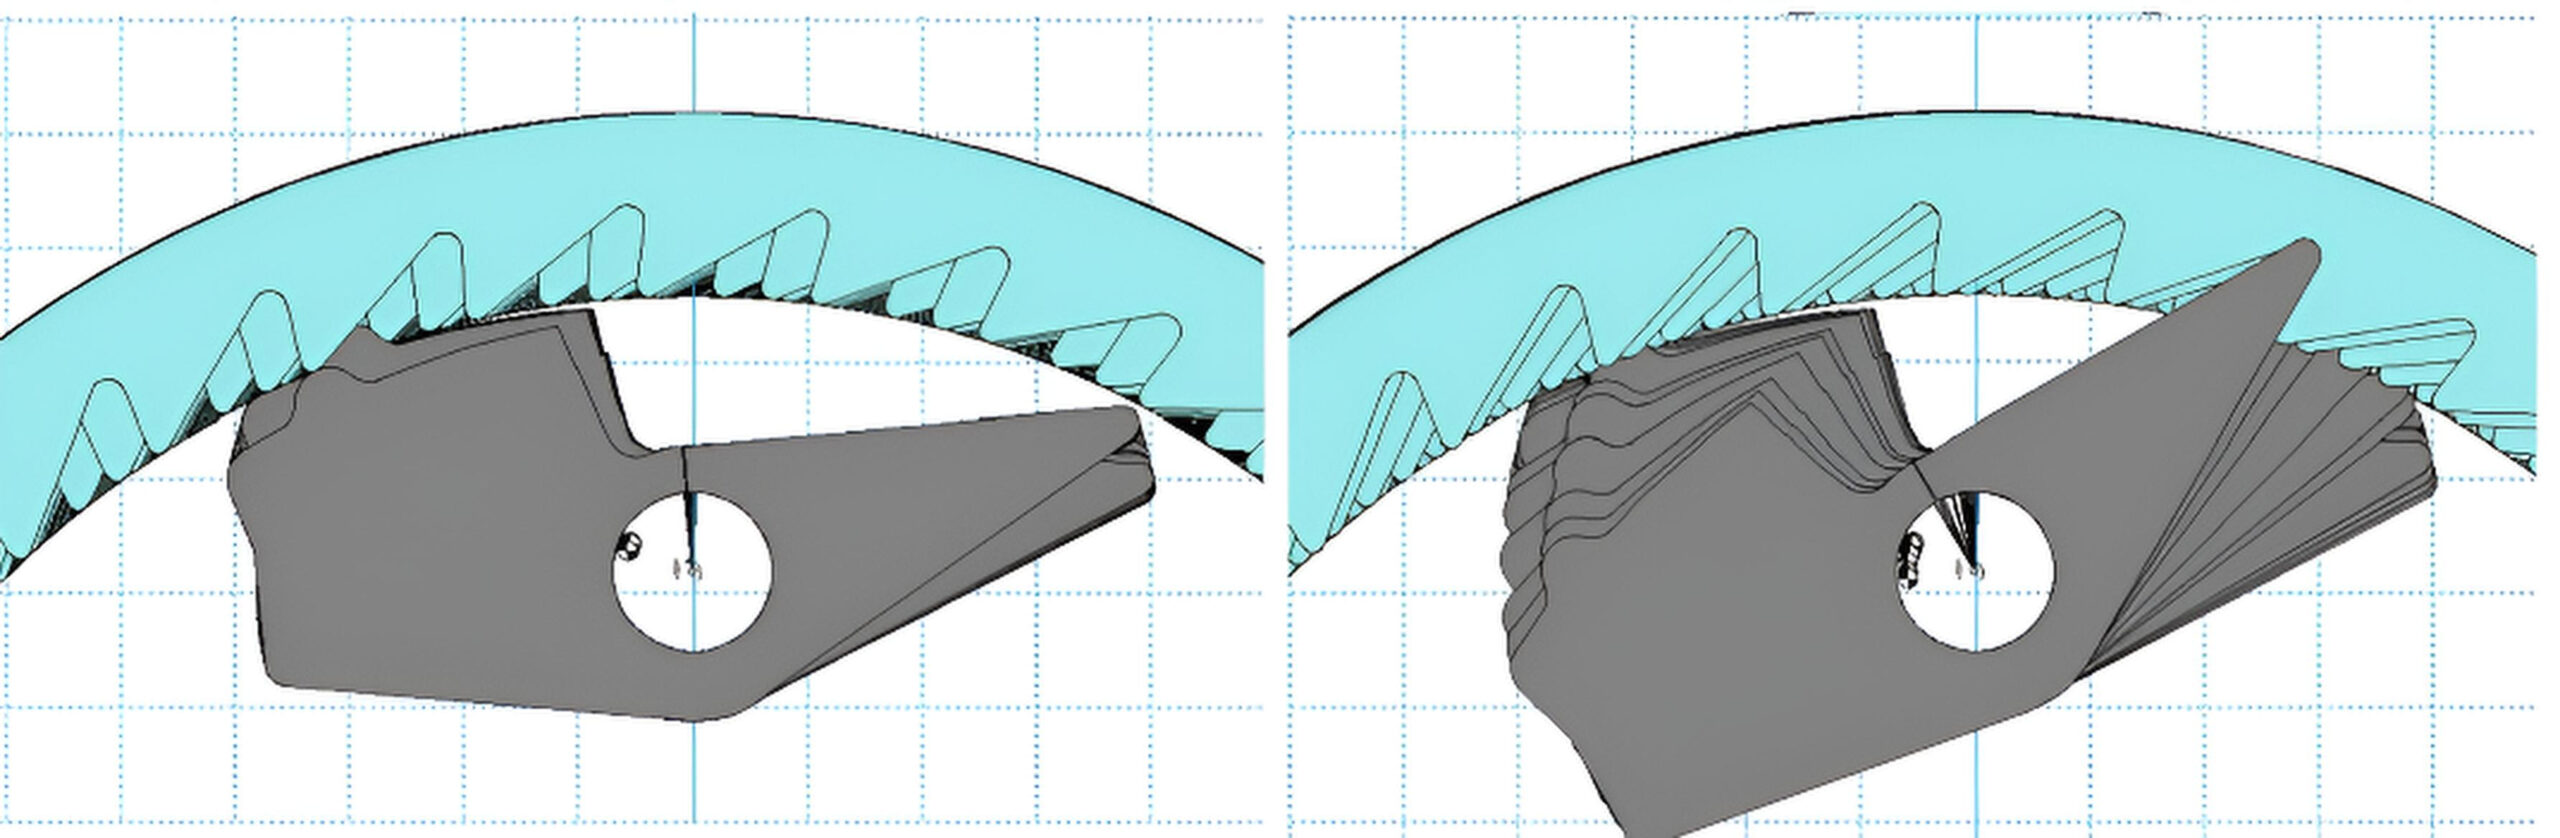
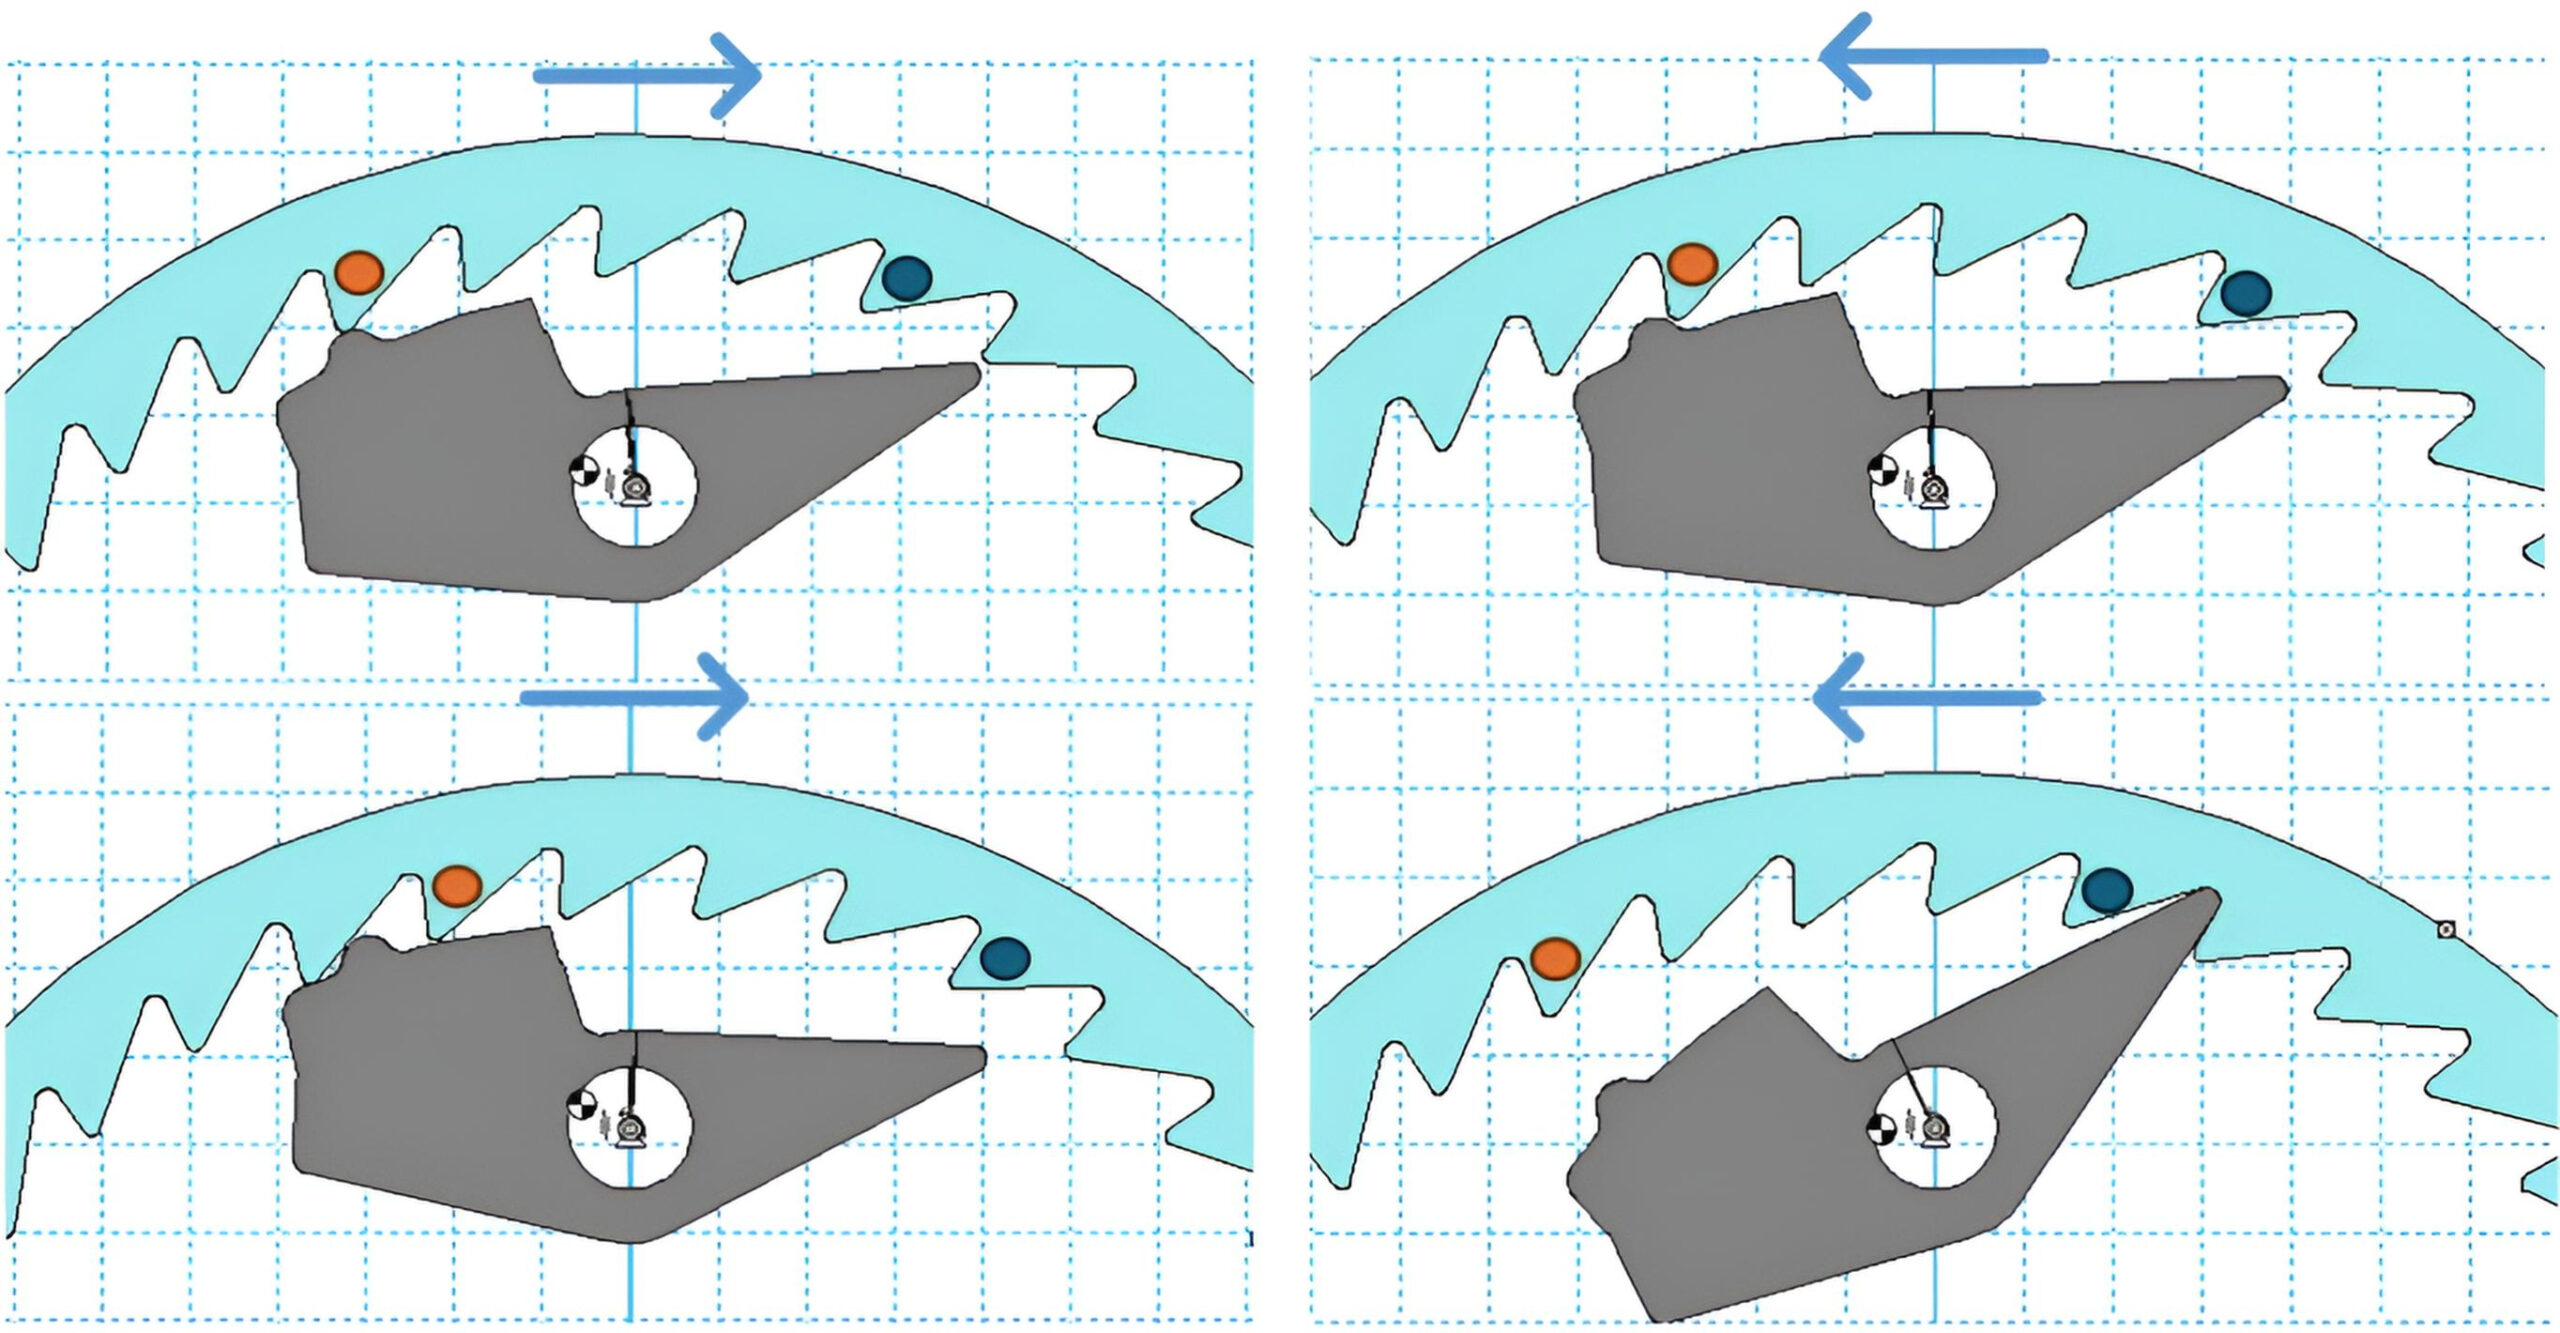
Nella figura 2, a sinistra, se la corona ruota in senso ORARIO, corrispondente alla salita della serranda, è facile immaginare che l’estremità di destra del bilanciere vede i vani fra i denti allontanarsi e non sarà mai in condizione di incunearsi fra essi.
Nella figura 2, a destra, si illustra invece la condizione in cui l’estremità del bilanciere è andata a bloccare la rotazione della corona in senso ANTI ORARIO.
Il senso antiorario di rotazione della corona è associato alla discesa della serranda.
Principio di funzionamento
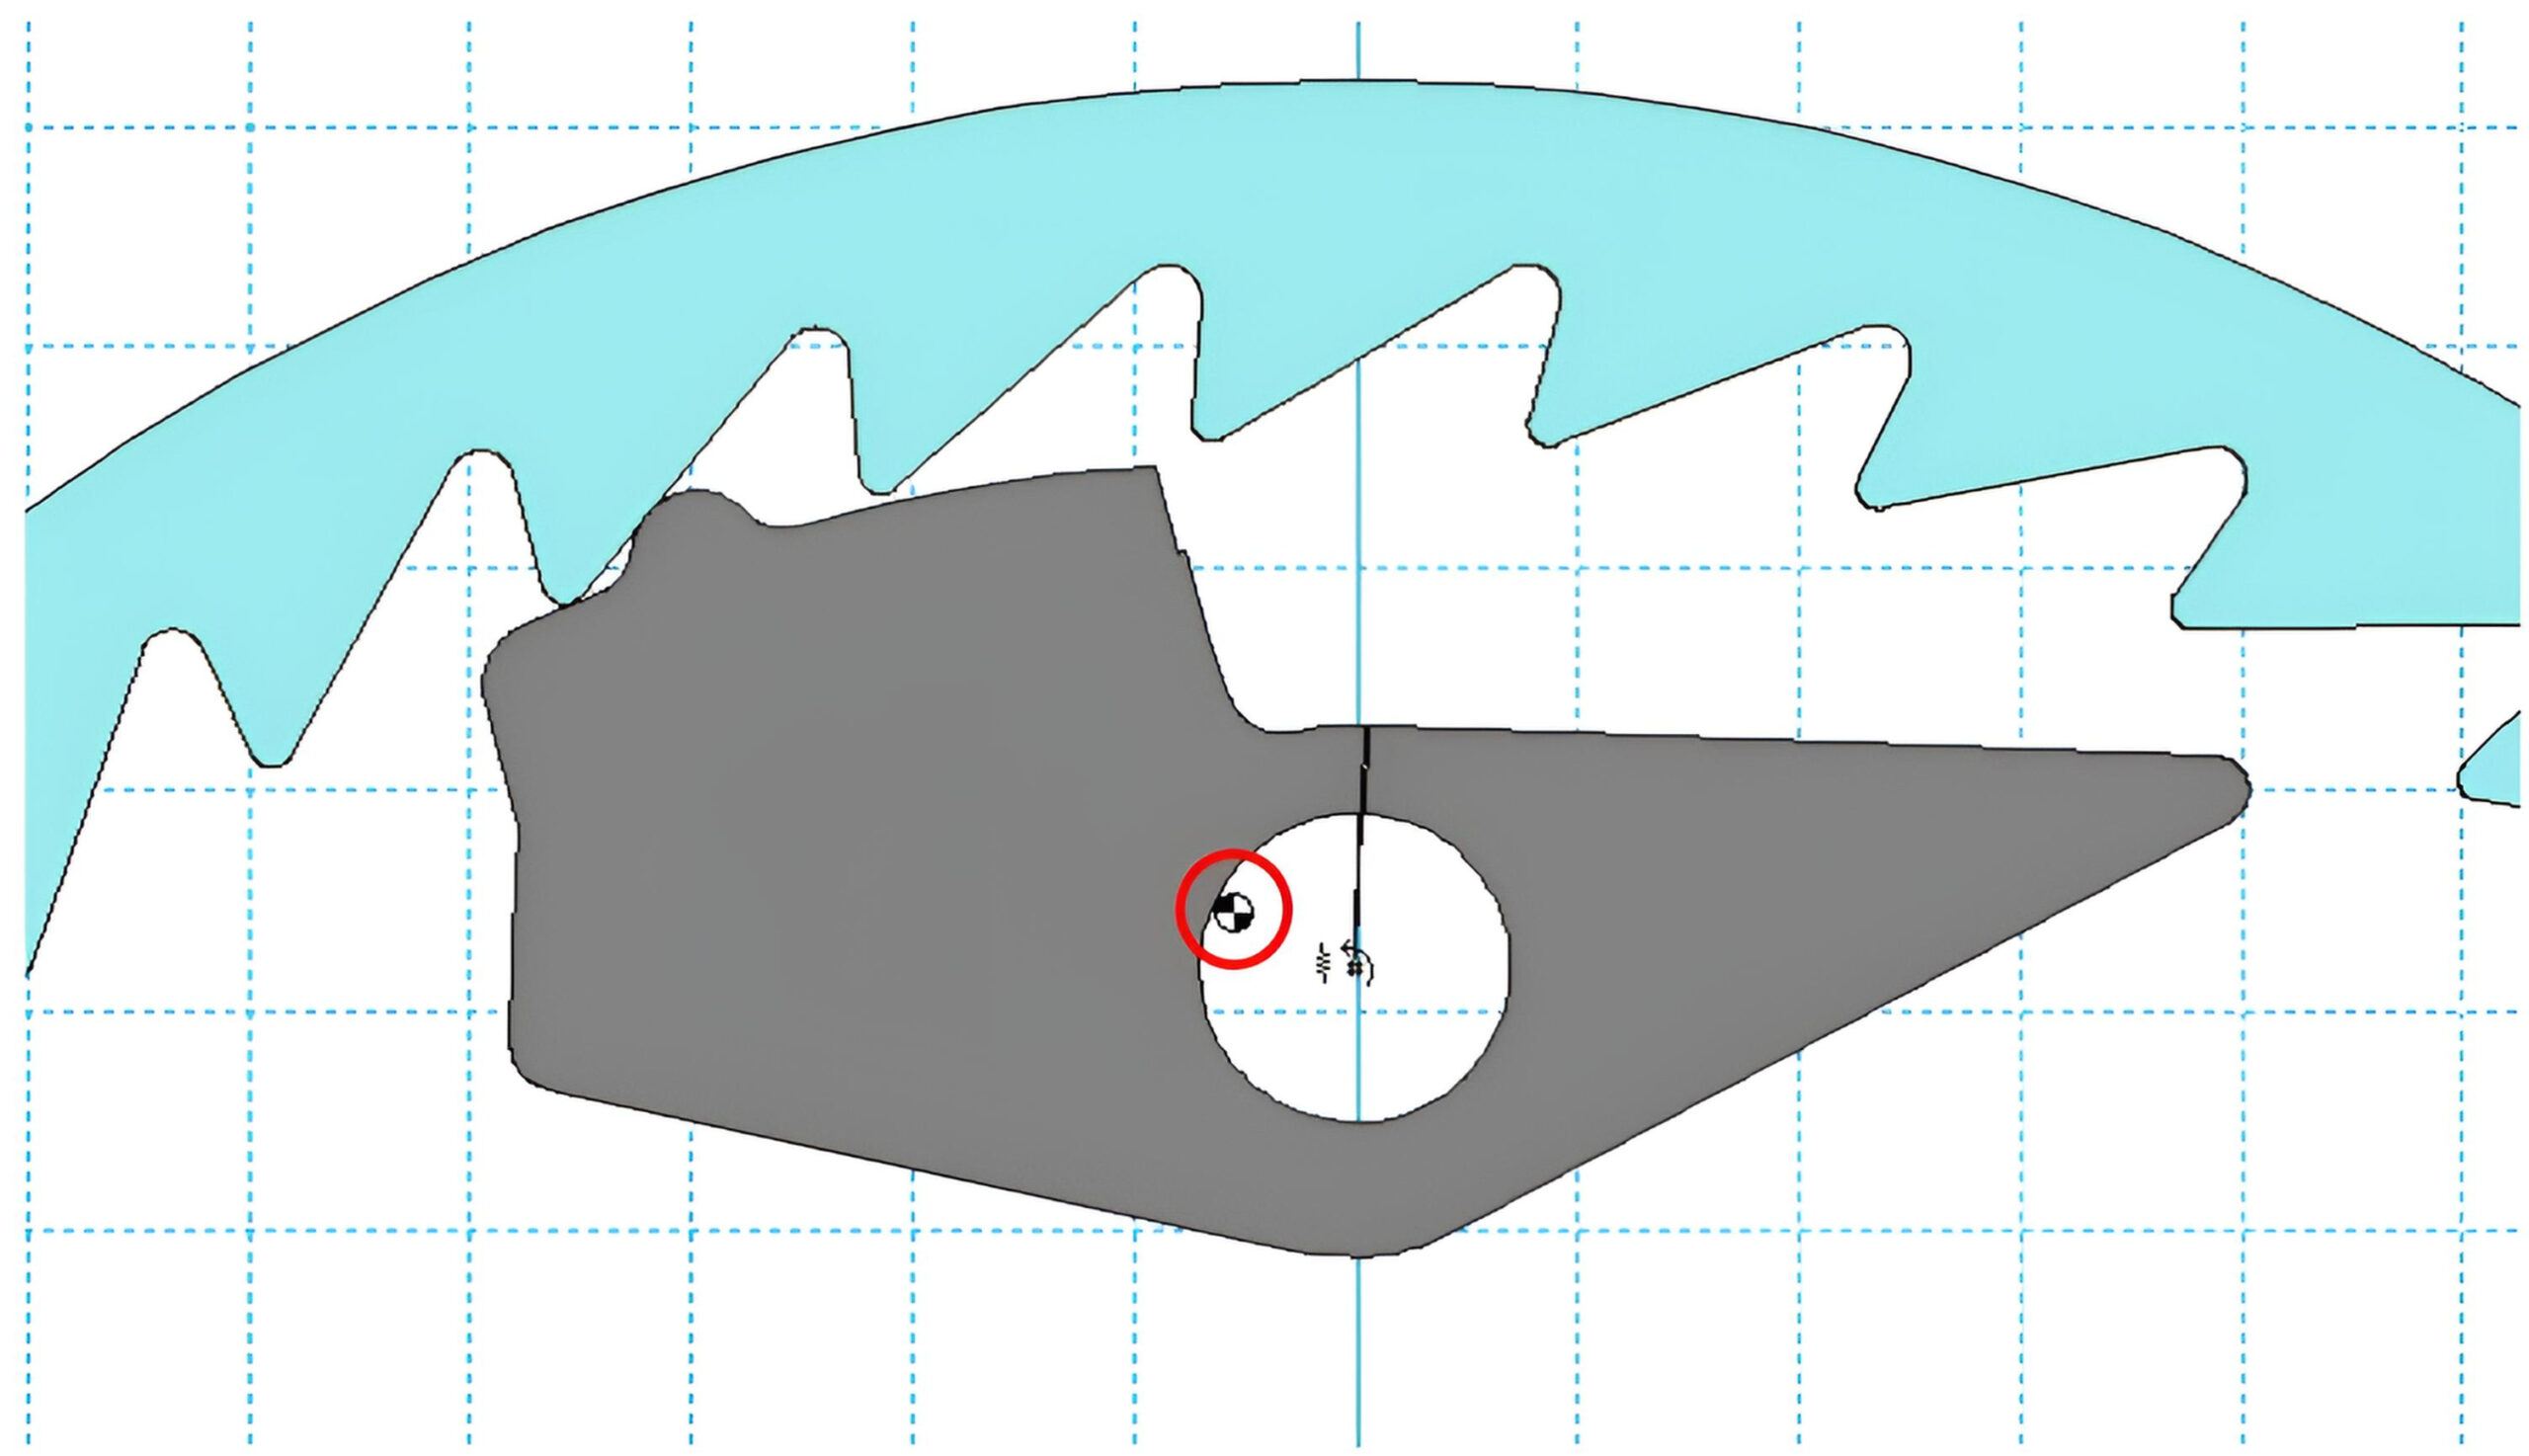
Il corpo del bilanciere è realizzato in acciaio. La figura 3 ne evidenzia la posizione del baricentro considerando la geometria e la diversa densità dei materiali di cui è costituito.
Come si nota, lo sbilanciamento statico porterebbe il pattino ad allontanarsi dai denti: è il precarico della molla a flessione a far sì che la poppetta tenda a mantenersi in contatto con i denti della corona.
Concentriamoci sul movimento di discesa della serranda.
I denti della corona colpiscono ritmicamente il pattino in polimero montato sul bilanciere, così come un genitore spinge ritmicamente il proprio figlio su una altalena.
L’urto genera una oscillazione armonica controllata che, in condizioni ordinarie, non produce alcun effetto.
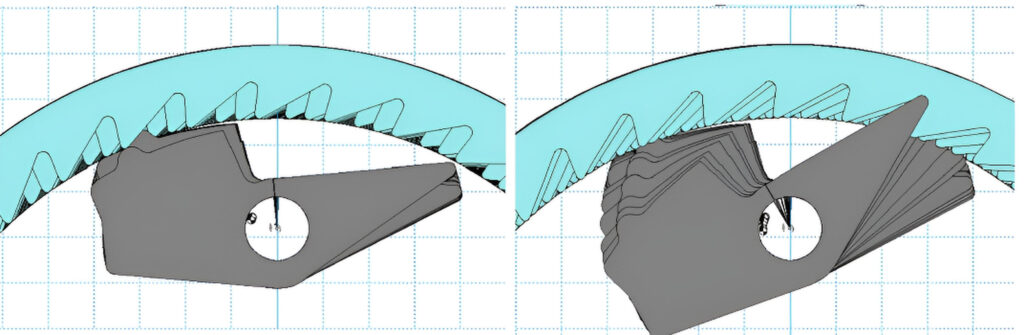
Ma quando la velocità angolare supera una soglia critica — come nel caso di caduta libera della serranda — l’oscillazione del bilanciere si amplifica rapidamente inducendo l’estremità destra del bilanciere a incunearsi fra i denti della corona provocando così l’arresto istantaneo del sistema.
Il problema nascosto dietro le tolleranze
Molti sistemi meccanici sembrano funzionare perfettamente… finché non vengono prodotti in serie.
Nel caso di un dispositivo anticaduta, affidarsi esclusivamente a prototipi fisici e prove empiriche significherebbe affrontare:
- tempi di sviluppo elevatissimi;
- costi importanti;
- difficoltà ad esplorare le condizioni peggiori.
Il vero nemico, infatti, è la combinazione sfavorevole delle tolleranze.
Nel sistema in esame le variabili in gioco erano numerose:
- coefficiente di attrito fra pattino in polimero e corona in alluminio;
- costante elastica della molla;
- attrito del centro di rotazione del bilanciere (adottare cuscinetto radente o volvente?);
- usura della poppetta;
- inerzia variabile della serranda (dipendente dal peso e dalla dimensione e dalla posizione della serranda in occasione del guasto);
- velocità di utilizzo “normali”, sia che la serranda sia azionata manualmente (potrebbe essere strattonata verso il basso!) sia da una automazione.
In altre parole, il comportamento del dispositivo dipende da un delicato equilibrio dinamico.
Un equilibrio davvero difficile da definire senza ricorrere a una simulazione.
Dal “trial & error” alla dinamica virtuale
L’attività progettuale è iniziata con una prima ipotesi relativa a:
- geometria e numero dei denti della corona;
- sagoma del bilanciere;
- posizione del baricentro;
- inerzia dell’organo oscillante;
- caratteristiche della molla;
- configurazione del perno con boccola a strisciamento.
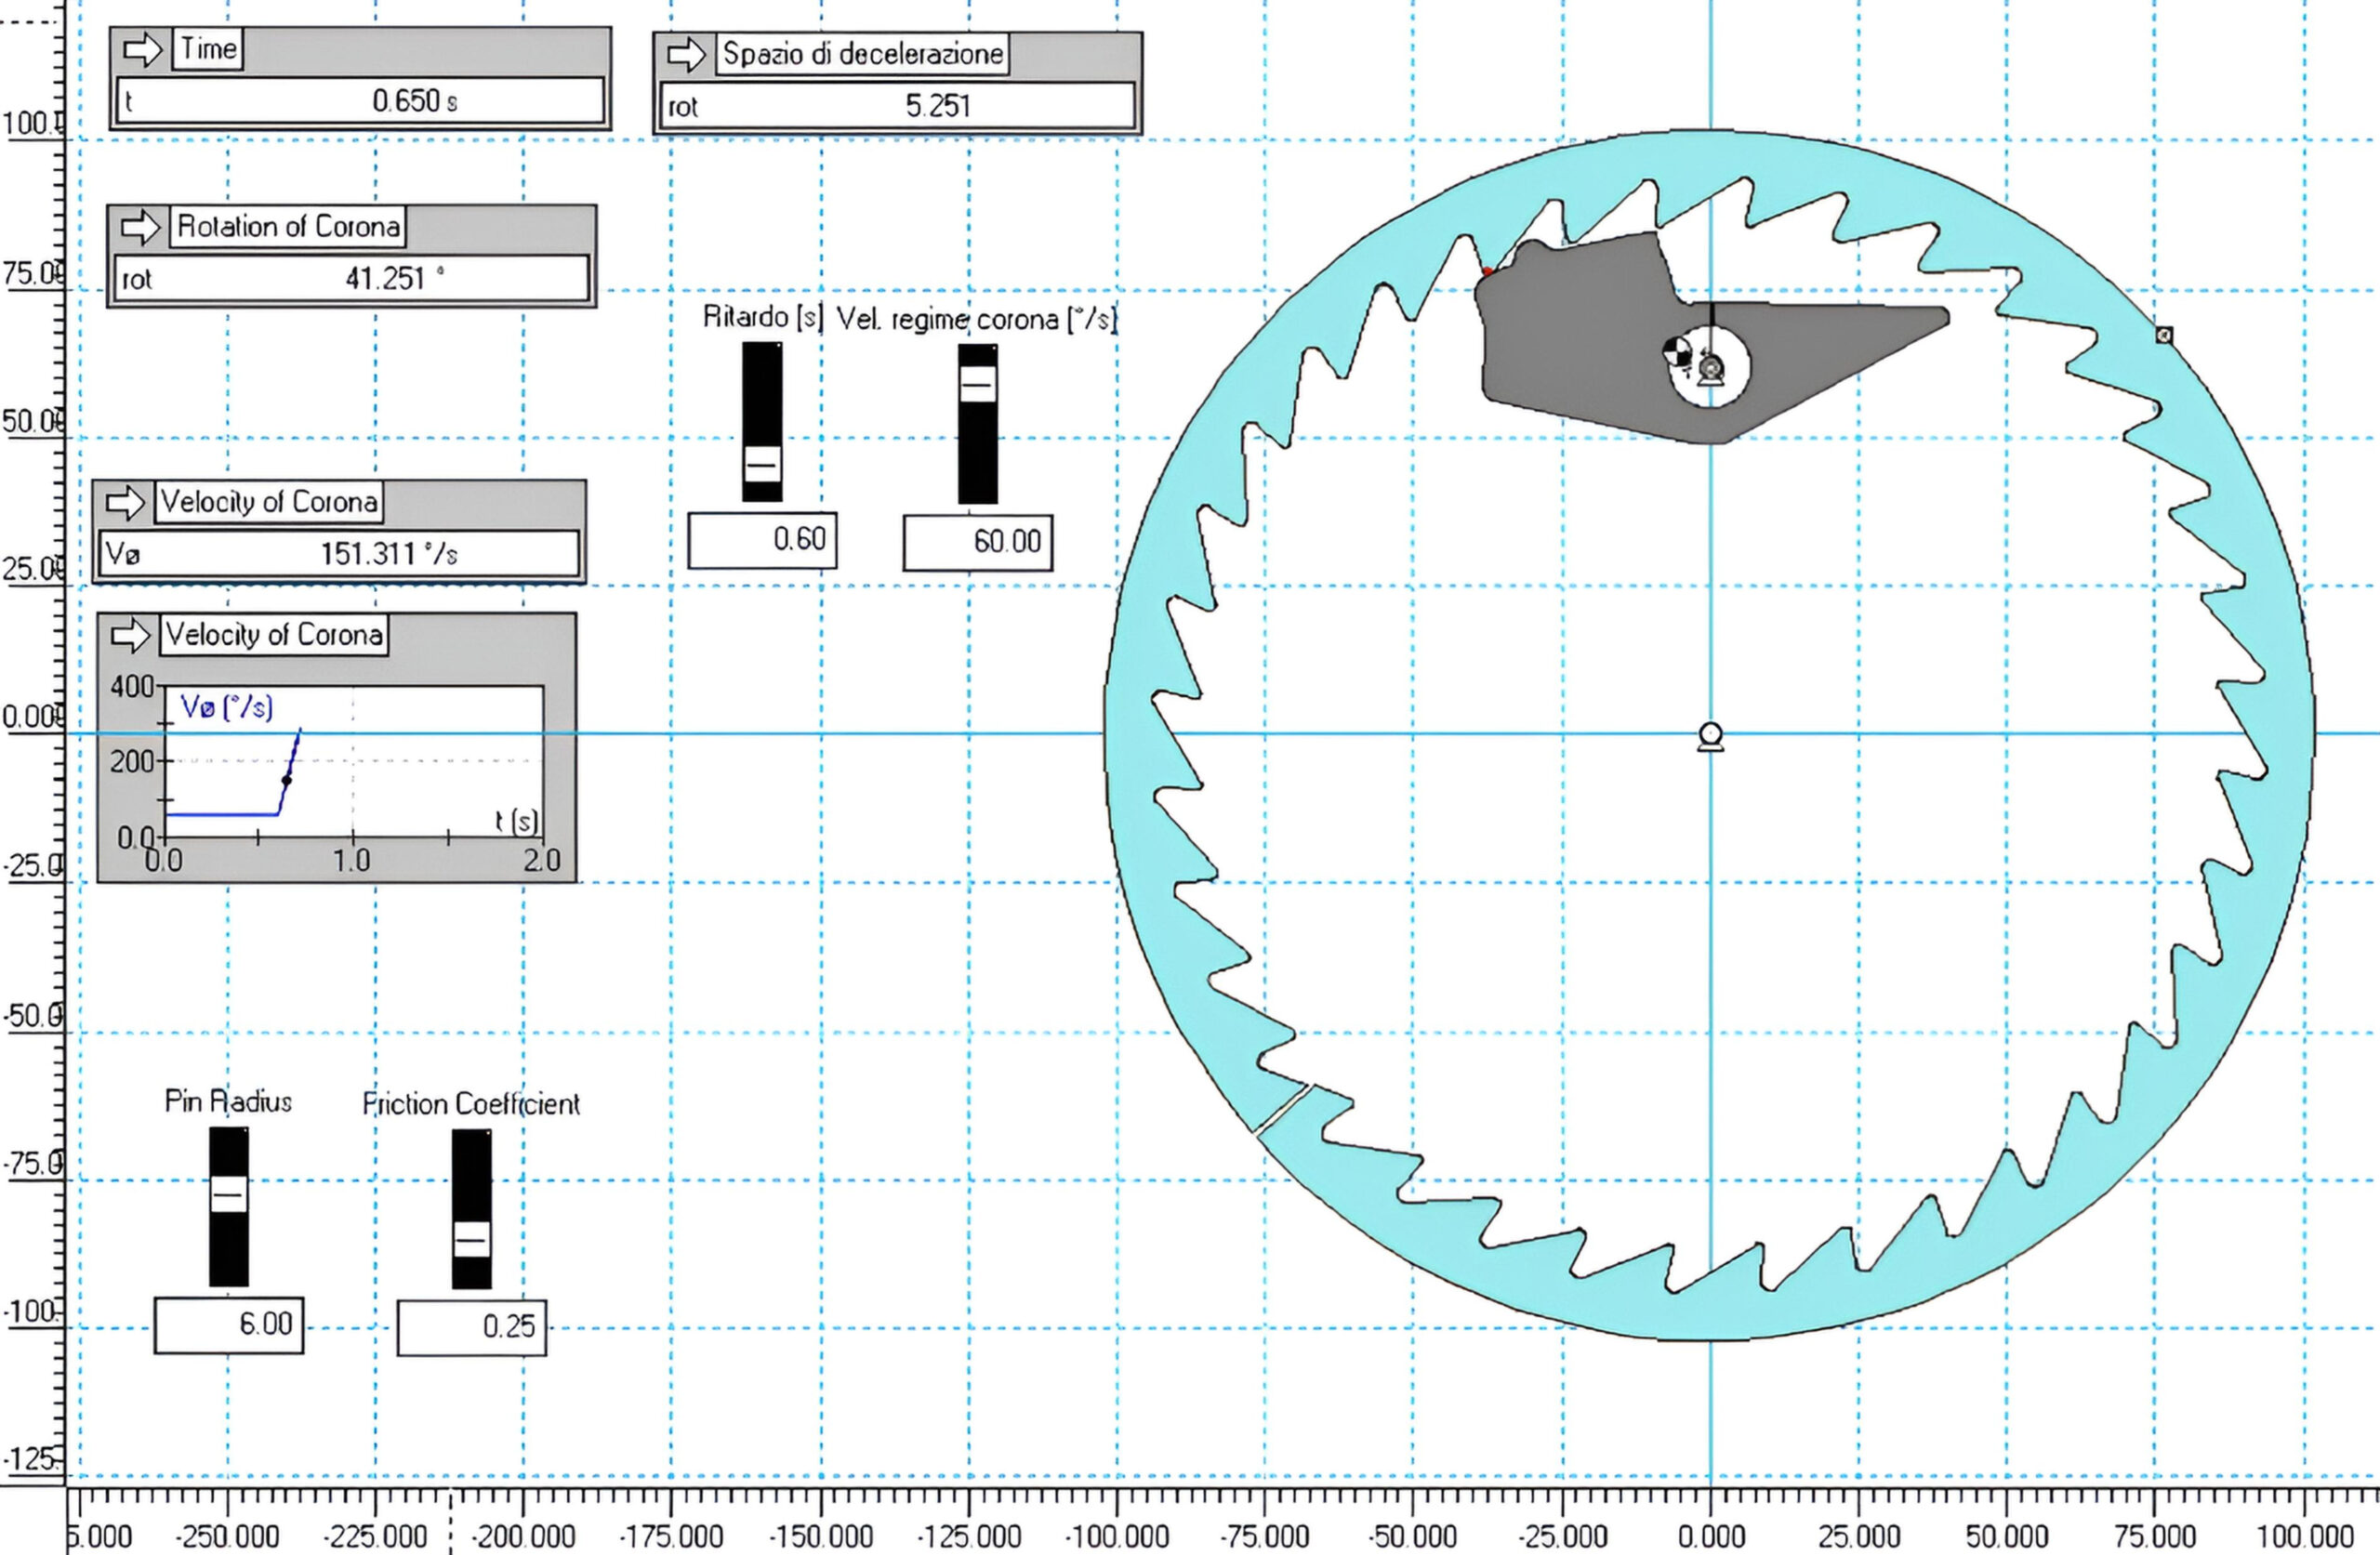
Identificate mediante tecnica DOE, le configurazioni significative da testare, anzi da simulare, il digital mock-up dinamico ha animato il sistema a differenti velocità di rotazione e verificato tre condizioni fondamentali:
- corretto funzionamento durante l’avvolgimento della serranda;
- assenza di interventi indesiderati durante lo svolgimento in condizioni “normali” della serranda;
- attivazione certa e sufficientemente rapida nella condizione di emergenza.
La simulazione ha inoltre consentito di osservare fenomeni difficilmente intuibili a priori:
- perdite energetiche;
- smorzamenti inattesi;
- sensibilità alle variazioni d’attrito;
- ritardi di ingaggio dell’arpionismo;
- effetti inerziali dovuti allo spostamento del baricentro del bilanciere.
Quando il virtuale riduce il rischio reale
Uno degli aspetti più interessanti del progetto è stato il drastico ridimensionamento dell’attività sperimentale.
Dopo numerose iterazioni virtuali, il livello di affidabilità raggiunto dal modello era tale che la fase prototipale si è trasformata quasi esclusivamente in una validazione finale delle scelte progettuali.
In sostanza la simulazione non ha sostituito il prototipo, ma ha permesso di evitare il proliferare di prototipi sbagliati.
Il valore strategico della simulazione
A volte ci si riferisce alla simulazione come strumento utile per “visualizzare”.
In realtà il suo vero valore emerge quando il comportamento del sistema dipende dall’interazione simultanea di:
- dinamica;
- attriti;
- elasticità;
- grandezze soggette a tolleranze e variabilità (es. inerzia serranda);
- urti;
Esattamente come in questo caso.