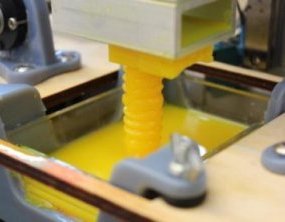
 I ricercatori della Cornell University (USA) hanno sviluppato un metodo per ricreare la disposizione dei muscoli di un tentacolo di polipo utilizzando un elastomero e una stampante 3D. Il tentacolo verrà utilizzato per realizzare un “robot morbido” (soft-robot). Questo risultato è stato rivoluzionario in quanto fino ad oggi i metodi di stampa 3D non erano in grado di stampare direttamente un dispositivo robotico morbido con la stessa agilità e gradi di libertà come consente il nuovo metodo. Il team di ricerca ha sviluppato il tentacolo con un sistema di stereolitografia a maschera digitale per la stampa 3D degli attuatori morbidi. Dai risultati fin ora ottenuti e considerando la possibilità di un miglioramento dei materiali utilizzati, questo nuovo processo di stampa attuatori morbidi sembra essere promettente per la realizzazione di sofisticati sistemi biomimetici.