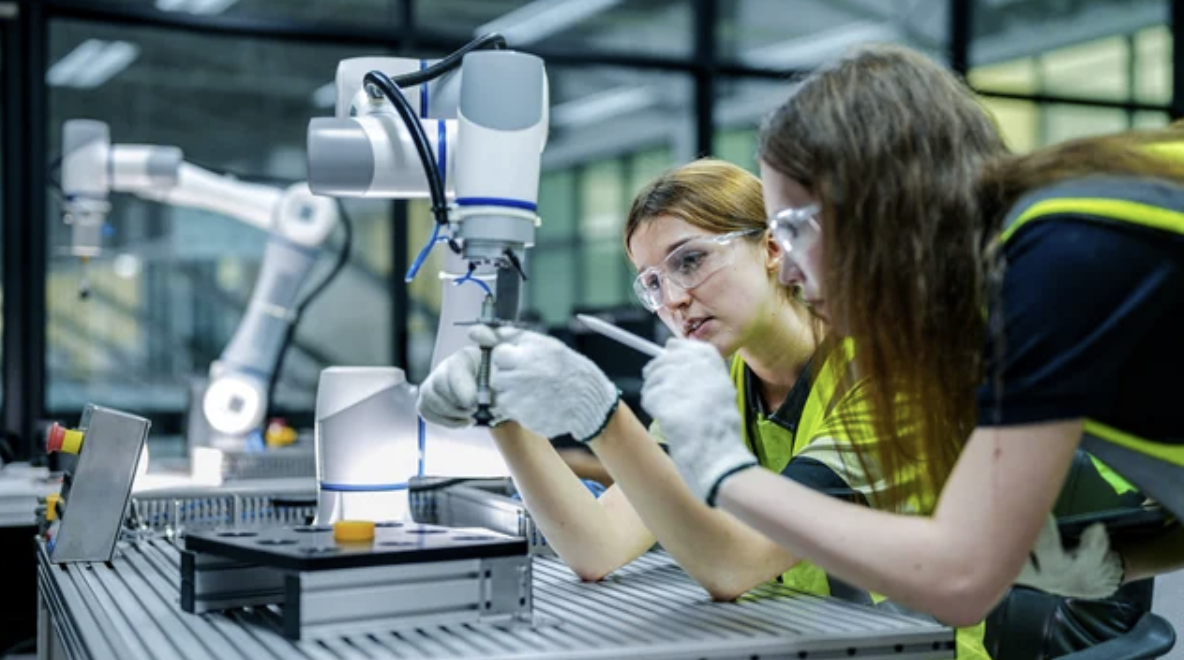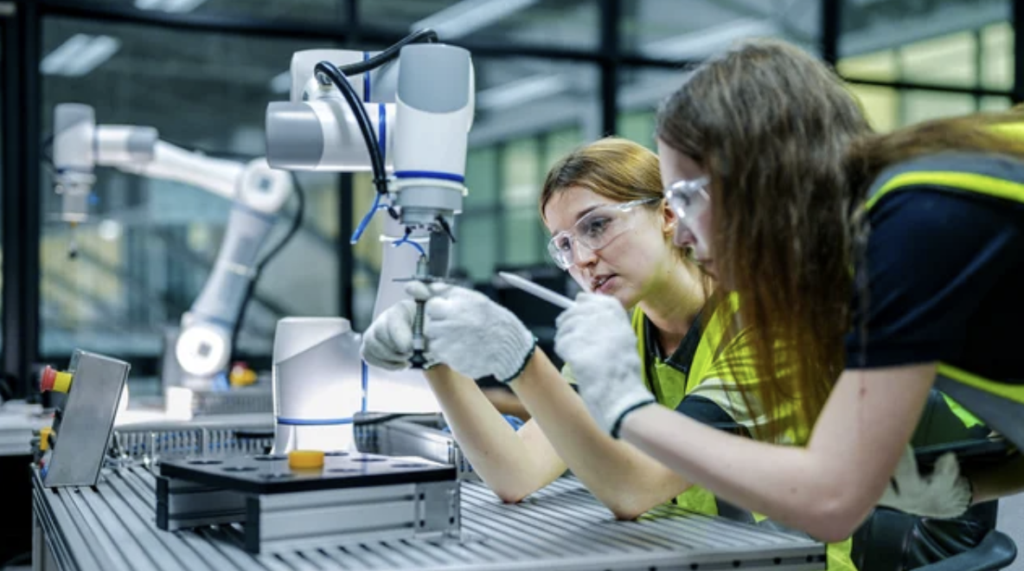
L’evoluzione dei sistemi collaborativi uomo-robot implica che la macchina non sostituisca l’operatore umano, ma ne affianchi le attività, integrandosi nello stesso spazio di lavoro. Questo approccio, noto come Human-Robot Collaboration (HRC), rappresenta un cambiamento sostanziale non solo dal punto di vista tecnologico, ma anche progettuale e organizzativo.
Evoluzione della robotica industriale verso la collaborazione uomo-macchina
La robotica industriale ha rappresentato per decenni uno dei pilastri dell’automazione nei processi produttivi, contribuendo in modo determinante all’aumento della produttività, della precisione e della ripetibilità delle lavorazioni. I robot tradizionali, introdotti su larga scala a partire dagli anni Settanta, sono stati progettati per operare in ambienti segregati, separati fisicamente dalla presenza umana tramite barriere, recinzioni e sistemi di sicurezza attivi. Questa configurazione ha consentito di sfruttare elevate velocità operative e forze significative, ma ha limitato la flessibilità dei sistemi e la possibilità di interazione diretta con gli operatori.
Negli ultimi anni, la crescente esigenza di personalizzazione dei prodotti, la riduzione dei lotti produttivi e la necessità di adattare rapidamente i sistemi alle variazioni della domanda hanno portato a una revisione del concetto tradizionale di automazione. Qui si inserisce l’evoluzione dei sistemi collaborativi uomo-robot, nei quali la macchina non sostituisce completamente l’operatore umano, ma ne affianca le attività, integrandosi nello stesso spazio di lavoro.
Questo approccio, noto come Human-Robot Collaboration (HRC), rappresenta un cambiamento sostanziale non solo dal punto di vista tecnologico, ma anche progettuale e organizzativo, poiché implica una trasformazione profonda nella concezione del sistema meccanico. Infatti, nei robot industriali tradizionali, la progettazione è fortemente orientata alla massimizzazione delle prestazioni: elevata rigidezza strutturale, capacità di movimentare carichi significativi e resistenza a cicli di lavoro intensivi. La sicurezza è garantita principalmente attraverso la separazione fisica, che consente di evitare il contatto diretto tra uomo e macchina. Al contrario, nei sistemi collaborativi la coesistenza nello stesso spazio operativo impone un ripensamento dei criteri progettuali. La sicurezza non può più essere affidata esclusivamente a barriere esterne, ma deve essere presente intrinsecamente nella struttura e nel comportamento del robot. Questo comporta una riduzione delle masse in movimento, una limitazione delle velocità operative e un controllo accurato delle forze scambiate durante l’interazione.
Dal punto di vista meccanico, ciò si traduce in una progettazione orientata alla “compliance”, ovvero alla capacità del sistema di deformarsi o adattarsi sotto carico senza generare sollecitazioni pericolose. La rigidezza, tradizionalmente considerata un parametro fondamentale per garantire precisione, viene bilanciata con esigenze di flessibilità controllata, introducendo un compromesso tra accuratezza e sicurezza.
Nuovi scenari produttivi e implicazioni progettuali
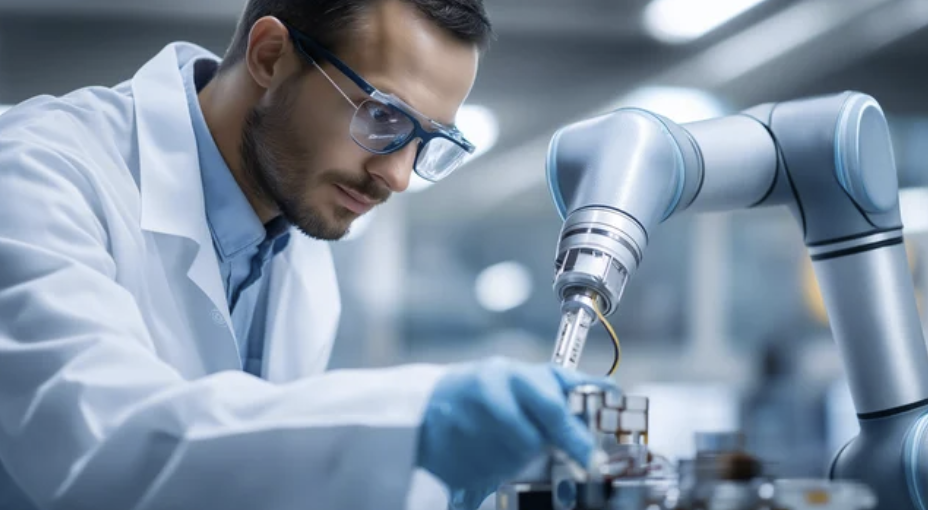
L’introduzione dei robot collaborativi ha aperto nuovi scenari applicativi, dove l’operatore umano mantiene un ruolo centrale nelle attività che richiedono capacità cognitive, adattamento e decisione, mentre il robot si occupa delle operazioni ripetitive, gravose o ergonomicamente sfavorevoli. Questa integrazione comporta una ridefinizione dei layout industriali. Le linee di produzione non sono più organizzate in modo rigidamente sequenziale e segregato, ma assumono configurazioni più flessibili, in cui postazioni manuali e automatizzate coesistono e interagiscono. Il robot diventa un elemento modulare del sistema produttivo, facilmente riposizionabile e riconfigurabile in funzione delle esigenze operative. Ciò implica la necessità di sviluppare sistemi più compatti, leggeri e adattabili. La riduzione degli ingombri, l’ottimizzazione delle masse e la facilità di integrazione con altri sottosistemi diventano requisiti fondamentali. Inoltre, aspetto importante, la progettazione deve considerare anche le possibili interazioni accidentali con l’operatore, valutando scenari di contatto e definendo limiti accettabili in termini di forza e pressione. Il comportamento dinamico deve essere prevedibile e controllabile, evitando accelerazioni brusche o movimenti imprevedibili che possano compromettere la sicurezza. Questo richiede un’attenta analisi delle inerzie, delle coppie in gioco e delle modalità di arresto, integrando fin dalle prime fasi di progetto modelli dinamici accurati. Per tutti questi motivi, il progettista deve possedere e integrare competenze multidisciplinari, combinando principi di meccanica strutturale, dinamica ed ergonomia, per sviluppare sistemi in grado di operare in modo efficace e sicuro in ambienti condivisi con l’uomo.
Requisiti di sicurezza e normative per l’interazione uomo-robot
A differenza dei robot tradizionali, confinati in aree segregate, i robot collaborativi operano in prossimità dell’operatore umano o addirittura in contatto diretto con esso. Questa condizione impone che la sicurezza non sia più considerata un elemento esterno al sistema, ma una proprietà intrinseca del progetto, verificabile e quantificabile. Le normative internazionali rappresentano il riferimento fondamentale per la definizione dei requisiti di sicurezza. In particolare, la norma ISO 10218 (parti 1 e 2) stabilisce i criteri generali per la sicurezza dei robot industriali e delle celle robotizzate, mentre la specifica tecnica ISO/TS 15066 introduce linee guida dettagliate per i sistemi collaborativi. Quest’ultima definisce, tra l’altro, i limiti biomeccanici accettabili per il contatto tra robot e operatore, fornendo valori soglia di forza e pressione per diverse parti del corpo umano.
Nel contesto della collaborazione uomo-robot, la sicurezza si basa su un insieme di strategie integrate, che combinano aspetti meccanici, sensoriali e di controllo. A livello concettuale, è possibile distinguere quattro modalità operative principali, definite dalla normativa, che regolano l’interazione tra uomo e robot:
- Arresto monitorato di sicurezza (safety-rated monitored stop): il robot si arresta automaticamente quando l’operatore entra nell’area di lavoro, evitando qualsiasi contatto.
- Guida manuale (hand guiding): l’operatore guida direttamente il robot attraverso dispositivi di controllo, con velocità e forze limitate.
- Monitoraggio della velocità e della distanza (speed and separation monitoring): la distanza tra operatore e robot viene monitorata in tempo reale, modulando la velocità del robot in funzione della prossimità.
- Limitazione di potenza e forza (power and force limiting): il robot è progettato per limitare intrinsecamente le forze e le pressioni esercitate in caso di contatto.
Tra queste modalità, l’ultima rappresenta il caso più critico dal punto di vista progettuale, poiché ammette il contatto fisico diretto tra uomo e macchina. In tale configurazione, la sicurezza deve essere garantita attraverso una combinazione di progettazione meccanica e controllo attivo. Da questo punto di vista, una delle differenze più rilevanti con la robotica tradizionale riguarda la gestione dinamica del manipolatore, che non può più essere valutato soltanto in termini di traiettoria imposta, ma deve essere descritto considerando l’interazione tra masse, inerzie e azioni di attuazione lungo l’intera catena cinematica. In forma compatta, il comportamento dinamico di un manipolatore multi-giunto può essere espresso mediante il noto modello:
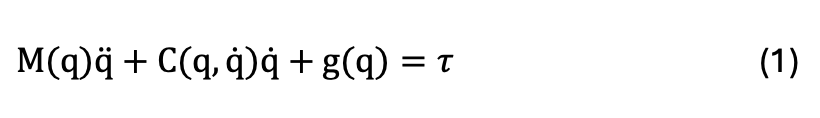
dove M(q) è la matrice di massa generalizzata, C(q,q ̇)q ̇ rappresenta i termini centrifughi e di Coriolis, g(q) raccoglie i contributi gravitazionali, mentre τ è il vettore delle coppie ai giunti. Questa formulazione mostra come la dinamica del sistema dipenda fortemente dalla configurazione istantanea del braccio e non solo dalla massa totale. In termini progettuali, ciò implica che la sicurezza e la controllabilità non si ottengono semplicemente riducendo il peso del robot, ma anche ottimizzando la distribuzione delle masse e delle inerzie lungo i vari assi, così da contenere le coppie richieste, migliorare la risposta dinamica e ridurre gli effetti di un possibile contatto con l’operatore.
Limiti biomeccanici e criteri di progetto
La ISO/TS 15066 introduce un approccio quantitativo alla sicurezza, basato sulla definizione di limiti massimi di forza e pressione che il corpo umano può sopportare senza subire danni. Questi limiti dipendono dalla parte del corpo coinvolta, dalla durata del contatto e dalla natura dell’interazione (quasi statica o dinamica). Ad esempio, aree sensibili come il volto o il torace presentano soglie più basse rispetto a regioni più robuste come gli arti.
Dal punto di vista ingegneristico, questi vincoli si traducono nella necessità di progettare sistemi in grado di limitare l’energia cinetica e le forze trasmesse durante un eventuale impatto. La relazione tra massa in movimento, velocità e forza d’urto diventa quindi un parametro chiave nel dimensionamento del robot. La riduzione delle masse, l’ottimizzazione delle traiettorie e l’introduzione di elementi deformabili rappresentano strategie fondamentali per rispettare tali limiti.
Un ulteriore aspetto riguarda la distribuzione delle pressioni di contatto. Superfici arrotondate, materiali con proprietà smorzanti e l’assenza di spigoli vivi contribuiscono a ridurre la concentrazione degli sforzi, aumentando la sicurezza complessiva del sistema. In questo senso, la progettazione geometrica assume un ruolo determinante, al pari della scelta dei materiali.
Integrazione tra progettazione meccanica e sistemi di controllo
La sicurezza nei sistemi collaborativi non può essere garantita esclusivamente attraverso soluzioni meccaniche. È necessario integrare sensori e algoritmi di controllo in grado di monitorare continuamente lo stato del sistema e reagire in modo tempestivo a condizioni potenzialmente pericolose. Sensori di coppia integrati nei giunti, encoder ad alta risoluzione e sistemi di visione consentono di rilevare variazioni anomale nel comportamento del robot, come un contatto imprevisto o una resistenza al movimento. Queste informazioni vengono elaborate in tempo reale dai sistemi di controllo, che possono ridurre la velocità, arrestare il movimento o modificare la traiettoria per evitare collisioni.
L’interazione tra progettazione meccanica e controllo è particolarmente evidente nella gestione delle dinamiche di arresto. Un robot collaborativo deve essere in grado di fermarsi in tempi estremamente ridotti, limitando al contempo le decelerazioni per evitare picchi di forza pericolosi. Questo richiede un bilanciamento accurato tra capacità di frenatura, inerzie in gioco e algoritmi di controllo. Infine, è importante sottolineare che la sicurezza deve essere verificata attraverso un processo sistematico di analisi del rischio, che consideri tutte le possibili modalità di interazione tra uomo e robot. Tale analisi, condotta secondo standard internazionali (come ISO 12100), consente di identificare i pericoli, valutare i rischi e implementare le misure di mitigazione più appropriate.
Progettazione meccanica orientata alla compliance e alla sicurezza passiva
Come abbiamo detto, nei sistemi collaborativi uomo-robot, la progettazione meccanica è cruciale per garantire condizioni di sicurezza intrinseca, indipendentemente dall’intervento dei sistemi di controllo. A differenza della robotica tradizionale, in cui la struttura è progettata per massimizzare rigidezza e precisione, nei robot collaborativi è necessario introdurre una capacità controllata di adattamento meccanico, nota come compliance (che in termini ingegneristici, è appunto l’inverso matriciale della rigidezza). Questo concetto si riferisce alla predisposizione del sistema a deformarsi sotto l’azione di forze esterne, riducendo i picchi di carico trasmessi in caso di contatto con l’operatore. La compliance può essere ottenuta attraverso soluzioni sia strutturali sia funzionali, e rappresenta uno dei principali strumenti di sicurezza passiva.
Riduzione delle inerzie e progettazione delle masse
Uno dei parametri più influenti nella sicurezza dei sistemi collaborativi è la massa in movimento. L’energia cinetica associata a un corpo in moto è direttamente proporzionale alla sua massa e al quadrato della velocità; ne consegue che, a parità di velocità, la riduzione delle masse rappresenta una strategia efficace per limitare le forze d’impatto.
Dal punto di vista progettuale, ciò implica l’adozione di architetture leggere, basate su materiali ad elevato rapporto resistenza/peso, come leghe di alluminio, compositi fibrorinforzati o strutture alleggerite mediante ottimizzazione topologica. La distribuzione delle masse lungo la catena cinematica deve essere studiata per minimizzare i momenti d’inerzia, in particolare nei segmenti più distanti dalla base, dove l’effetto dinamico è amplificato.
Giunti elastici e sistemi a rigidezza controllata
L’introduzione di elementi elastici all’interno della catena cinematica è un’altra soluzione efficace per ottenere compliance meccanica. I giunti elastici inseriscono un elemento deformabile tra il motore e il carico, consentendo di assorbire parte dell’energia in caso di urto, oppure di misurare indirettamente la forza applicata attraverso la deformazione dell’elemento stesso. Questa configurazione offre un duplice vantaggio: da un lato, riduce la trasmissione diretta delle sollecitazioni impulsive; dall’altro, fornisce un feedback utile per il controllo della forza. Tuttavia, l’introduzione di elasticità comporta una riduzione della rigidezza complessiva del sistema, con possibili ripercussioni sulla precisione e sulla stabilità dinamica. Il progettista deve quindi bilanciare attentamente il grado di compliance in funzione dei requisiti applicativi.
Oltre ai giunti elastici, si stanno diffondendo soluzioni a rigidità variabile (Variable Stiffness Actuators), in cui la rigidezza del sistema può essere modificata in tempo reale. Questi dispositivi consentono di operare in condizioni di elevata rigidezza durante le fasi di lavorazione e di aumentare la compliance in presenza di interazione con l’operatore, offrendo un elevato grado di adattabilità.
Quando si introducono giunti elastici o sistemi a elasticità seriale, il comportamento del robot non può più essere assimilato a una catena rigida, ma deve essere descritto mediante un accoppiamento tra dinamica motore e dinamica del carico. Un modello semplificato ma comunque rappresentativo di tale comportamento è il seguente
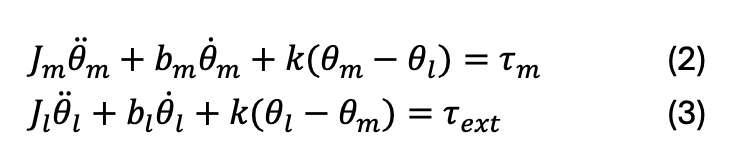
in cui Jm e Jl sono rispettivamente i momenti di inerzia lato motore e lato carico, bm e bl i coefficienti di smorzamento, k la rigidezza dell’elemento elastico, θ_m e θ_l gli spostamenti angolari dei due lati del giunto, τ_m la coppia motrice e τ_ext la coppia resistente dovuta al contatto o al carico applicato. Questo sistema di equazioni descrive in modo efficace il principio di funzionamento dei giunti deformabili: l’elasticità interposta consente di filtrare i picchi impulsivi e di accumulare temporaneamente energia elastica, riducendo la trasmissione diretta delle sollecitazioni. Dal punto di vista del progetto, la scelta del valore di k è cruciale, perché una rigidezza troppo elevata riduce i benefici in termini di sicurezza, mentre una rigidezza troppo bassa può compromettere precisione, stabilità e banda passante del sistema.
Un ulteriore indicatore utile per descrivere la capacità di assorbimento del sistema è l’energia immagazzinata dall’elemento elastico:
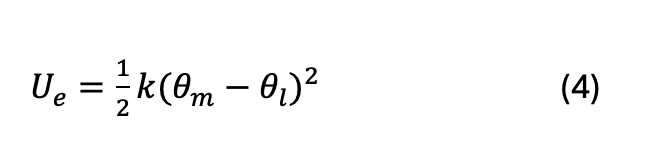
che rappresenta la quota di energia meccanica assorbita dal giunto durante l’interazione. In un robot collaborativo questa energia elastica svolge una funzione protettiva, poiché contribuisce a diluire nel tempo la trasmissione del carico all’operatore.
Geometria, materiali e sicurezza passiva
La sicurezza passiva nei robot collaborativi è fortemente influenzata anche dalla geometria dei componenti e dalla scelta dei materiali. L’assenza di spigoli vivi, la presenza di superfici arrotondate e l’adozione di carterature protettive contribuiscono a ridurre la concentrazione degli sforzi durante il contatto. Inoltre, l’impiego di materiali con proprietà smorzanti o deformabili, come polimeri tecnici o rivestimenti elastomerici, permette di attenuare ulteriormente l’intensità degli impatti.
Dal punto di vista strutturale, è possibile progettare elementi con comportamento deformabile controllato, in grado di dissipare energia attraverso deformazioni elastiche o plastiche localizzate. Questi componenti, analogamente a quanto avviene nelle strutture di assorbimento d’urto, possono essere dimensionati per intervenire in condizioni limite, proteggendo le parti più sensibili del sistema.
Un aspetto particolarmente rilevante riguarda la distribuzione delle superfici di contatto. A parità di forza applicata, una superficie più ampia genera una pressione inferiore, riducendo il rischio di danno per l’operatore. Questo principio guida la progettazione delle interfacce esterne del robot, che devono essere concepite per massimizzare la sicurezza in caso di contatto accidentale.
Attuatori, sensori e controllo per robot collaborativi
Abbiamo già considerato il fatto che, nei sistemi collaborativi uomo-robot, la progettazione meccanica non possa considerarsi separatamente dall’architettura meccatronica complessiva. Attuatori, sensori e sistemi di controllo costituiscono un insieme integrato che determina il comportamento dinamico del robot, la sua capacità di interazione e il livello di sicurezza raggiungibile. In particolare, la gestione delle forze e delle velocità durante il contatto con l’operatore richiede un controllo preciso e continuo delle grandezze fisiche in gioco, ottenibile solo attraverso una stretta sinergia tra hardware e algoritmi.
Attuatori a coppia controllata e trasmissioni
Gli attuatori devono rispondere a requisiti differenti rispetto a quelli della robotica tradizionale: non è sufficiente garantire elevate prestazioni in termini di potenza e velocità; è invece fondamentale che l’attuatore sia in grado di modulare con precisione la coppia erogata, limitando le forze trasmesse in caso di interazione. A tal proposito, risultano efficaci i motori elettrici brushless accoppiati a riduttori ad alta efficienza, spesso di tipo armonico o cicloidale, che consentono un buon compromesso tra compattezza, precisione e capacità di controllo. Tuttavia, la presenza di riduttori introduce rigidezza e attriti che possono ridurre la sensibilità del sistema alle interazioni esterne. Per questo motivo, si stanno diffondendo soluzioni direct drive, in cui il motore è direttamente accoppiato al giunto, eliminando la trasmissione meccanica e migliorando la trasparenza dinamica.
Un ulteriore elemento di rilievo è rappresentato dagli attuatori a elasticità integrata, già citati nella sezione precedente, che permettono di misurare e controllare indirettamente la forza applicata. La scelta dell’architettura dell’attuatore influisce quindi in modo diretto sulla capacità del robot di operare in sicurezza e di adattarsi alle condizioni operative.
Sensoristica per il monitoraggio dinamico
La capacità di percepire l’ambiente circostante e di rilevare eventuali contatti è un requisito essenziale per i robot collaborativi. Pertanto, i sensori sono cruciali nel fornire informazioni in tempo reale sullo stato del sistema e sulle interazioni con l’operatore. Tra quelli più rilevanti si possono citare:
- sensori di coppia integrati nei giunti, utilizzati per rilevare variazioni anomale di carico;
- sensori di forza/coppia a sei assi, posizionati tipicamente all’estremità del manipolatore, per misurare le interazioni con l’ambiente;
- encoder ad alta risoluzione, per il controllo preciso della posizione e della velocità;
- sistemi di visione e sensori di prossimità, per il monitoraggio della distanza tra robot e operatore.
L’integrazione di questi dispositivi consente di costruire una rappresentazione completa dello stato del robot, permettendo di individuare situazioni potenzialmente pericolose e di intervenire tempestivamente. In particolare, la combinazione di sensori interni (propri del robot) ed esterni (relativi all’ambiente) è fondamentale per implementare strategie avanzate di sicurezza.
Controllo adattivo e interazione sicura
Il sistema di controllo rappresenta l’elemento che coordina attuatori e sensori, traducendo le informazioni raccolte in azioni correttive. Nei robot collaborativi, il controllo deve essere progettato per garantire non solo precisione e stabilità, ma anche sicurezza e capacità di adattamento. Una delle strategie più diffuse è il controllo in impedenza, in cui il robot viene programmato per comportarsi come un sistema meccanico equivalente caratterizzato da una certa rigidezza, massa e smorzamento. Questo approccio consente di modulare la risposta del robot alle forze esterne, rendendolo più o meno “cedevole” in funzione delle esigenze operative. In presenza di contatto, il robot può quindi assorbire parte dell’energia senza generare picchi di forza pericolosi.
Un’altra strategia rilevante è il controllo in ammettenza, in cui le forze misurate vengono utilizzate per modificare direttamente la traiettoria del robot. Questo approccio è particolarmente utile nelle applicazioni di guida manuale o nelle operazioni di assemblaggio assistito, dove l’interazione con l’operatore è continua. Dal punto di vista dinamico, il comportamento del sistema può essere descritto mediante un modello massa-smorzatore-rigidezza, che rappresenta la base teorica per molte leggi di controllo:
Mx ̈+Cx ̇+Kx=F(t) (5)
in cui M rappresenta la massa equivalente del sistema, C il coefficiente di smorzamento, K la rigidezza e F(t) la forza esterna applicata. La possibilità di modificare virtualmente questi parametri attraverso il controllo consente di adattare il comportamento del robot alle diverse condizioni operative, migliorando la sicurezza e l’efficacia dell’interazione.
Infine, l’integrazione di algoritmi avanzati, basati su tecniche di apprendimento automatico e intelligenza artificiale, sta aprendo nuove prospettive nella gestione dell’interazione uomo-robot. Sistemi in grado di apprendere dai dati operativi possono adattare in modo autonomo i parametri di controllo, ottimizzando le prestazioni e riducendo i rischi associati a comportamenti imprevisti.