Si presentano i principali metodi utilizzati nelle simulazioni CFD multifase e multicomponente e alcune delle principali difficoltà che si incontrano nella loro applicazione.
Le simulazioni CFD multifase e multicomponente permettono di analizzare fenomeni nei quali il comportamento del sistema non può essere descritto considerando un singolo fluido. Situazioni di questo tipo sono comuni in numerosi impianti e processi industriali, come condotte a pelo libero, serbatoi in fase di riempimento, miscelatori e separatori, sistemi nei quali sono presenti bolle di gas, particelle solide sospese o miscele costituite da più componenti. Questo tipo di analisi richiede modelli specifici e la scelta corretta dell’approccio numerico e dei relativi parametri diventa determinante per ottenere risultati affidabili.
Introduzione
La fluidodinamica computazionale in ambito industriale è normalmente utilizzata per analizzare sistemi nei quali un fluido attraversa condotti, componenti, macchine o apparecchiature di processo.
Nella realtà, tuttavia, molti processi industriali sono caratterizzati dalla presenza contemporanea di liquidi, gas e particelle solide. In altri casi il fluido stesso non è costituito da una singola sostanza, ma da una miscela di componenti che possono diffondere, mescolarsi, reagire chimicamente o passare da una fase all’altra.
Questo è il campo delle simulazioni multicomponente, nelle quali sono presenti due o più componenti fluidi, e delle simulazioni multifase, caratterizzate dalla presenza contemporanea di stati fisici differenti, come liquidi e gas oppure fluidi e particelle solide.
Dalla fluidodinamica classica alla modellazione multifase
La base matematica delle simulazioni CFD è rappresentata dalle equazioni di Navier-Stokes.
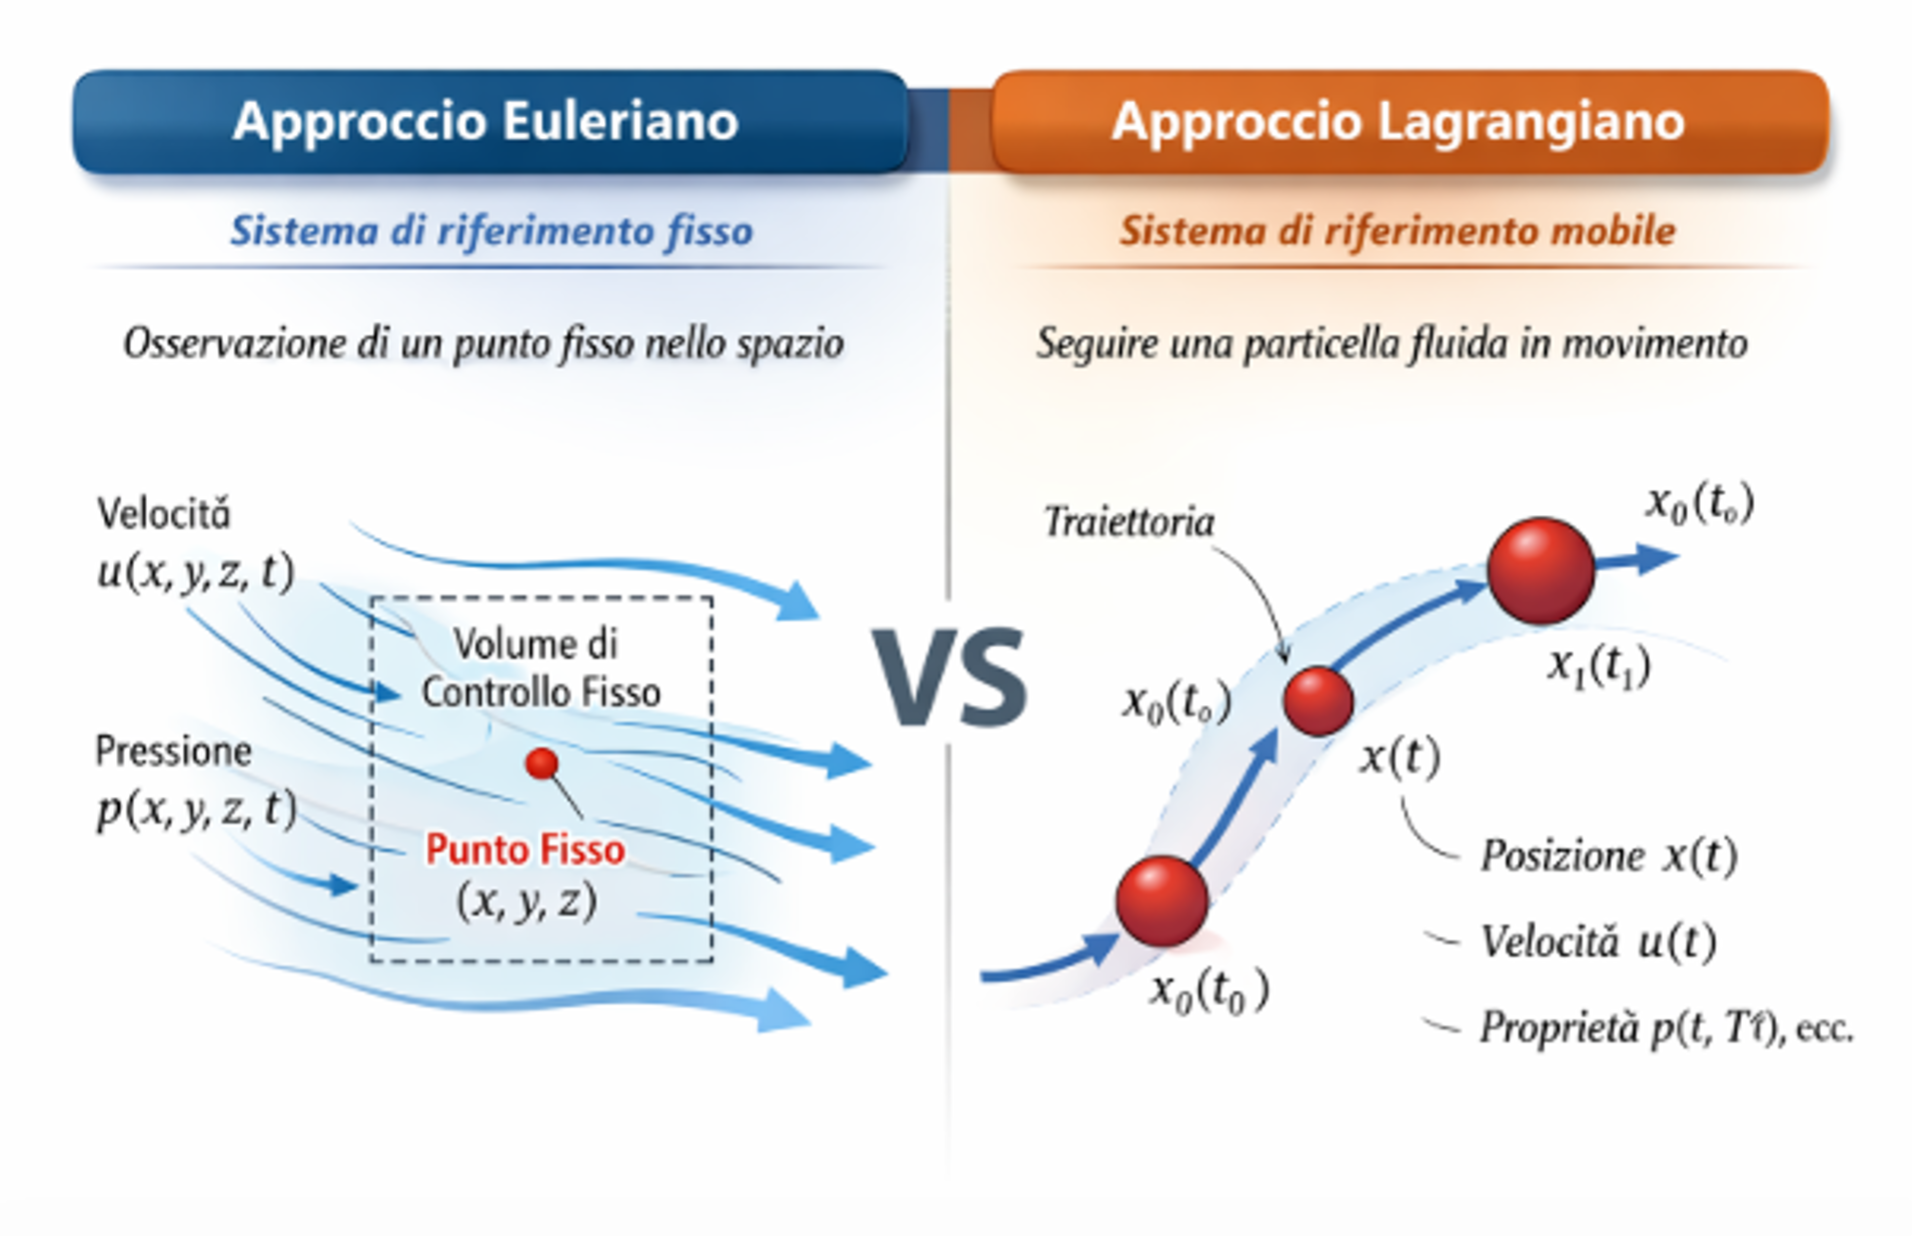
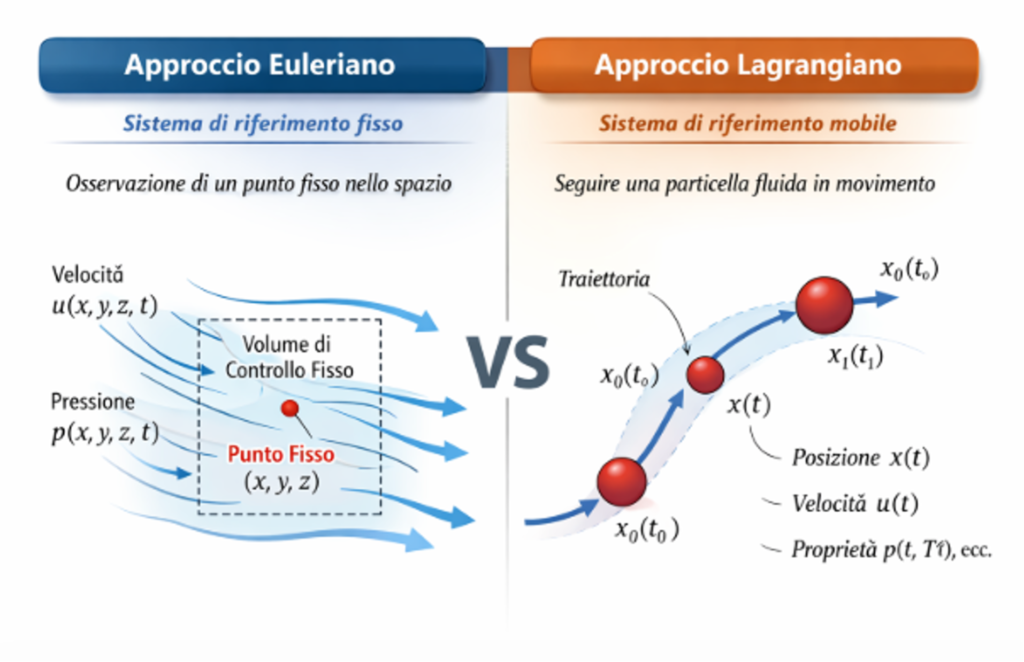
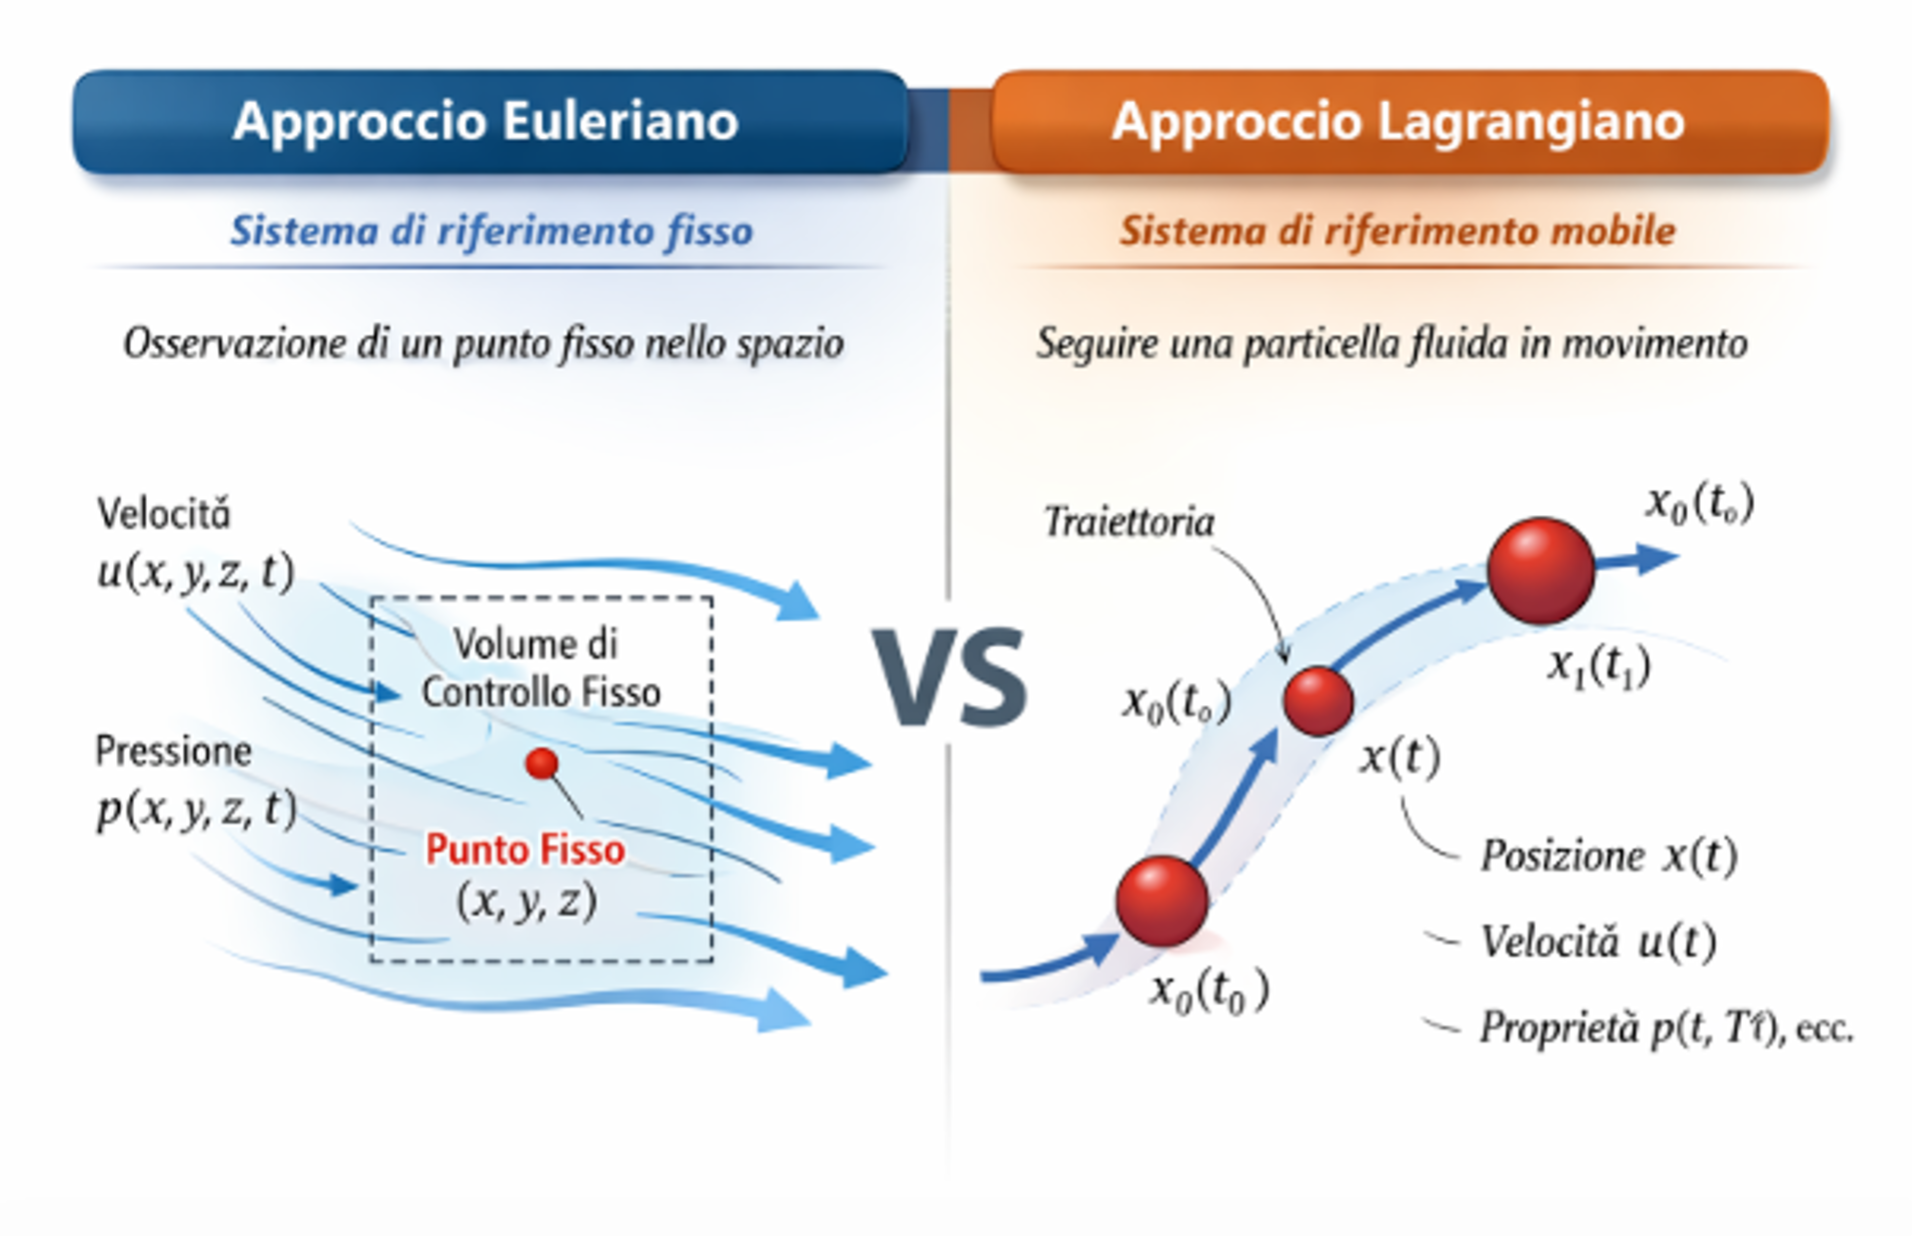
Queste equazioni vengono normalmente risolte adottando una descrizione Euleriana. Il dominio viene suddiviso in un insieme di celle e, per ciascuna di esse, vengono calcolate le grandezze di interesse. Il punto di osservazione rimane quindi fisso nello spazio mentre il fluido attraversa il dominio.
Nel caso di un problema monofase questa descrizione è generalmente sufficiente. Quando però nello stesso volume coesistono più fluidi o una fase dispersa, la formulazione deve essere estesa introducendo nuove variabili e nuovi termini di interazione.
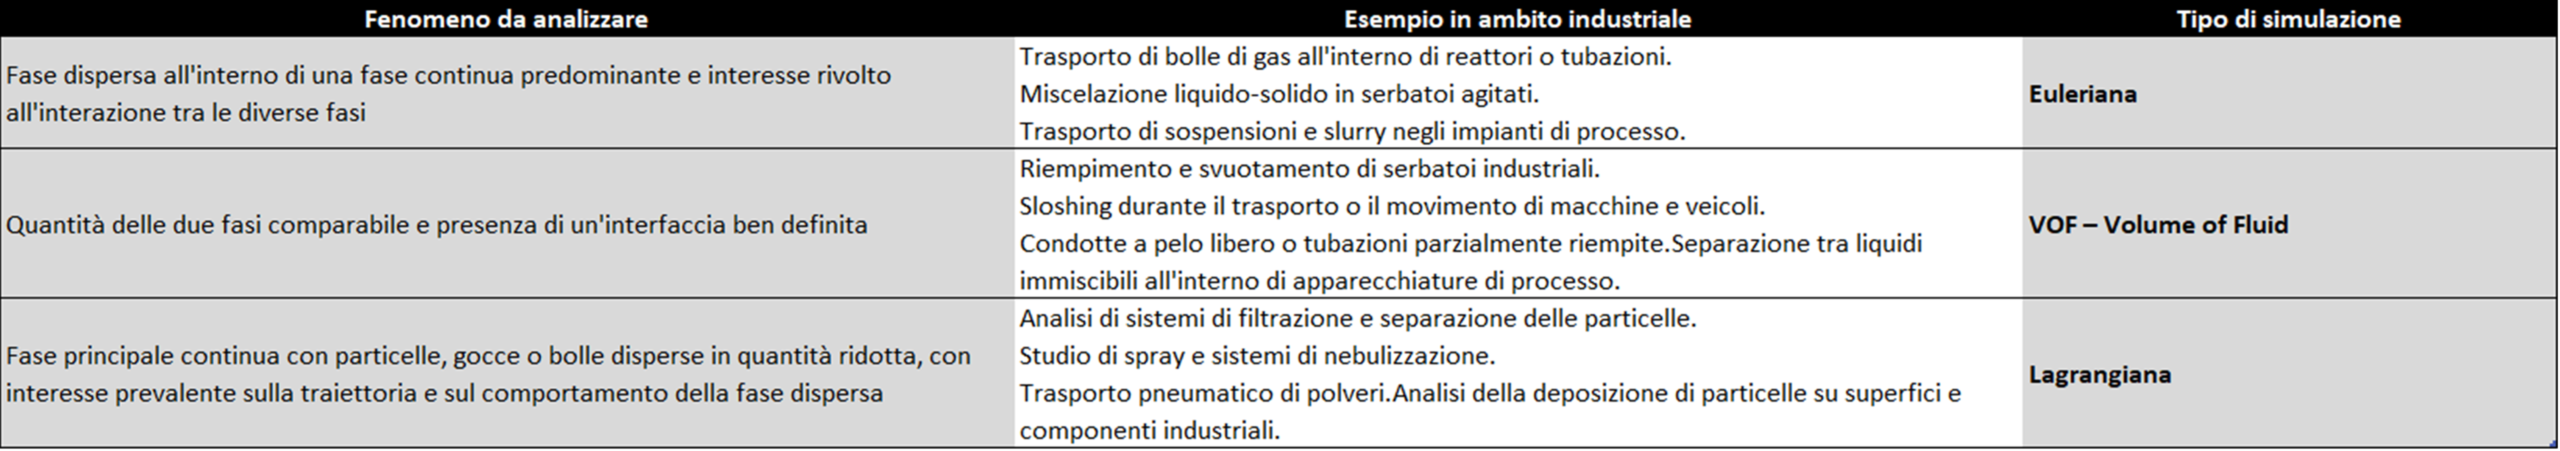
Inoltre, a seconda del tipo di fenomeno che si vuole analizzare e delle grandezze che si desidera calcolare, possono essere utilizzate differenti formulazioni. La scelta dipende in particolare dalla quantità relativa delle diverse fasi presenti e dal tipo di interazione fisica e chimica che avviene tra di esse.
La frazione volumetrica e la presenza delle diverse fasi
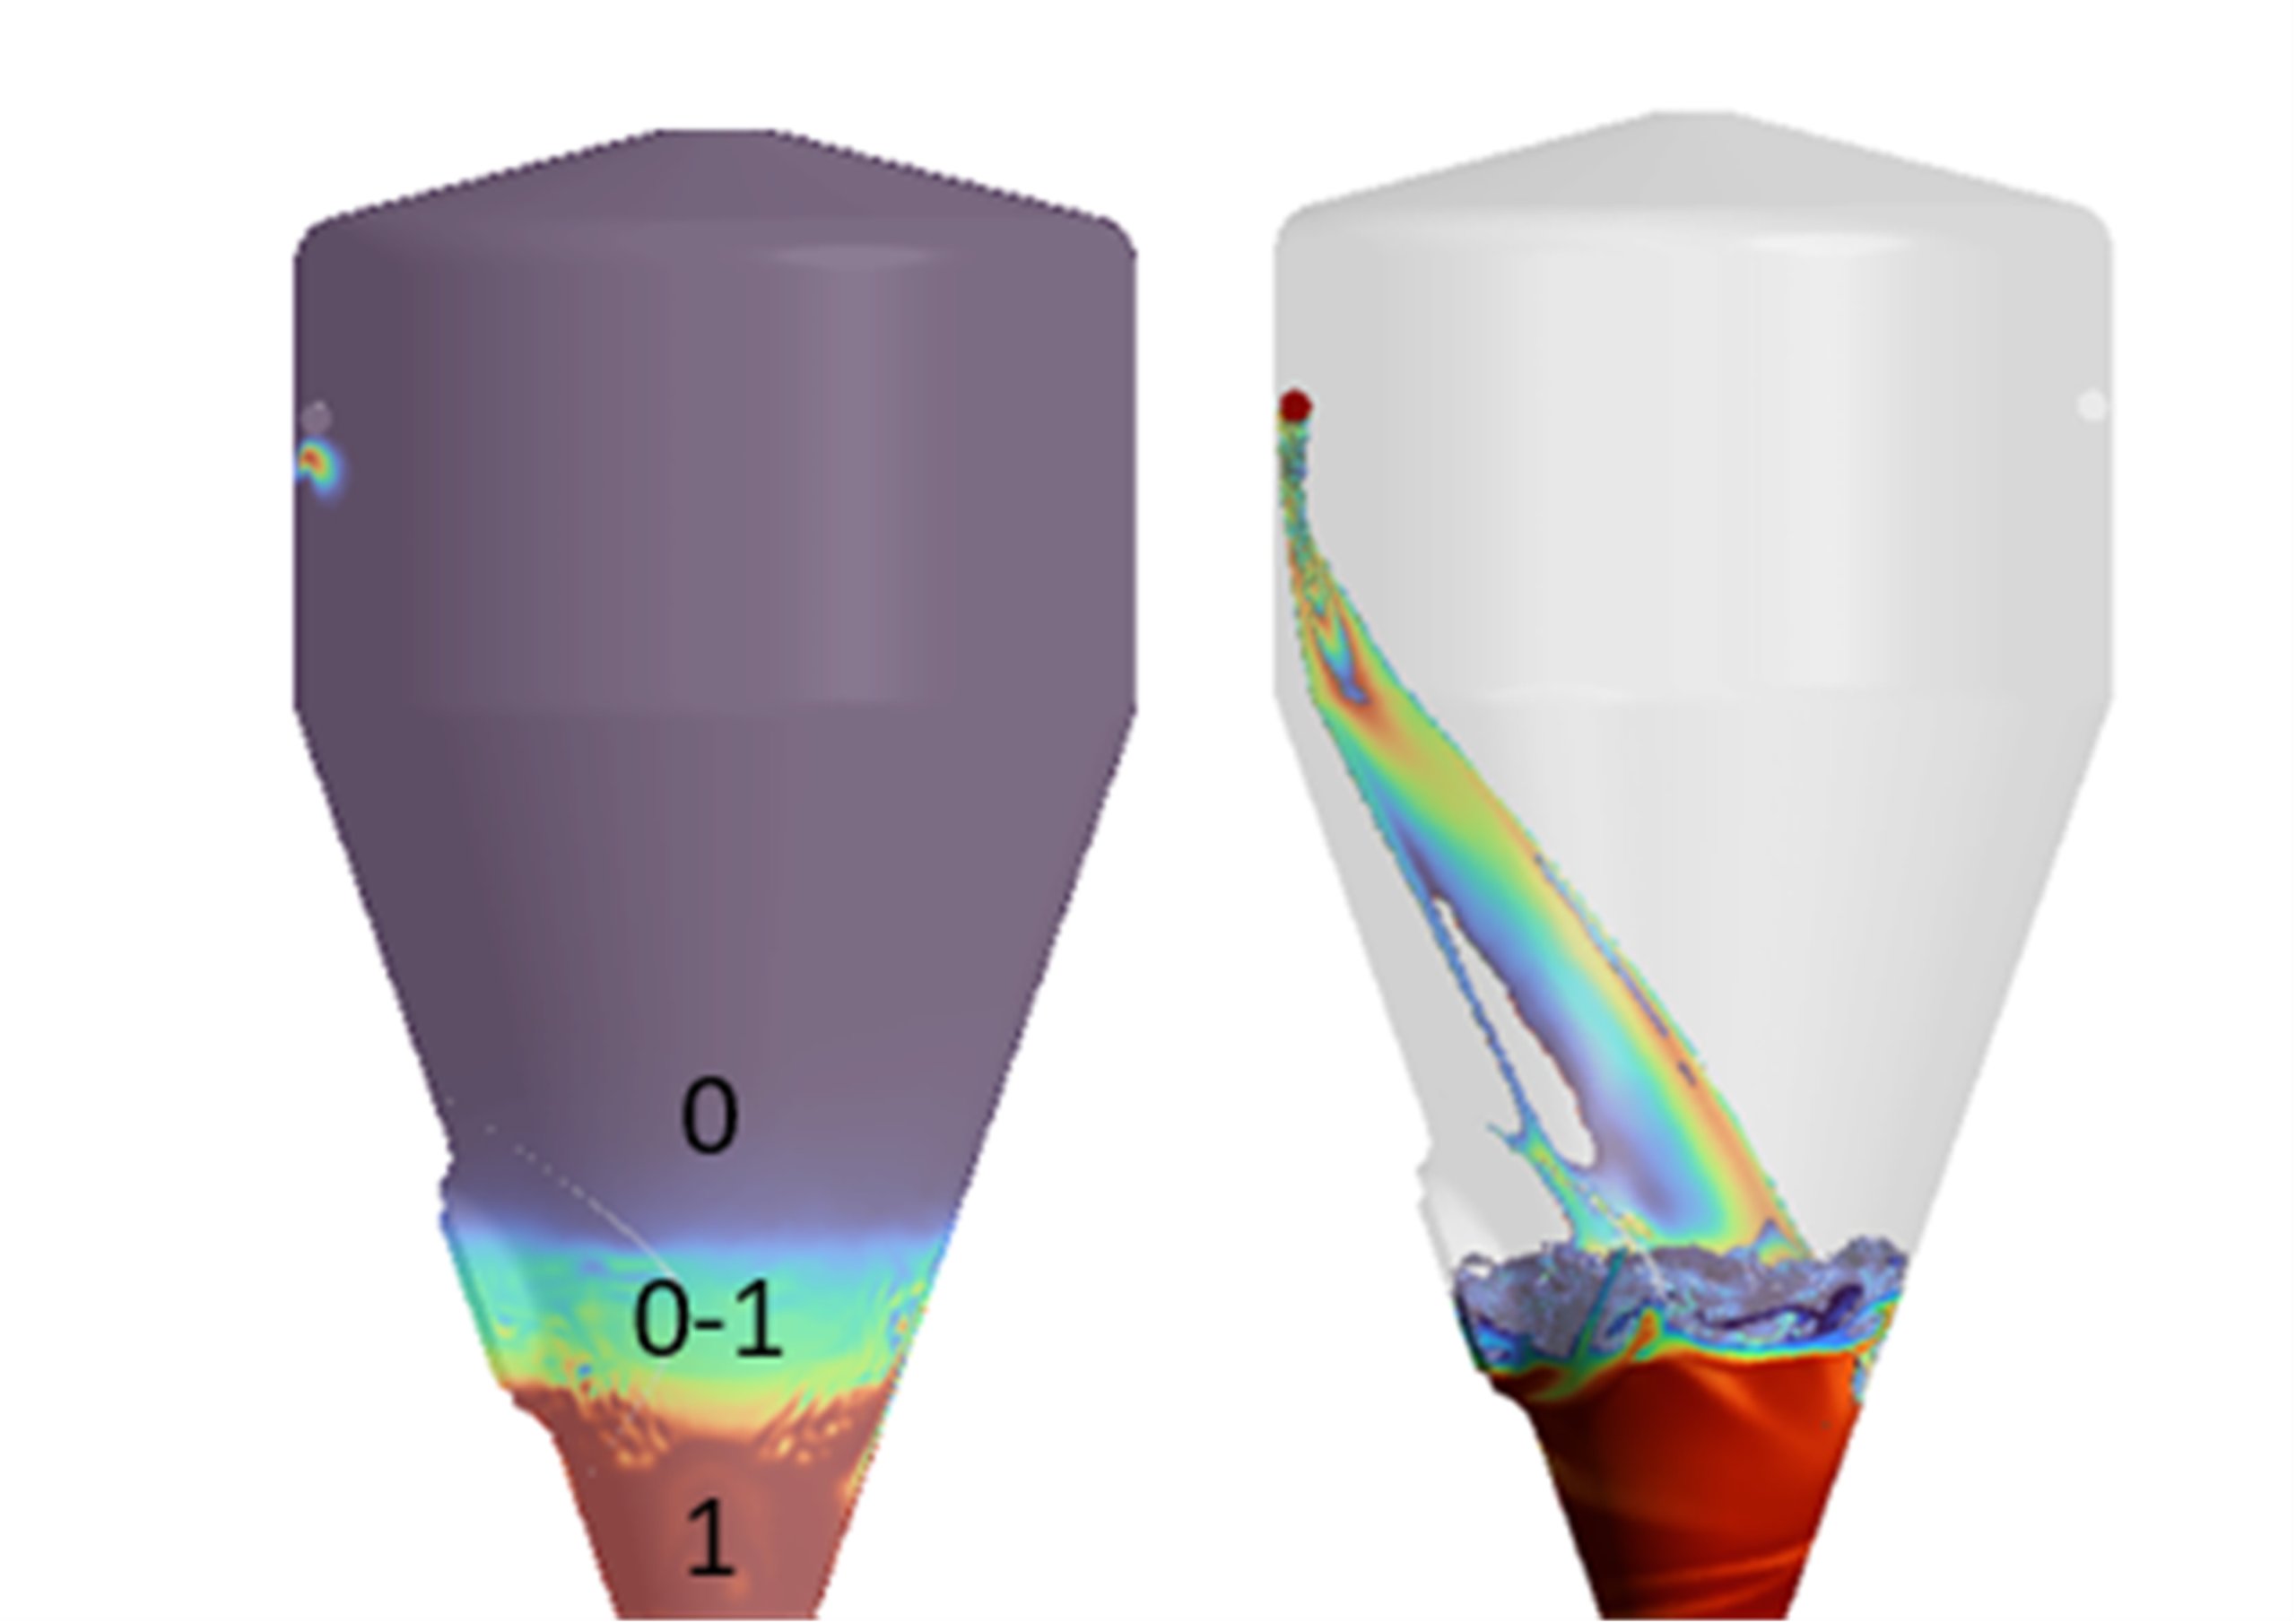
Uno dei concetti fondamentali della modellazione multifase è quello di frazione volumetrica, generalmente indicata con la lettera greca α. Questa grandezza descrive quale porzione del volume di una cella sia occupata da una determinata fase.
Se una cella è completamente occupata dalla prima fase, il valore della relativa frazione volumetrica sarà pari a uno. Se invece la fase è assente, il valore sarà pari a zero. Nelle celle attraversate dall’interfaccia si ottengono valori intermedi, che permettono al software di ricostruire la posizione della superficie di separazione.
Ovviamente, la somma delle frazioni volumetriche di tutte le fasi deve essere pari a uno.
La frazione volumetrica non è soltanto una variabile utilizzata per visualizzare l’interfaccia tra due fluidi. Essa entra direttamente anche nelle equazioni che governano il problema e permette di descrivere come la presenza relativa delle diverse fasi modifichi localmente le proprietà del sistema.
Il dominio di calcolo associato a ciascuna fase viene quindi continuamente modificato in funzione della distribuzione della relativa frazione volumetrica. A seconda della formulazione adottata, possono essere considerate separatamente le grandezze associate alle diverse fasi e le relative interazioni.
Inoltre, le diverse fasi non si muovono necessariamente in modo indipendente. Una bolla che attraversa un liquido modifica il campo di moto circostante e, contemporaneamente, viene accelerata o rallentata dal fluido che la circonda. Lo stesso avviene per una goccia trasportata da un gas o per una particella solida immersa in una corrente liquida.
Uno dei contributi più importanti dell’interazione fra le diverse fasi è generalmente associato alla forza di trascinamento, che rappresenta il trasferimento di quantità di moto tra una fase e l’altra. La sua intensità dipende principalmente dalla velocità relativa tra le due fasi, dalle proprietà dei fluidi, dalle dimensioni di eventuali corpi, bolle o particelle disperse e dal regime di moto.
Un’altra forza particolarmente importante nei problemi multifase è quella di gravità. In molte analisi monofase il suo contributo può essere trascurabile, mentre nei sistemi multifase essa può influenzare direttamente il moto relativo tra le diverse componenti.
La gravità è infatti responsabile, ad esempio, della risalita delle bolle in un liquido, della sedimentazione delle particelle solide o della separazione tra fluidi caratterizzati da densità differenti.
Come si può comprendere, questo tipo di analisi richiede la soluzione di un maggior numero di equazioni e soprattutto una corretta modellazione delle interazioni fra le varie fasi.
Nel caso in cui, per esperienza o per caratteristiche fisiche del problema, si sappia che i diversi componenti si muovono in maniera quasi uniforme, è possibile adottare un approccio omogeneo, trattando la miscela attraverso proprietà equivalenti.
Questa semplificazione riduce notevolmente il numero di equazioni da risolvere ed è utile nel caso di miscele ben disperse o di particelle molto piccole e fortemente trascinate dalla fase continua.
Nell’approccio non omogeneo, invece, ogni fase può essere caratterizzata da una propria velocità e possono quindi essere calcolati anche fenomeni di scorrimento relativo, sedimentazione, separazione gravitazionale o risalita delle bolle.
La scelta deve essere effettuata in funzione della fisica del problema, della complessità del calcolo e delle grandezze che si desidera ottenere.
Il Volume of Fluid e la ricostruzione dell’interfaccia
Finora abbiamo considerato il caso più generale, ma esistono situazioni nelle quali, adottando opportune ipotesi, è possibile semplificare la modellazione.
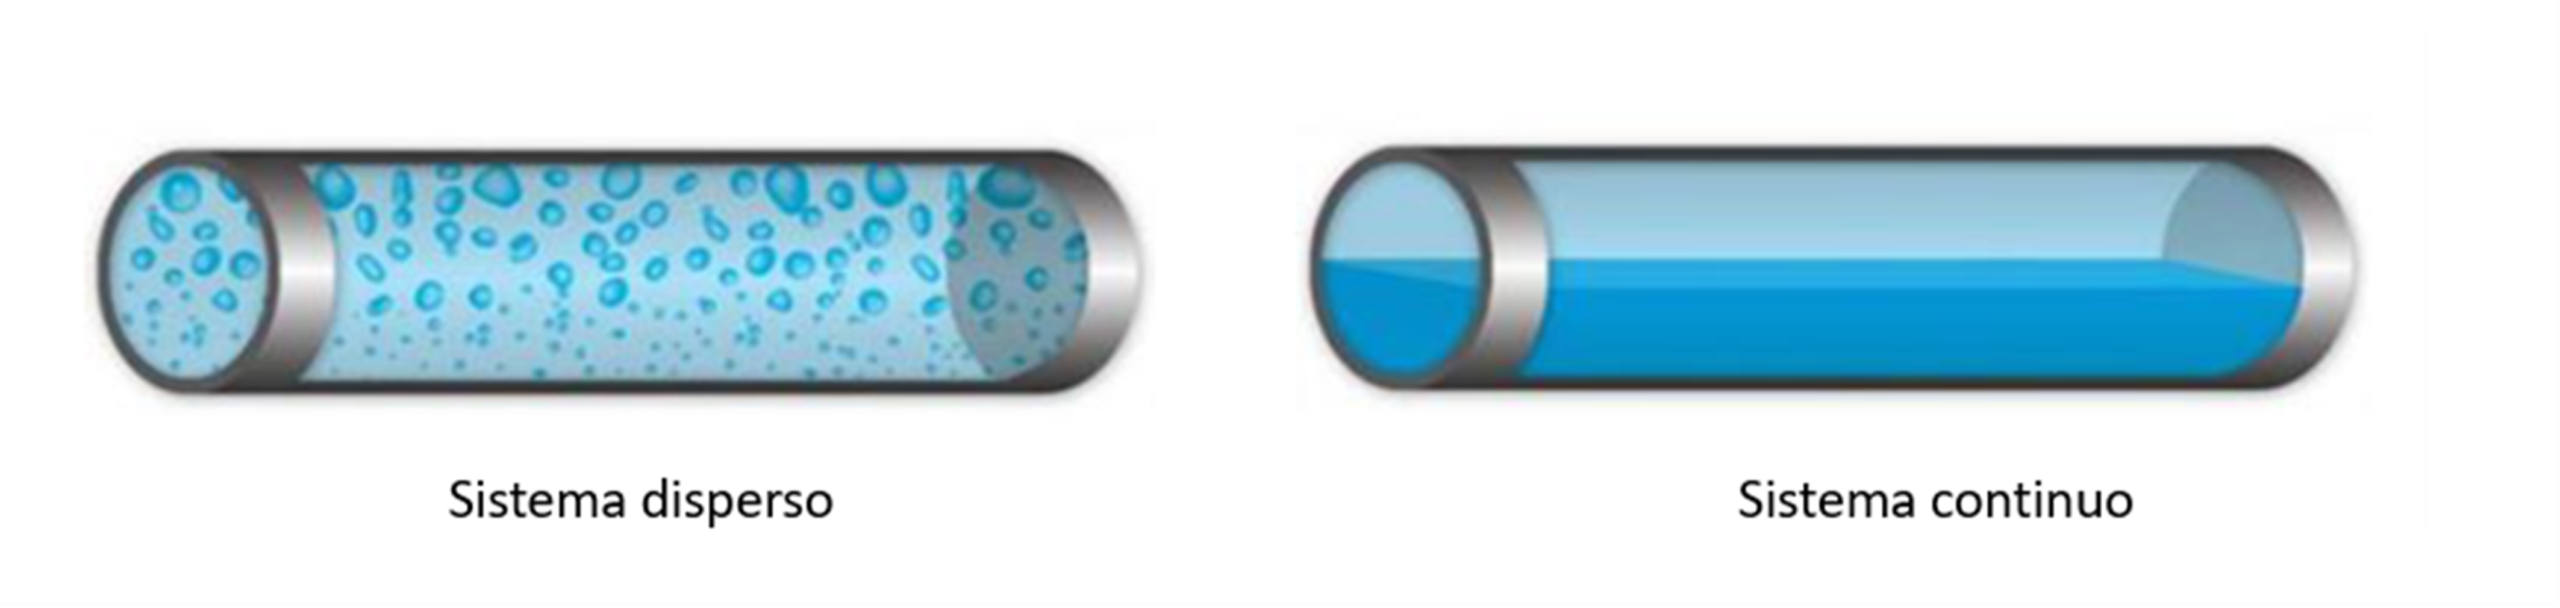
In alcuni casi le fasi non sono disperse in maniera casuale, ma risultano separate da un’interfaccia ben definita. È il caso, ad esempio, di una tubazione contendente più liquidi, del riempimento di un serbatoio o della presenza di due o più fluidi immiscibili all’interno di un’apparecchiatura industriale.
In questi problemi uno degli approcci più utilizzati è il modello chiamato Volume of Fluid, o più comunemente VOF.
Anche in questo caso la variabile principale è la frazione volumetrica, ma il suo utilizzo è finalizzato principalmente alla ricostruzione dell’interfaccia tra i fluidi, ossia quella zona nella quale avviene il passaggio da una fase all’altra.
In questo tipo di simulazioni l’interazione viene descritta principalmente attraverso l’evoluzione della superficie di separazione e possono assumere particolare importanza fenomeni quali la gravità e la tensione superficiale.
La descrizione Lagrangiana della fase dispersa
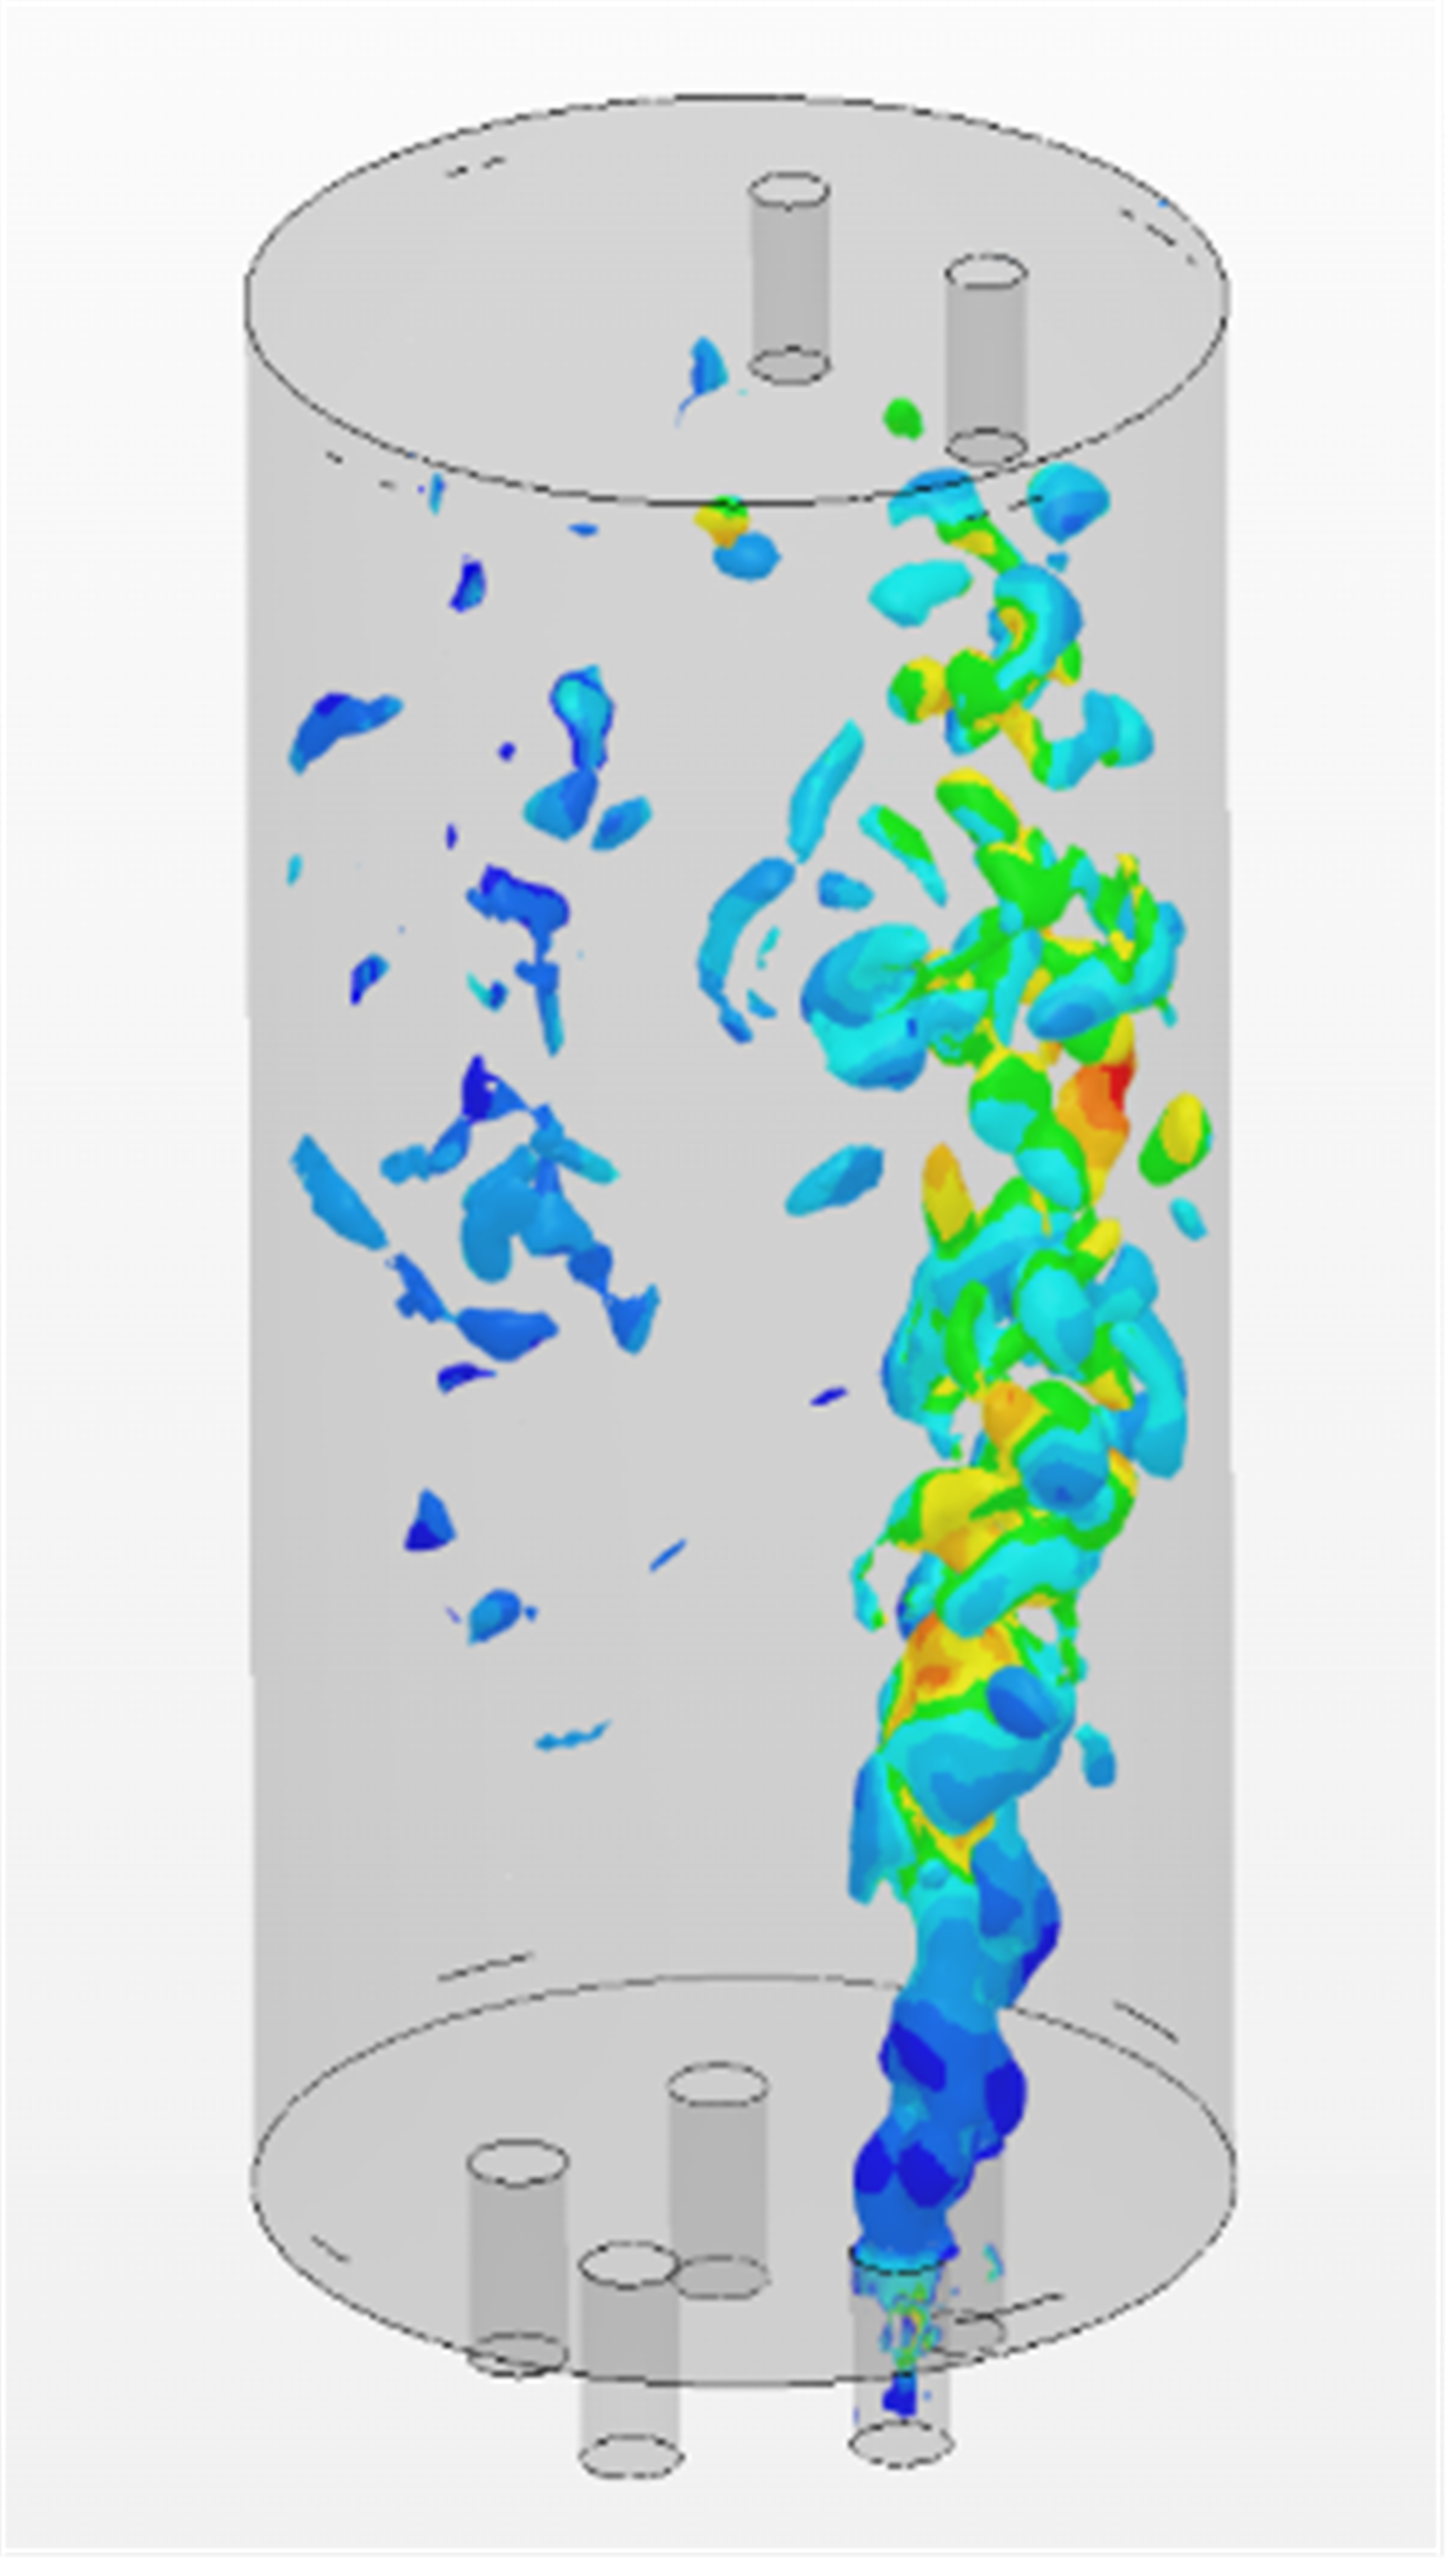
Finora sono state descritte modalità di calcolo che sfruttano prevalentemente una descrizione Euleriana delle equazioni di Navier-Stokes. Quando però una fase dispersa è presente in quantità ridotta, può risultare più conveniente calcolare direttamente il movimento delle singole particelle o gocce, passando così alla formulazione Lagrangiana.
La posizione della particella viene aggiornata attraverso il calcolo dell’accelerazione che subisce a causa delle forze a cui è soggetta e della sua massa.
Come si può facilmente comprendere, il principio alla base del calcolo risulta relativamente semplice. La difficoltà consiste nel dover ripetere il calcolo per un numero potenzialmente molto elevato di particelle, con un conseguente aumento della richiesta computazionale.
Questo tipo di analisi risulta particolarmente efficace nello studio di spray, sistemi di lubrificazione, aerosol, separatori, sistemi di filtrazione e trasporto pneumatico.
Un’applicazione tipica può riguardare, ad esempio, lo studio della dispersione di particelle solide all’interno di un fluido, con l’obiettivo di comprendere dove queste tendano a concentrarsi, depositarsi, essere trasportate o separate dalla fase principale.
Il vantaggio principale consiste proprio nella possibilità di ricostruire direttamente la traiettoria delle particelle e di analizzare la loro interazione con il campo fluidodinamico e con le superfici del sistema.
Complicazioni
Accuratezza dell’interfaccia
La complessità delle simulazioni multifase non dipende esclusivamente dal numero di equazioni che il solver deve risolvere, ma anche dalla presenza contemporanea di fenomeni caratterizzati da scale spaziali e temporali molto differenti tra loro.
Un impianto industriale può infatti svilupparsi per decine di metri, mentre una goccia, una bolla o una particella dispersa può avere dimensioni dell’ordine di pochi millimetri o persino inferiori.
Una delle principali difficoltà consiste quindi nella generazione di una mesh in grado di rappresentare correttamente i fenomeni locali senza rendere eccessivamente oneroso il calcolo.
È necessario disporre di una discretizzazione sufficientemente raffinata nelle zone in cui sono presenti interfacce, superfici libere, bolle o gocce, mentre nelle regioni meno interessate dal fenomeno può essere conveniente utilizzare celle più grandi.
Se le celle risultano troppo grandi rispetto alle dimensioni delle strutture che si vogliono analizzare, l’interfaccia tra le fasi viene rappresentata in modo approssimato e può assumere una forma artificialmente irregolare o a gradini.
Allo stesso modo, bolle o gocce di dimensioni inferiori alla risoluzione della mesh non possono essere descritte correttamente e possono risultare eccessivamente smussate o addirittura non essere risolte dal modello.
È possibile utilizzare tecniche di infittimento locale, anche dinamico durante il calcolo, in modo da aumentare la risoluzione nelle regioni caratterizzate dalla presenza dell’interfaccia. Questa soluzione comporta tuttavia un inevitabile aumento del costo computazionale.
Una discretizzazione insufficiente non compromette solamente la qualità visiva del risultato, ma può influenzare direttamente l’accuratezza della soluzione. Una mesh troppo grossolana introduce infatti errori numerici, tra cui fenomeni di diffusione o dissipazione numerica, che rendono più difficile la corretta convergenza della simulazione.
In generale, per descrivere correttamente una struttura dispersa è necessario che le sue dimensioni siano adeguatamente rappresentate dalla discretizzazione utilizzata. La relazione tra dimensione delle bolle, delle particelle o delle gocce e dimensione della cella rappresenta quindi uno degli aspetti fondamentali nella definizione del modello.
Il corretto passo temporale
La maggior parte delle simulazioni multifase e multicomponente viene eseguita in regime transitorio, poiché i fenomeni analizzati evolvono continuamente nel tempo.
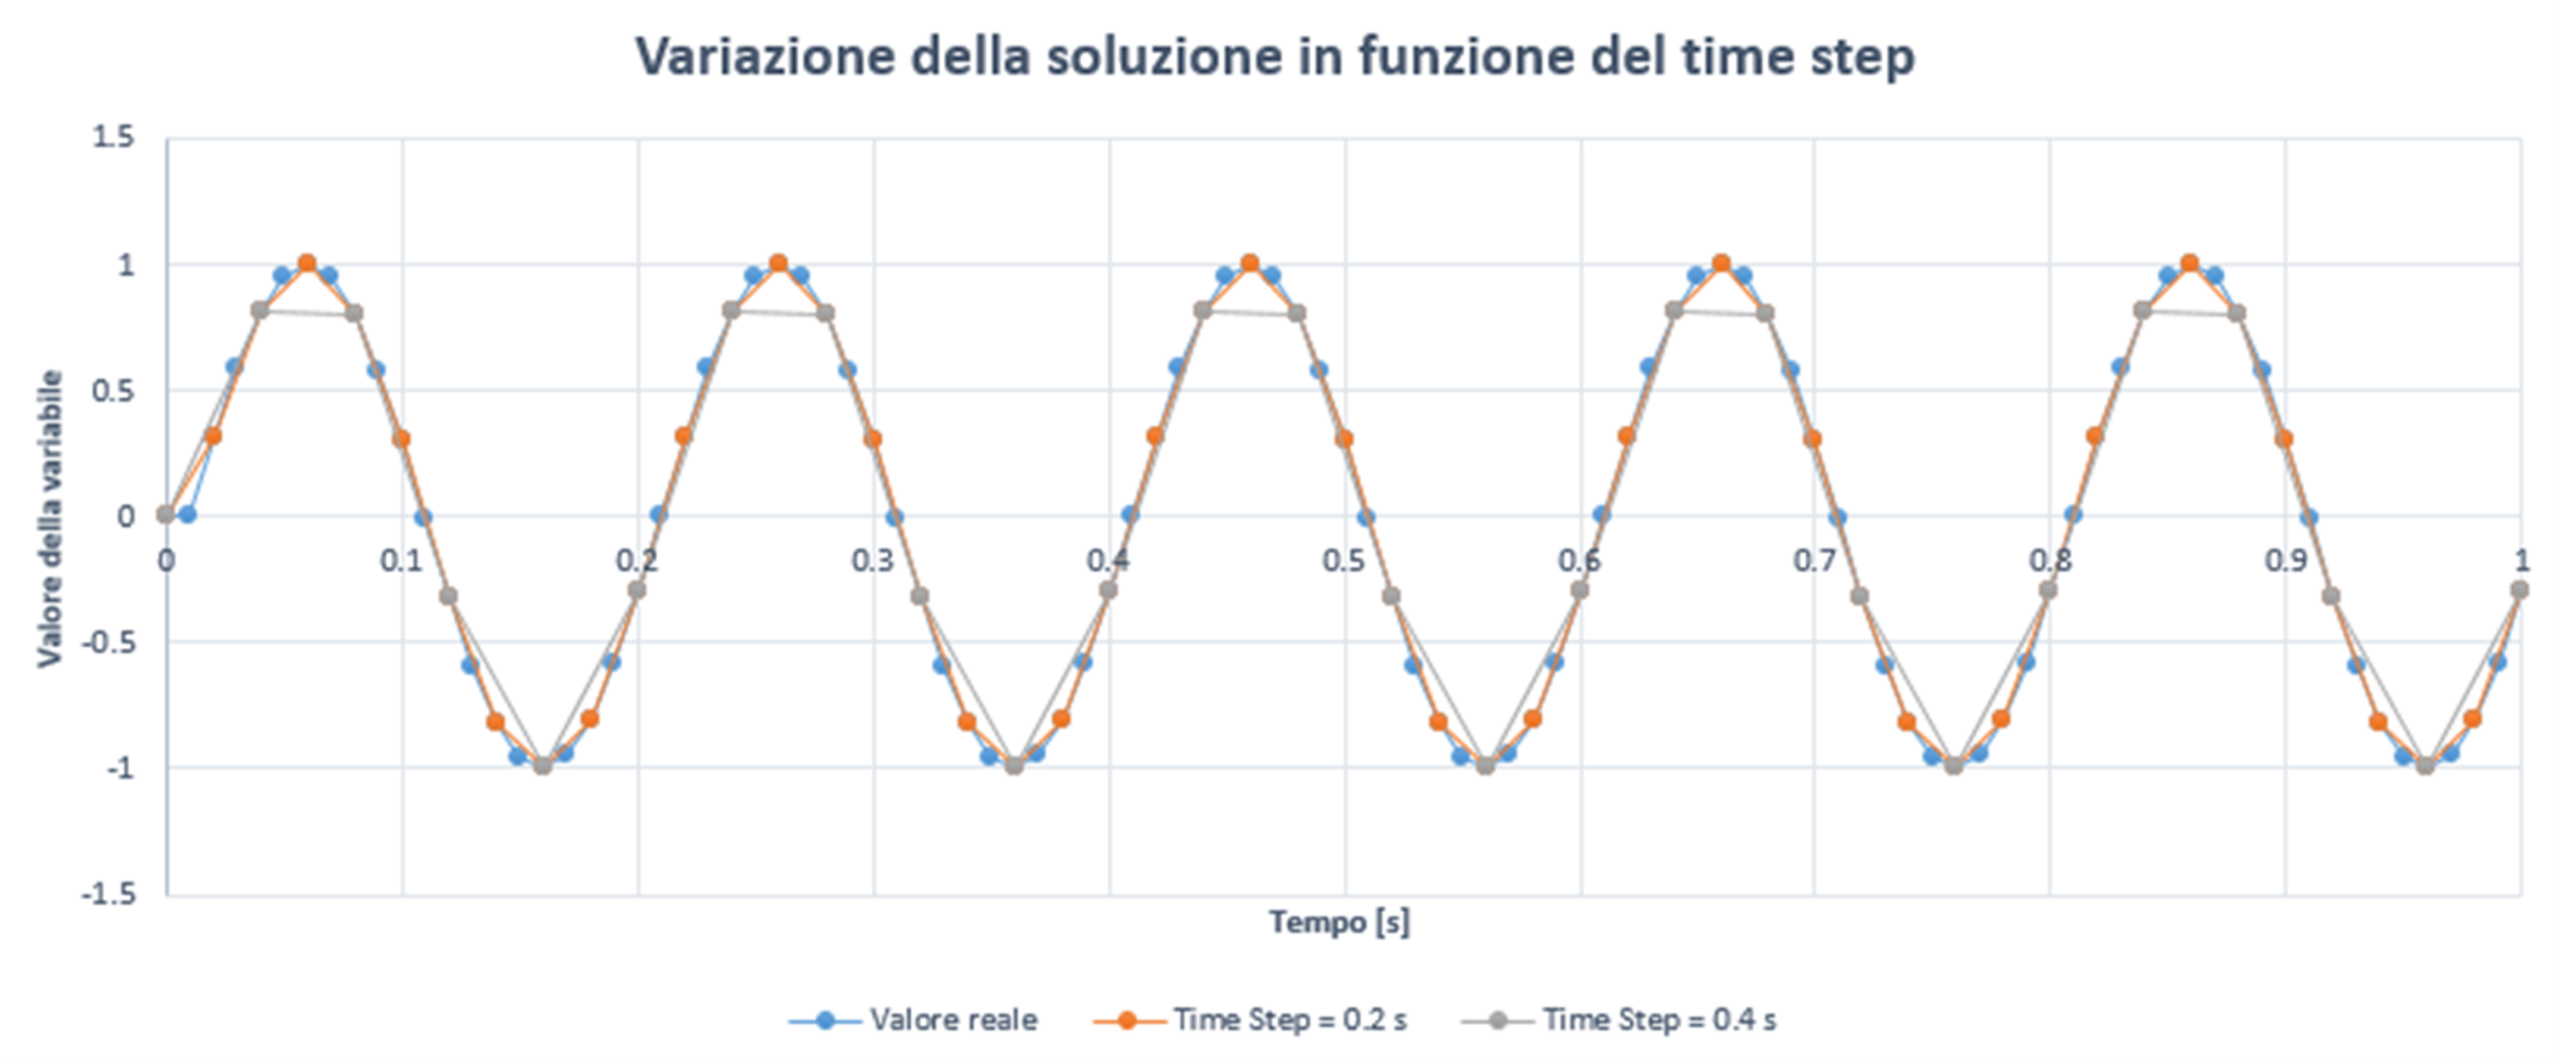
In questi casi la scelta del passo temporale assume un’importanza fondamentale: la simulazione deve utilizzare una discretizzazione sufficientemente fine da riuscire a rappresentare le variazioni più rapide del fenomeno fisico, senza però rendere il calcolo eccessivamente oneroso.
Se il passo temporale è troppo grande, alcuni eventi possono non essere descritti correttamente o addirittura essere completamente trascurati.
Si consideri, ad esempio, una bolla che risale dal fondo di un serbatoio fino alla superficie libera in un determinato intervallo di tempo. Se il passo temporale utilizzato risulta troppo elevato rispetto alla velocità del fenomeno, il solver calcolerà lo stato del sistema a intervalli troppo distanti per ricostruirne correttamente il movimento.
Per questo motivo, la scelta del passo temporale rappresenta sempre un compromesso tra accuratezza della simulazione e costo computazionale: un intervallo più piccolo consente di descrivere fenomeni più rapidi e complessi, ma aumenta inevitabilmente il numero di iterazioni necessarie per completare l’analisi.
La qualità della mesh e la scelta del passo temporale assumono quindi un’importanza fondamentale. Per valutare la relazione tra velocità, dimensione della cella e intervallo temporale viene comunemente utilizzato il numero di Courant.
Il numero di Courant può essere interpretato come una misura della distanza percorsa dal fluido durante un singolo intervallo temporale rispetto alla dimensione caratteristica della cella.
Se il passo temporale è troppo elevato rispetto alla velocità del fenomeno e alla risoluzione della mesh, l’interfaccia può attraversare numerose celle in un singolo intervallo temporale, rendendo più difficile la sua corretta ricostruzione.
La scelta del valore massimo accettabile dipende dal modello numerico utilizzato, dal tipo di solver e dal fenomeno fisico analizzato. Anche in questo caso è necessario trovare un compromesso tra tempo di calcolo e accuratezza dei risultati.
Una mesh più raffinata permette infatti di descrivere fenomeni più piccoli e interfacce più definite, ma può richiedere anche una riduzione del passo temporale compatibile con il problema. Di conseguenza, il costo computazionale richiesto dalla simulazione può crescere rapidamente.
Conclusioni
Le simulazioni CFD multifase e multicomponente rappresentano uno strumento importante per affrontare problemi fluidodinamici nei quali la descrizione di un singolo fluido non è più sufficiente.
In ambito industriale questo può avvenire, ad esempio, in presenza di gas dispersi nei liquidi, superfici libere nei serbatoi, particelle solide trasportate da un fluido, processi di miscelazione, separazione o riempimento e, più in generale, in tutti quei sistemi nei quali sono presenti contemporaneamente più componenti o stati della materia.
La formulazione Euleriana permette di descrivere il comportamento del fluido e, nei modelli multifase, di rappresentare il moto e l’interazione delle diverse fasi all’interno del dominio. La formulazione Lagrangiana consente invece di seguire direttamente il percorso di una particella, di una goccia o di un’altra struttura dispersa, risultando particolarmente efficace quando la fase secondaria può essere rappresentata attraverso un numero limitato di elementi.
Il metodo VOF costituisce invece una soluzione particolarmente utile quando il problema è caratterizzato dalla presenza di un’interfaccia ben definita, come nel caso della superficie libera in un serbatoio, del riempimento di un componente o della separazione tra fluidi immiscibili.
La scelta tra queste formulazioni deve essere guidata dalla fisica del problema e dagli obiettivi dell’analisi. Parametri come la frazione volumetrica, la dimensione della mesh e il numero di Courant non rappresentano semplici impostazioni del software, ma influenzano direttamente la capacità del modello di descrivere correttamente il fenomeno.
La maggiore complessità di queste simulazioni non deriva quindi soltanto dall’aumento del numero di equazioni da risolvere, ma dalla necessità di rappresentare correttamente fenomeni caratterizzati da scale spaziali e temporali molto differenti.
È proprio nella scelta del modello, della discretizzazione e dei parametri numerici che risiede una parte fondamentale dell’esperienza necessaria per ottenere risultati realmente affidabili.
Le applicazioni industriali, dal riempimento dei serbatoi al trasporto pneumatico, dalla separazione delle particelle alla formazione di spray e aerosol, mostrano come la CFD multifase possa avvicinare il modello numerico alle reali condizioni di funzionamento di macchine, componenti e processi.