Nel linguaggio tecnico italiano il termine giunto assume significati differenti a seconda dell’ambito applicativo.
Nella meccanica delle macchine il termine giunto indica spesso un organo destinato a collegare due alberi e a trasmettere moto, coppia e potenza; nella progettazione strutturale e nella costruzione di macchine può invece indicare, in senso più generale, il collegamento tra due o più componenti attraverso il quale vengono trasferite forze e momenti. Nel seguito il termine verrà utilizzato in questa accezione estesa di collegamento meccanico, comprendendo sia i giunti di trasmissione sia gli elementi strutturali che partecipano al trasferimento dei carichi.
L’interesse progettuale nasce quando a questa funzione meccanica se ne aggiunge una seconda: misurare le azioni che attraversano il componente. In un giunto sensorizzato, infatti, una parte della struttura viene utilizzata come elemento sensibile e la deformazione prodotta dal carico diventa la grandezza fisica da cui ricavare forza, coppia o momento. Il componente non svolge quindi soltanto una funzione resistente, ma entra a far parte direttamente della catena di misura.
Questo cambia in modo sostanziale il problema di progetto. In un componente puramente strutturale si tende generalmente a limitare tensioni e deformazioni, compatibilmente con i requisiti di rigidezza, resistenza e durata. In un componente sensorizzato, invece, una certa deformazione non solo è ammessa, ma è necessaria: se è troppo piccola, il segnale utile diminuisce; se è troppo elevata, si riducono i margini rispetto a snervamento, fatica, sovraccarico e stabilità.
La progettazione non dovrebbe quindi essere affrontata come la semplice aggiunta di un sensore a un giunto già definito. È più corretto parlare di co-progettazione strutturale e metrologica, nella quale geometria, materiale, rigidezza, percorso dei carichi e disposizione degli elementi sensibili vengono definiti congiuntamente. Nel caso della misura estensimetrica, questo significa progettare intenzionalmente una zona nella quale il carico generi una deformazione sufficientemente elevata, regolare e ripetibile da poter essere misurata, senza compromettere la funzione strutturale del componente. A questi requisiti si aggiungono quelli propri della misura: linearità, isteresi, ripetibilità, stabilità termica e sensibilità ai carichi parassiti. Nei sistemi che devono distinguere più componenti di carico assume inoltre importanza il cross-talk, cioè la risposta indesiderata di un canale di misura a un’azione diversa da quella che si intende misurare.
Il percorso progettuale seguito in questo articolo parte quindi dalla funzione del giunto e dai gradi di libertà che esso deve consentire o vincolare. Da questi requisiti vengono individuati i carichi e scelta l’architettura del collegamento; si procede quindi al dimensionamento meccanico e, nel caso sensorizzato, alla progettazione della zona sensibile e del sistema di trasduzione. La FEM viene utilizzata non soltanto per verificare tensioni e deformazioni, ma anche per individuare le regioni più adatte alla misura e valutarne la sensibilità ai carichi parassiti. Il processo si conclude con la calibrazione sperimentale e con la validazione del comportamento strutturale e metrologico del componente.
Nel seguito il metodo viene applicato a un caso rappresentativo: un giunto rotativo sensorizzato per la misura della coppia mediante estensimetri, nel quale geometria dell’elemento elastico e funzione di misura vengono progettate congiuntamente. L’esempio è adattato da [1] .
Esempio di progetto: giunto sensorizzato per la misura della coppia
Il riferimento è un sensore di coppia miniaturizzato sviluppato per un giunto robotico, con campo di misura pari a ±2″ ” Nm, nel quale l’elemento elastico è ricavato direttamente nel componente e strumentato mediante estensimetri. L’interesse del caso non risiede tanto nell’applicazione specifica, quanto nel percorso di progetto: requisiti meccanici, geometria dell’elemento sensibile, posizionamento degli estensimetri, analisi FEM e calibrazione vengono affrontati come parti dello stesso problema.
Il primo requisito è il campo di misura:
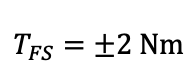
dove TFS rappresenta la coppia corrispondente al fondo scala del sensore. La coppia deve essere trasferita dall’elemento centrale all’anello esterno attraverso una struttura sufficientemente rigida da svolgere la funzione meccanica del giunto, ma nello stesso tempo abbastanza deformabile da produrre un segnale misurabile. Il problema può essere espresso attraverso una semplice catena fisica:
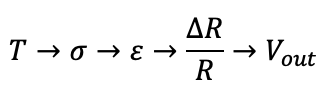
La coppia T produce cioè uno stato di tensione σ, al quale corrisponde una deformazione elastica locale ε. L’estensimetro trasforma questa deformazione in una variazione della propria resistenza elettrica e il ponte di misura converte infine tale variazione in una tensione di uscita. È quindi evidente che il vero elemento sensibile non è l’estensimetro da solo, ma la struttura elastica sulla quale esso viene applicato. L’estensimetro misura la deformazione che il progettista è riuscito a generare e rendere sufficientemente regolare nella zona di misura.
Progettare il percorso del carico
Una soluzione classica per un sensore di coppia compatto consiste nel collegare una parte centrale a un anello esterno mediante travi elastiche disposte simmetricamente. La coppia applicata alla parte centrale viene trasferita attraverso tali elementi, che si deformano prevalentemente a flessione.
Nel caso preso come riferimento, questa architettura viene ulteriormente articolata distinguendo tre funzioni strutturali. Le travi sensibili (strain beams), sulle quali vengono applicati gli estensimetri; le travi di supporto (supporting beams), utilizzate per aumentare la rigidezza rispetto a componenti di carico indesiderate e le travi flottanti (floating beams), che riducono il vincolo imposto alle travi sensibili e consentono di aumentarne la deformazione utile.
Questa suddivisione è significativa perché mostra come, in un giunto sensorizzato, la geometria possa essere utilizzata per indirizzare il percorso del carico: alcune parti trasferiscono prevalentemente l’azione utile alla misura, altre irrigidiscono il componente rispetto alle azioni parassite. Non si tratta quindi semplicemente di “indebolire” localmente il giunto. La zona sensibile deve essere resa più deformabile nella direzione e secondo il modo di deformazione che interessa alla misura, mantenendo invece elevata la rigidezza nei confronti delle azioni che potrebbero alterarla.
Dalla deformazione al segnale
Per un estensimetro resistivo vale, in prima approssimazione,
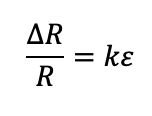
Dove R è la resistenza nominale dell’estensimetro; ΔR è la sua variazione di resistenza; k è il gauge factor; ε è la deformazione nella direzione della griglia sensibile.
Nel caso studiato vengono utilizzati quattro estensimetri collegati a ponte completo di Wheatstone. La disposizione simmetrica fa sì che, sotto l’azione della coppia, alcuni estensimetri siano sollecitati a trazione e altri a compressione. In condizioni ideali, con quattro elementi identici soggetti a deformazioni di uguale modulo e segno alternato, si può scrivere:
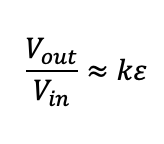
dove Vin è la tensione di alimentazione del ponte e Vout quella di uscita. La relazione evidenzia immediatamente il problema di progetto: a parità di estensimetro, la sensibilità elettrica dipende direttamente dalla deformazione meccanica prodotta nella zona sensibile.
Il compromesso strutturale
Da qui nasce il primo vero problema di progetto: aumentare la deformazione senza però superare i limiti strutturali. Il dimensionamento non può quindi essere condotto soltanto sulla tensione massima. Devono essere considerati contemporaneamente almeno due requisiti:
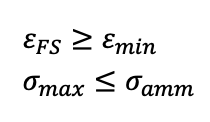
dove εFS rappresenta la deformazione al fondo scala, necessaria a garantire una sensibilità sufficiente, mentre σamm è la tensione ammissibile definita in funzione del materiale e del coefficiente di sicurezza.
Nel caso analizzato, il componente è realizzato in lega di alluminio 7075-T6 e il progetto viene ottimizzato aumentando la deformazione utile delle travi sensibili, imponendo contemporaneamente un limite alla tensione massima. La geometria finale porta a una deformazione prevista dell’ordine di εFS≈1280″ ” με con una tensione massima prossima a σmax≈100 MPa. L’analisi FEM successiva restituisce circa 1288 με nella regione destinata agli estensimetri, in buon accordo con il modello di ottimizzazione.
Un controllo immediato sulla sensibilità
Assumendo un estensimetro conk≃2, la sensibilità ideale del ponte può essere stimata come
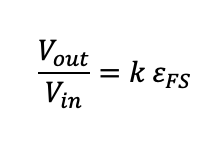
e quindi:
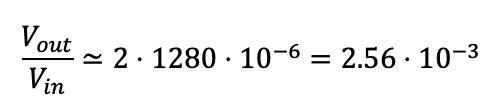
ossia circa 2.56″ ” mV/V.
Questo semplice calcolo è già molto utile in fase preliminare, perché collega immediatamente una grandezza meccanica, i.e. la deformazione della zona sensibile, alla prestazione metrologica attesa. Nel prototipo sperimentale riportato nello studio la sensibilità misurata risulta pari a circa2.44″ ” mV/V, a fronte di una previsione numerica di circa 2.48″ ” mV/V, con uno scostamento di circa l’1,6%.
Il risultato mostra anche perché la progettazione non può concludersi con la FEM: posizione reale degli estensimetri, orientamento della griglia, tolleranze geometriche, proprietà effettive del materiale e processo di incollaggio introducono inevitabilmente differenze fra modello e componente reale.
La FEM non deve cercare solo il massimo
In un normale dimensionamento strutturale l’attenzione tende a concentrarsi sulla tensione massima. In un componente sensorizzato questo non basta. La zona migliore per applicare un estensimetro non coincide necessariamente con il punto nel quale la deformazione raggiunge il massimo assoluto. È preferibile individuare una regione nella quale la deformazione sia sufficientemente elevata, regolare nello spazio, coerente con la direzione della griglia, poco sensibile ai carichi parassiti e abbastanza estesa da poter ospitare fisicamente l’estensimetro.
Nel caso riportato dall’articolo, l’analisi FEM mostra che la deformazione varia lungo la trave sensibile e raggiunge valori elevati vicino alla zona di vincolo. Poiché però la griglia estensimetrica occupa una superficie finita, viene considerata la deformazione media nella regione effettivamente coperta dal sensore, non il solo picco locale.
Questo porta a formulare in modo più corretto l’obiettivo progettuale: non ricercare semplicemente il massimo valore locale di deformazione, ma massimizzare la deformazione utile effettivamente rilevata dall’estensimetro, mantenendo al tempo stesso il rispetto dei vincoli su tensione, rigidezza, vita a fatica e sensibilità ai carichi parassiti.
Come regola pratica, è preferibile una zona con deformazione leggermente inferiore ma uniforme e stabile sull’intera superficie occupata dalla griglia estensimetrica, rispetto a un picco molto elevato concentrato in un’area troppo ridotta per essere realmente sfruttata dalla misura.
Conclusioni
La progettazione di un giunto sensorizzato richiede di superare la tradizionale separazione tra componente meccanico e sistema di misura. Quando la struttura stessa diventa elemento sensibile, resistenza, rigidezza e comportamento metrologico devono essere considerati fin dalle prime fasi del progetto. L’esempio analizzato mostra come il percorso del carico e la geometria dell’elemento elastico possano essere progettati in modo da generare una deformazione sufficientemente elevata e regolare nelle zone destinate agli estensimetri, mantenendo contemporaneamente sotto controllo tensioni e carichi parassiti. La FEM assume quindi un ruolo più ampio rispetto alla sola verifica strutturale: serve anche a individuare la zona di misura, valutarne l’uniformità di deformazione e guidare il posizionamento degli elementi sensibili.
Il criterio progettuale non consiste nel massimizzare indiscriminatamente la deformazione, ma nel generare la deformazione necessaria alla misura con il maggiore margine strutturale possibile. Da questo punto di vista, sensibilità e robustezza non sono obiettivi separati, ma due aspetti dello stesso problema.
La calibrazione sperimentale rimane infine indispensabile. Anche quando modello analitico e FEM descrivono correttamente il comportamento nominale, tolleranze geometriche, proprietà reali del materiale, posizionamento degli estensimetri e processo di assemblaggio introducono differenze rispetto al modello ideale. Il progetto di un giunto sensorizzato può quindi considerarsi concluso solo quando verifica strutturale, caratterizzazione metrologica e validazione sperimentale risultano coerenti tra loro.