Come personalizzare il sistema di riferimento GD&T

fig1
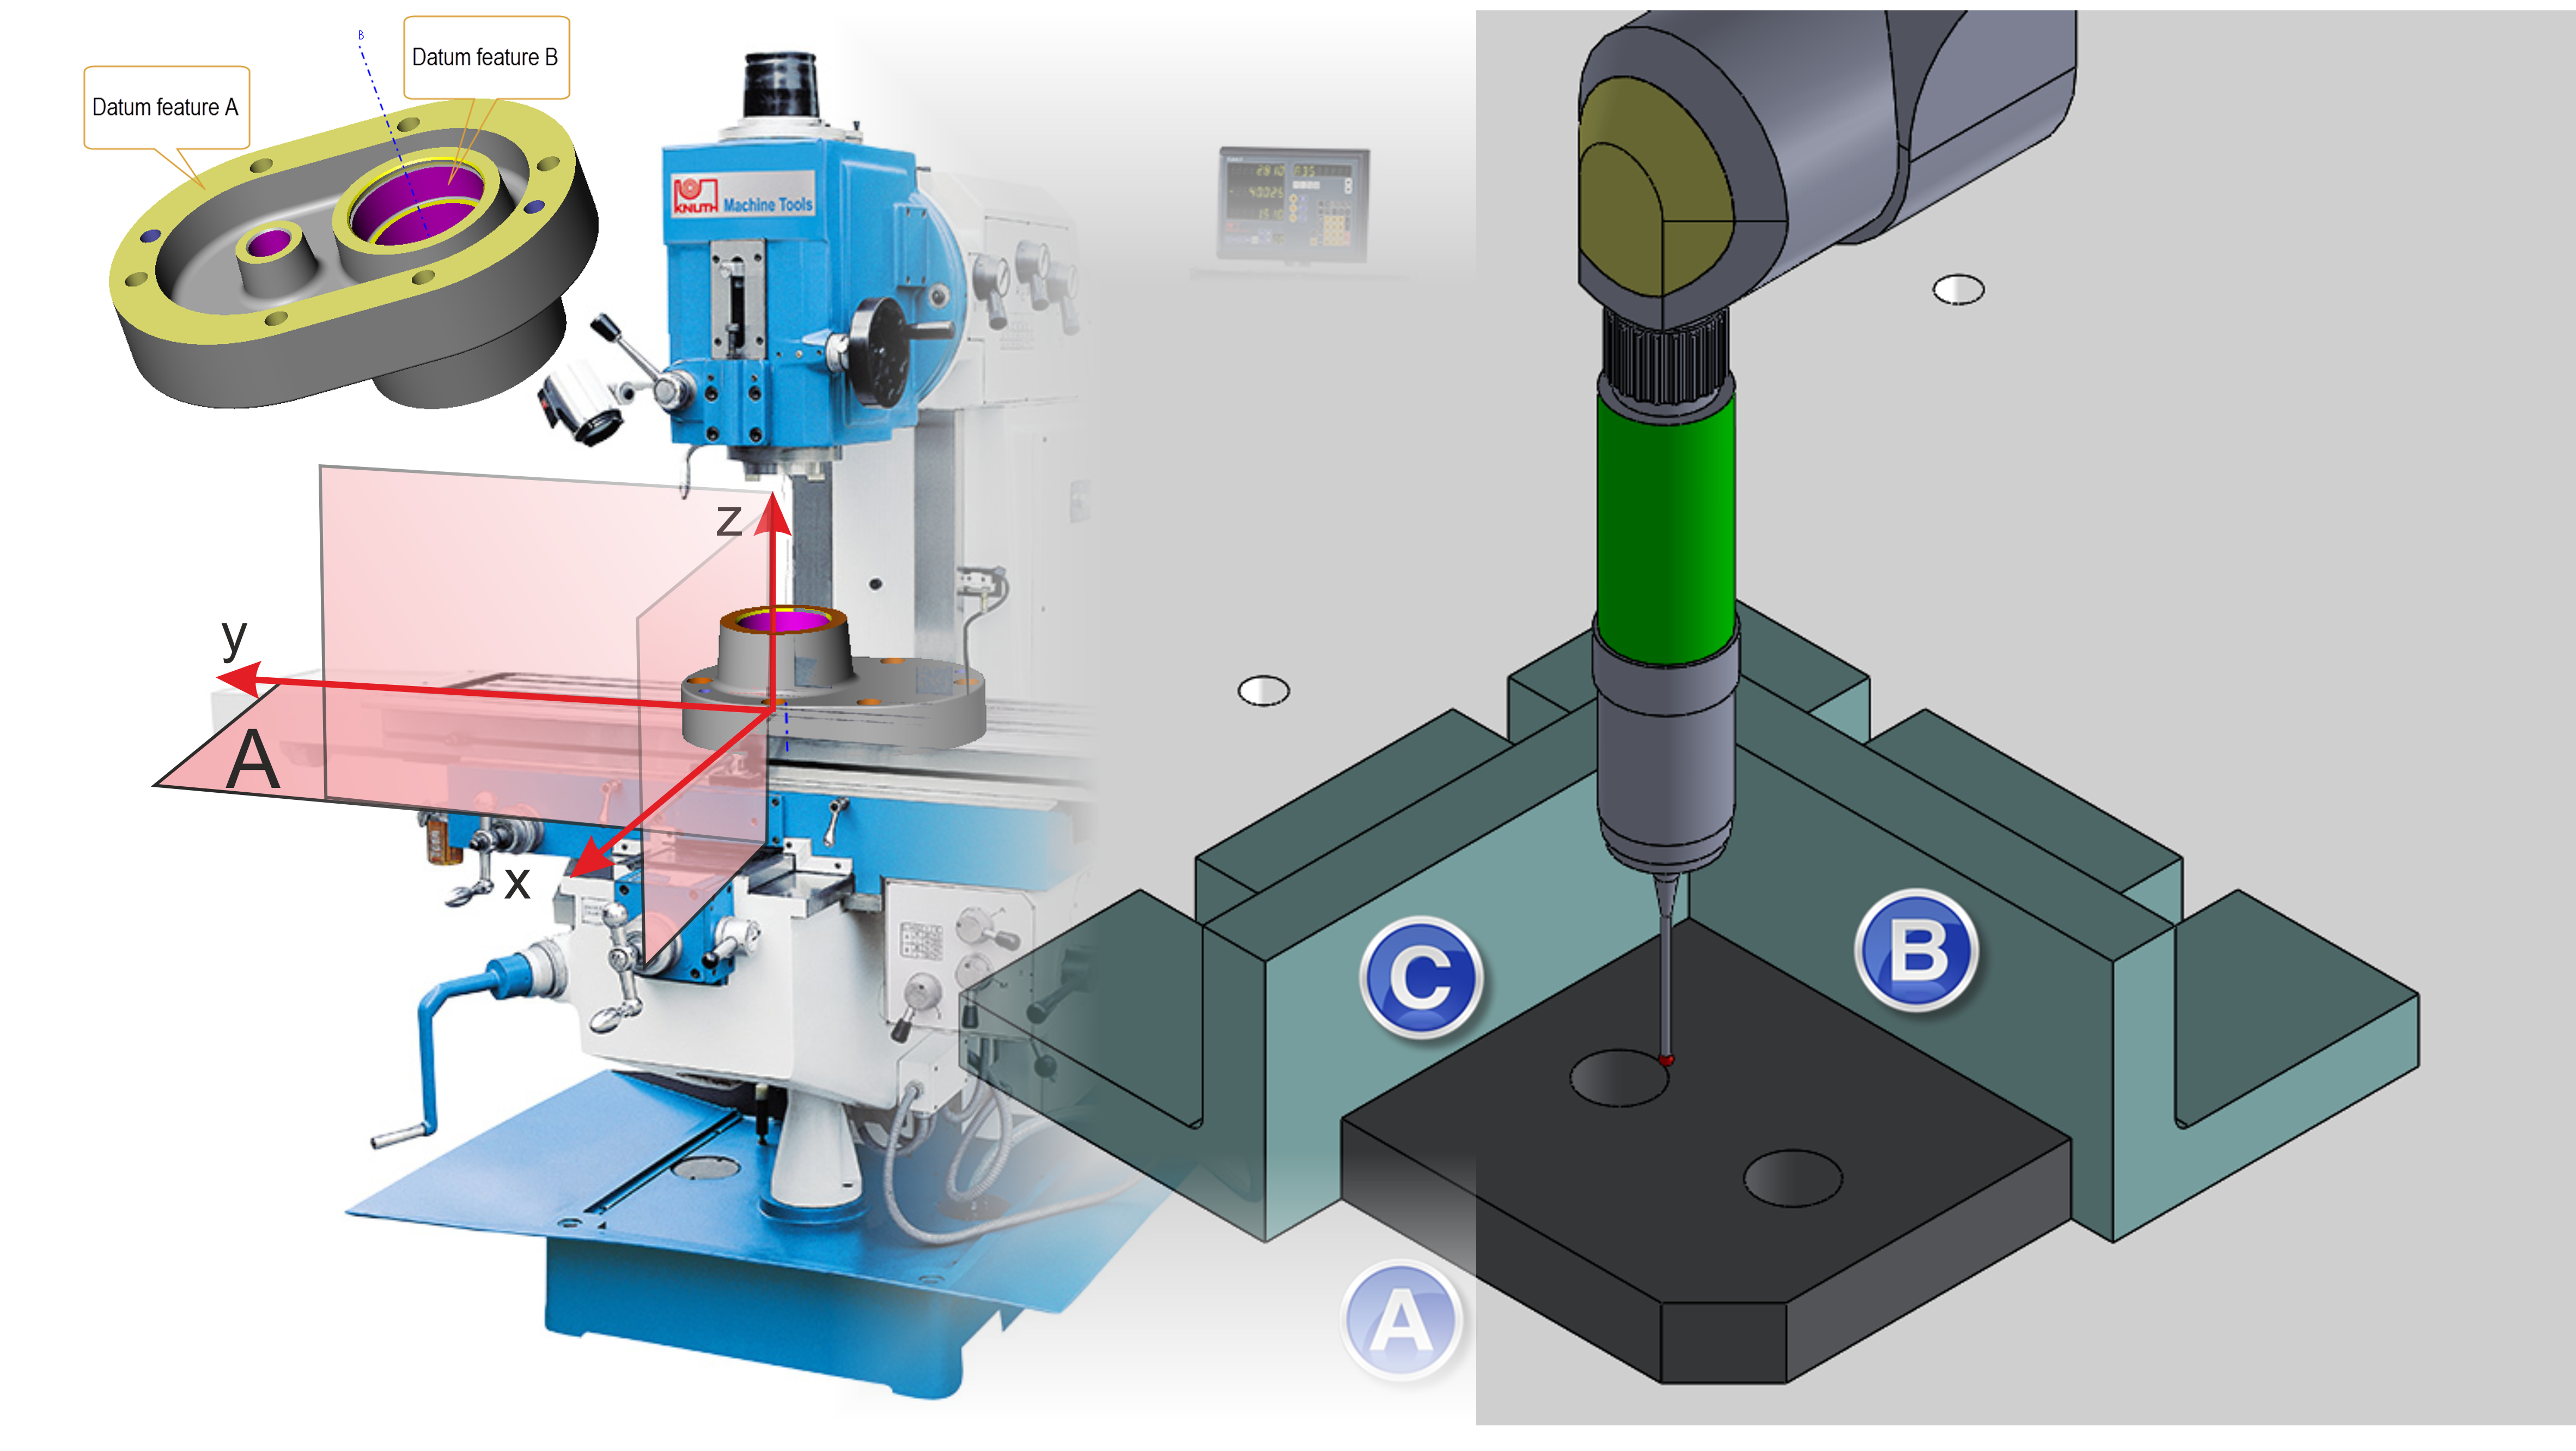
Fig. 1 – I riferimenti simulati sono concettualmente perfetti, o fisicamente quasi perfetti, e rappresentano il ponte tra il mondo reale imperfetto dei datum feature e il mondo immaginario perfetto dei Datum. I riferimenti simulati hanno il compito di definire il DRF (Datum Reference Frame), cioè il sistema di riferimento a 3 piani perpendicolari che definisce l’origine per le misure e permette il bloccaggio del pezzo durante il controllo o la lavorazione.
fig2
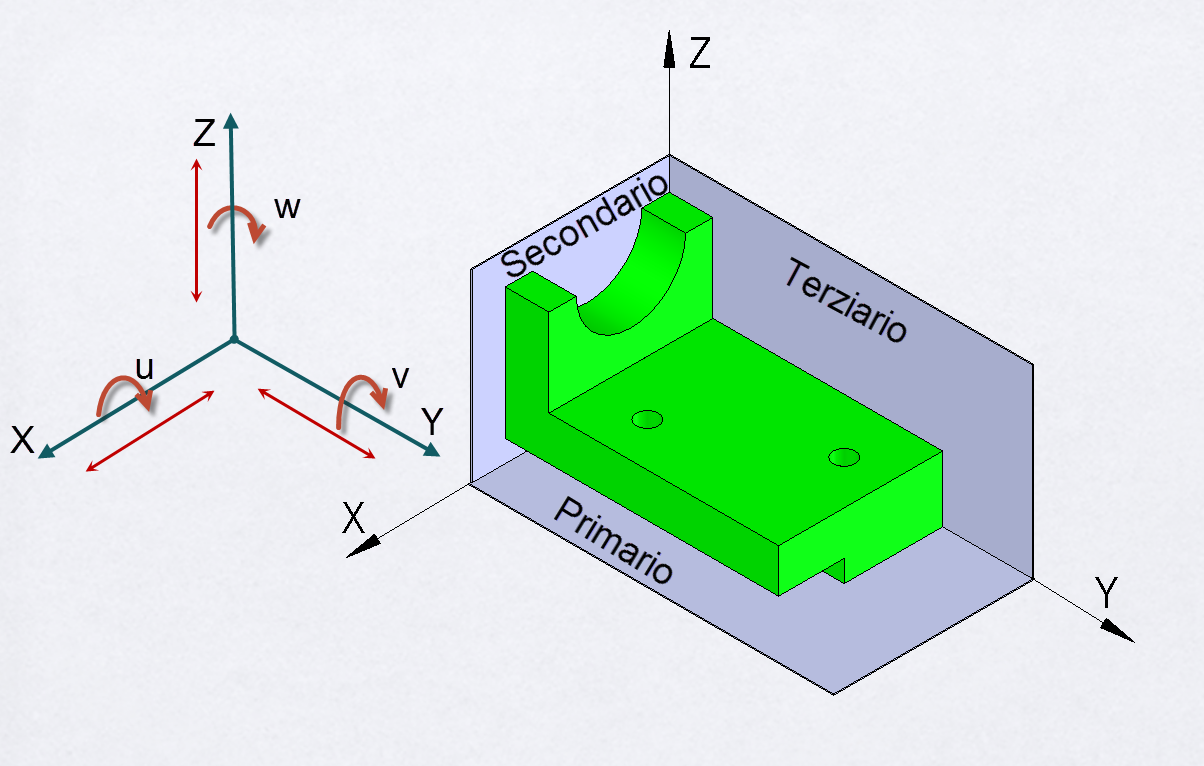
Fig. 2 – Il riferimento primario elimina tre gradi di libertà (2 rotazionali, u e v e uno lineare Z). Il riferimento secondario elimina 2 gradi di libertà (un lineare Y e rotazionale w). Infine il riferimento terziario elimina l’ultimo grado di libertà di traslazione X.
fig3
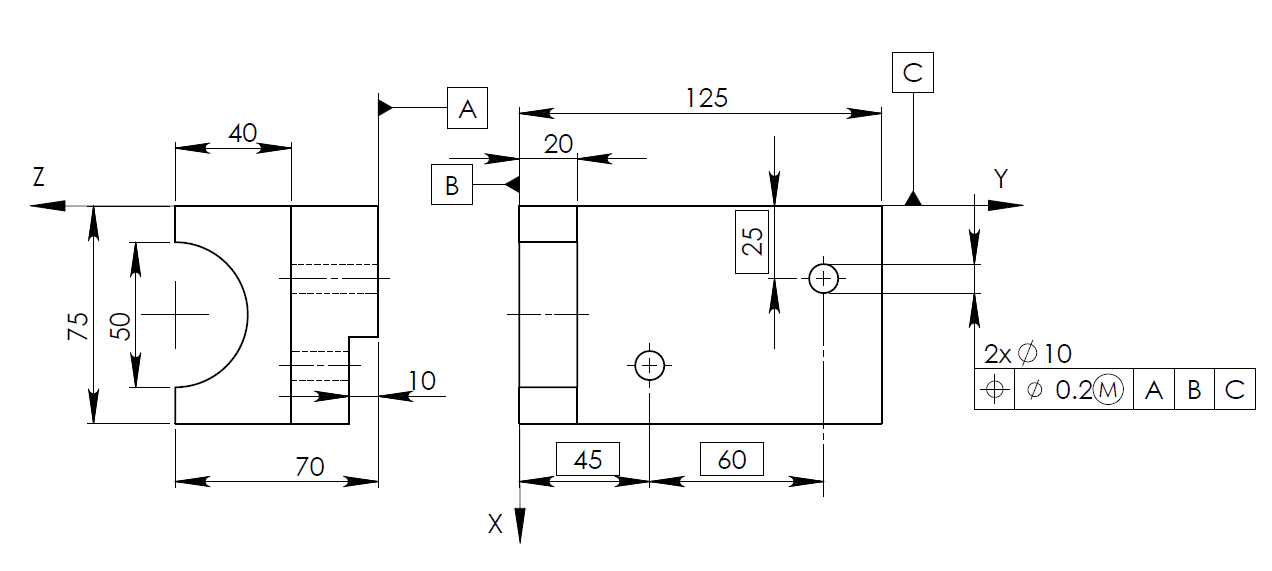
Fig. 3 – Per rendere più chiara l’identificazione del DRF, la nuova norma ASME del 2009 ha introdotto la possibilità di identificare nel disegno gli assi del sistema di riferimento, attraverso l’identificazione dei gradi di libertà di traslazione lungo le direzioni X, Y e Z.
FIG5
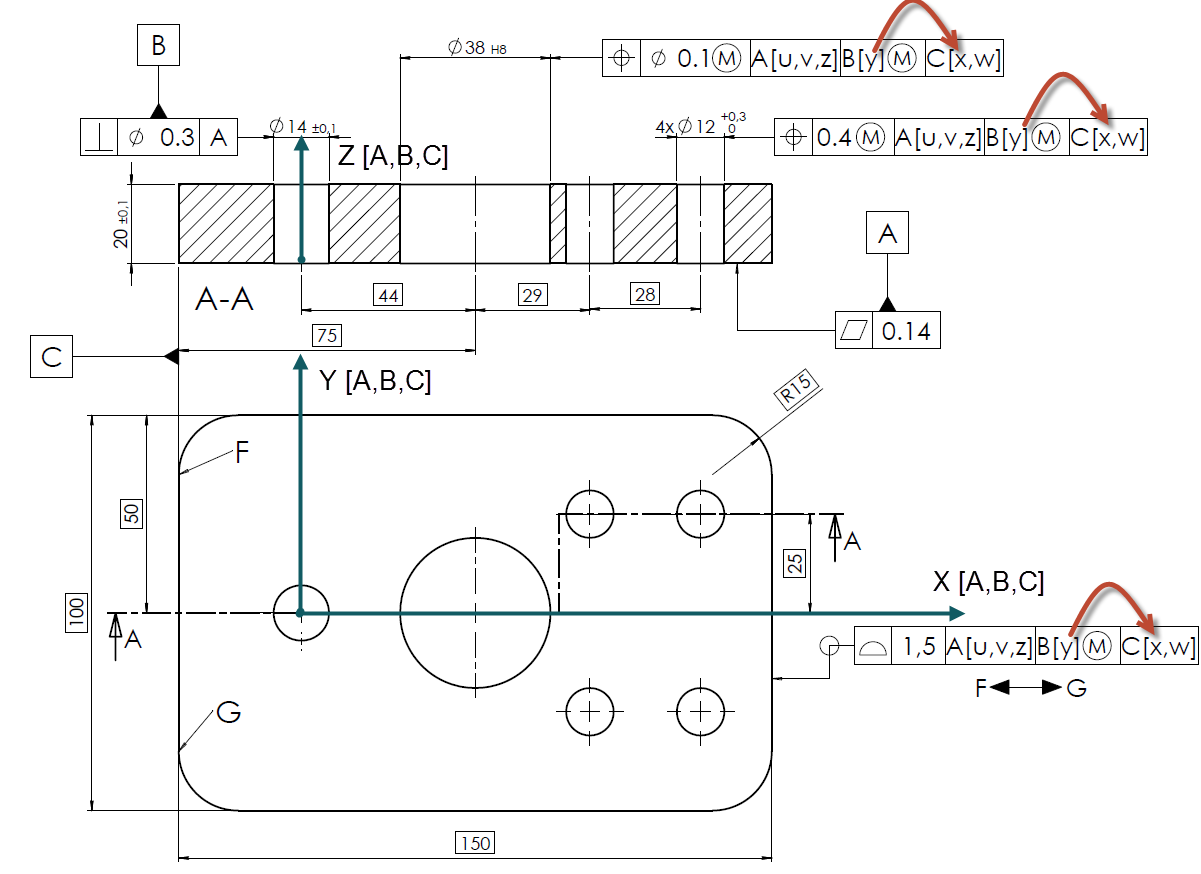
Fig. 5 – E’ possibile variare il numero di gradi di libertà eliminati da ogni Datum trasferendo, ad esempio, dal riferimento B al riferimento C il compito di limitare il grado di libertà lungo la direzione x.
figura4
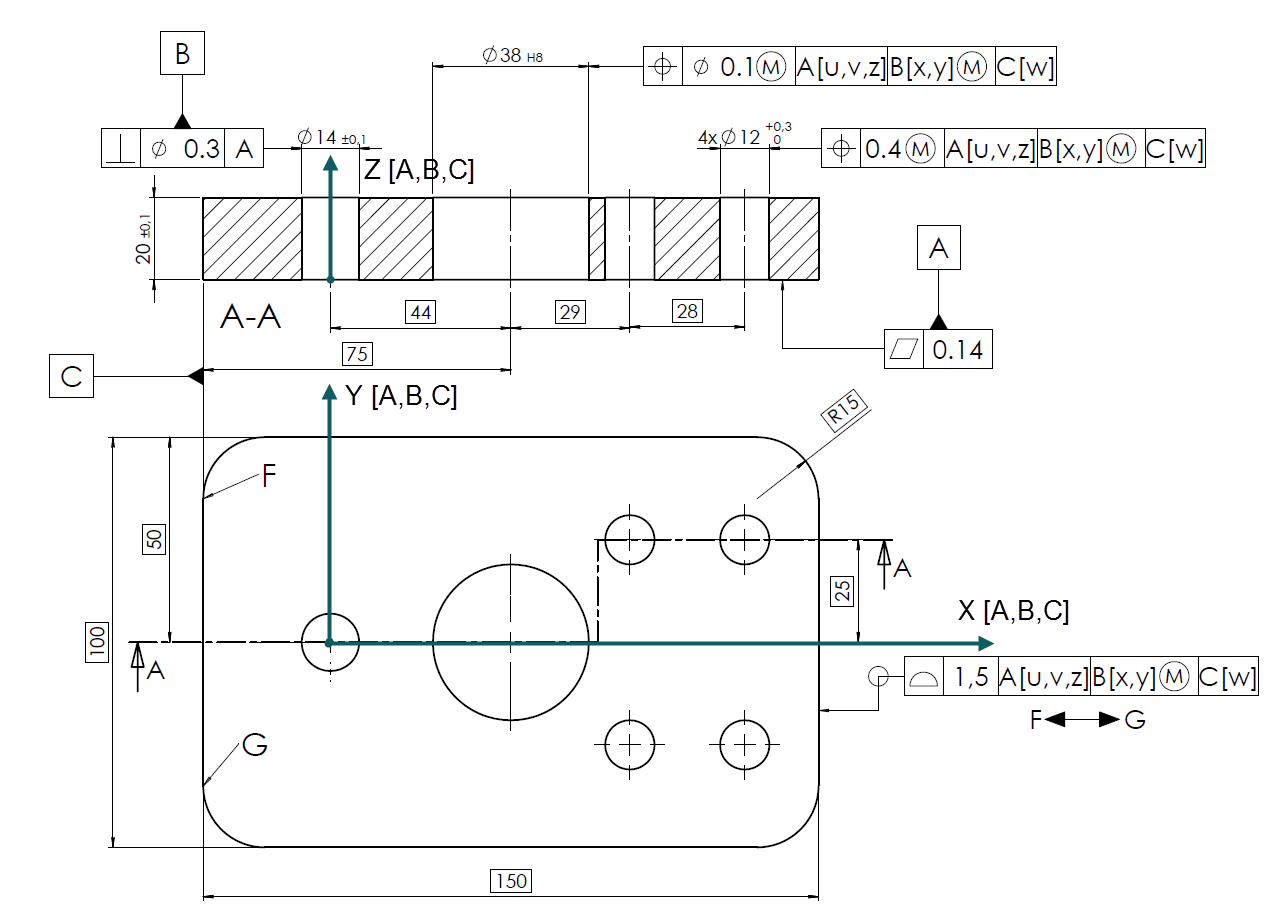
Fig. 4 – E’ possibile indicare tra parentesi quadra i gradi di liberà eliminati: il riferimento primario A elimina tre gradi di libertà u, v e z, il riferimento secondario B (asse del foro da 14 mm) elimina due gradi di libertà traslazionali x e y, ed infine il terzo riferimento C ha il compito di bloccare la rotazione w.

Il riferimento (o datum) è un elemento geometrico astratto, di forma perfetta, assunto come origine per stabilire dimensioni e localizzazione delle singolarità geometriche di un componente. E’ opportuno distinguere tra l’elemento di riferimento reale del pezzo (denominato datum feature) e il datum che rappresenta la controparte perfetta della datum feature (es. un piano ideale), o l’asse della controparte geometrica perfetta. Gli elementi di riferimento sono particolari superfici fisiche di parti reali etichettati e imperfetti, che servono a limitare i gradi di libertà (di rotazione e traslazione) durante i processi di assemblaggio. I riferimenti simulati sono concettualmente perfetti, o fisicamente quasi perfetti, e rappresentano il ponte tra il mondo reale imperfetto dei datum feature e il mondo immaginario perfetto dei Datum (fig. 1). I riferimenti simulati hanno il compito di definire il DRF (Datum Reference Frame), cioè il sistema di riferimento a 3 piani perpendicolari che definisce l’origine per le misure e permette il bloccaggio del pezzo durante il controllo o la lavorazione. Il riferimento primario A elimina tre gradi di libertà (2 rotazionali, u e v e uno lineare Z). Il riferimento secondario elimina 2 gradi di libertà (lineare Y e rotazionale w). Infine il riferimento terziario elimina l’ultimo grado di libertà di traslazione X (fig. 2). Per rendere più chiara l’identificazione del DRF, la nuova norma del 2009 ha introdotto la possibilità di identificare nel disegno gli assi del sistema di riferimento, attraverso l’identificazione dei gradi di libertà di traslazione lungo le direzioni X, Y e Z (fig. 3). La nuova norma ASME Y14.5 del 2009 ha introdotto la possibilità di personalizzare il numero di gradi di libertà eliminati da ogni piano del DRF. Ad esempio nel componente di figura 4, accanto alla definizione dei datum, sono stati indicati tra parentesi quadra i gradi di liberà eliminati: il riferimento primario A elimina tre gradi di libertà u, v e z, il riferimento secondario B (asse del foro da 14 mm) elimina due gradi di libertà traslazionali x e y, ed infine il terzo riferimento C ha il compito di bloccare la rotazione w. In base ad esigenze progettuali, è possibile variare il numero di gradi di libertà eliminati dai Datum: ad esempio nella figura 5, il compito di limitare il grado di libertà lungo la direzione x è passato dal riferimento B al riferimento C. Lasciamo ai lettori il progetto del calibro funzionale per il controllo della piastra nelle due configurazioni proposte.

Quaderni di progettazione

Giunti sensorizzati: co-progettazione strutturale e metrologica

Nel linguaggio tecnico italiano il termine giunto assume significati differenti a seconda dell’ambito applicativo. Nella meccanica delle macchine il termine giunto indica spesso un organo destinato a collegare due alberi e a trasmettere moto, coppia e potenza; nella progettazione strutturale

Ricerca

Le tecnologie di frontiera più importanti del 2026

Il rapporto annuale McKinsey mette in evidenza le più recenti innovazioni tecnologiche, gli sviluppi e le tendenze in materia di talenti, insieme al loro potenziale impatto su imprese e società. Come ogni anno, Mckinsey ha pubblicato il “Technology Trends Outlook

Quaderni di progettazione

Ingranaggi conici a spirale

Tra i componenti di trasmissione del moto più sofisticati, gli ingranaggi conici a spirale costituiscono la tipologia più utilizzata. Dalla locomozione ferroviaria agli assali degli autoveicoli, dalla robotica industriale alle turbine navali, questi elementi trasmettono potenza con efficienza elevata, limitando

Additive manufacturing

Progettare geometrie funzionali per la stampa 3D

Il valore per il progettista risiede nella possibilità di esplorare soluzioni interne al componente che sarebbe difficile individuare modificando manualmente un gran numero di elementi strutturali. Un componente delicato serrato in un’attrezzatura, un oggetto movimentato da una pinza, un inserto