È sfrecciato a 116,19 km/h per le strade del deserto del Nevada (USA) il nuovo prototipo PulsaR, realizzato dal Team Policumbent del Politecnico di Torino, stabilendo il nuovo record italiano di velocità su veicolo a propulsione umana. Il record è stato realizzato nel corso del World Human Powered Speed Challenge, che si è svolto a Battle Mountain dal 14 al 19 settembre scorsi. L’evento, come ogni anno, ha radunato i ciclisti e le biciclette più veloci al mondo per confrontarsi con il cronometro sulla distanza di 200 metri, dopo una rincorsa di circa 8 km su un tratto della SR305 che attraversa l’altopiano deserto del Nevada a quota 1450 metri sul livello del mare. I ragazzi del Team Policumbent sono i primi italiani in assoluto a partecipare a questo evento unico al mondo, che ha visto l’esordio in gara per il ciclista e studente Andrea Gallo (classe 1987) che ha pedalato sul nuovissimo prototipo PulsaR. Un mezzo a pedali su 2 ruote, con seduta reclinata e una carenatura in materiale composito che abbassa la resistenza aerodinamica fino a 20 volte rispetto ad una bici tradizionale.


Webinar on-line | 8 ottobre 2026 | NCAB Group | Dalla progettazione alla produzione: come progettare PCB realmente producibili
SAVE THE DATE! 8 ottobre ore 10.30 on-line webinar Scopri come allineare progettazione e produzione di PCB fin dalle prime fasi del progetto! Durante l’incontro con Michele Palma (Technical Sales Manager PCB Zuken Italia) e Stefano Caruso (Field Application Engineer
Alberi di trasmissione in materiale composito
Nei settori in cui i componenti meccanici sono sottoposti a carichi di lavoro estremamente gravosi, la sostituzione degli alberi di trasmissione in acciaio con componenti in materiale composito è un’opzione molto valida per gestire al meglio la vita utile del
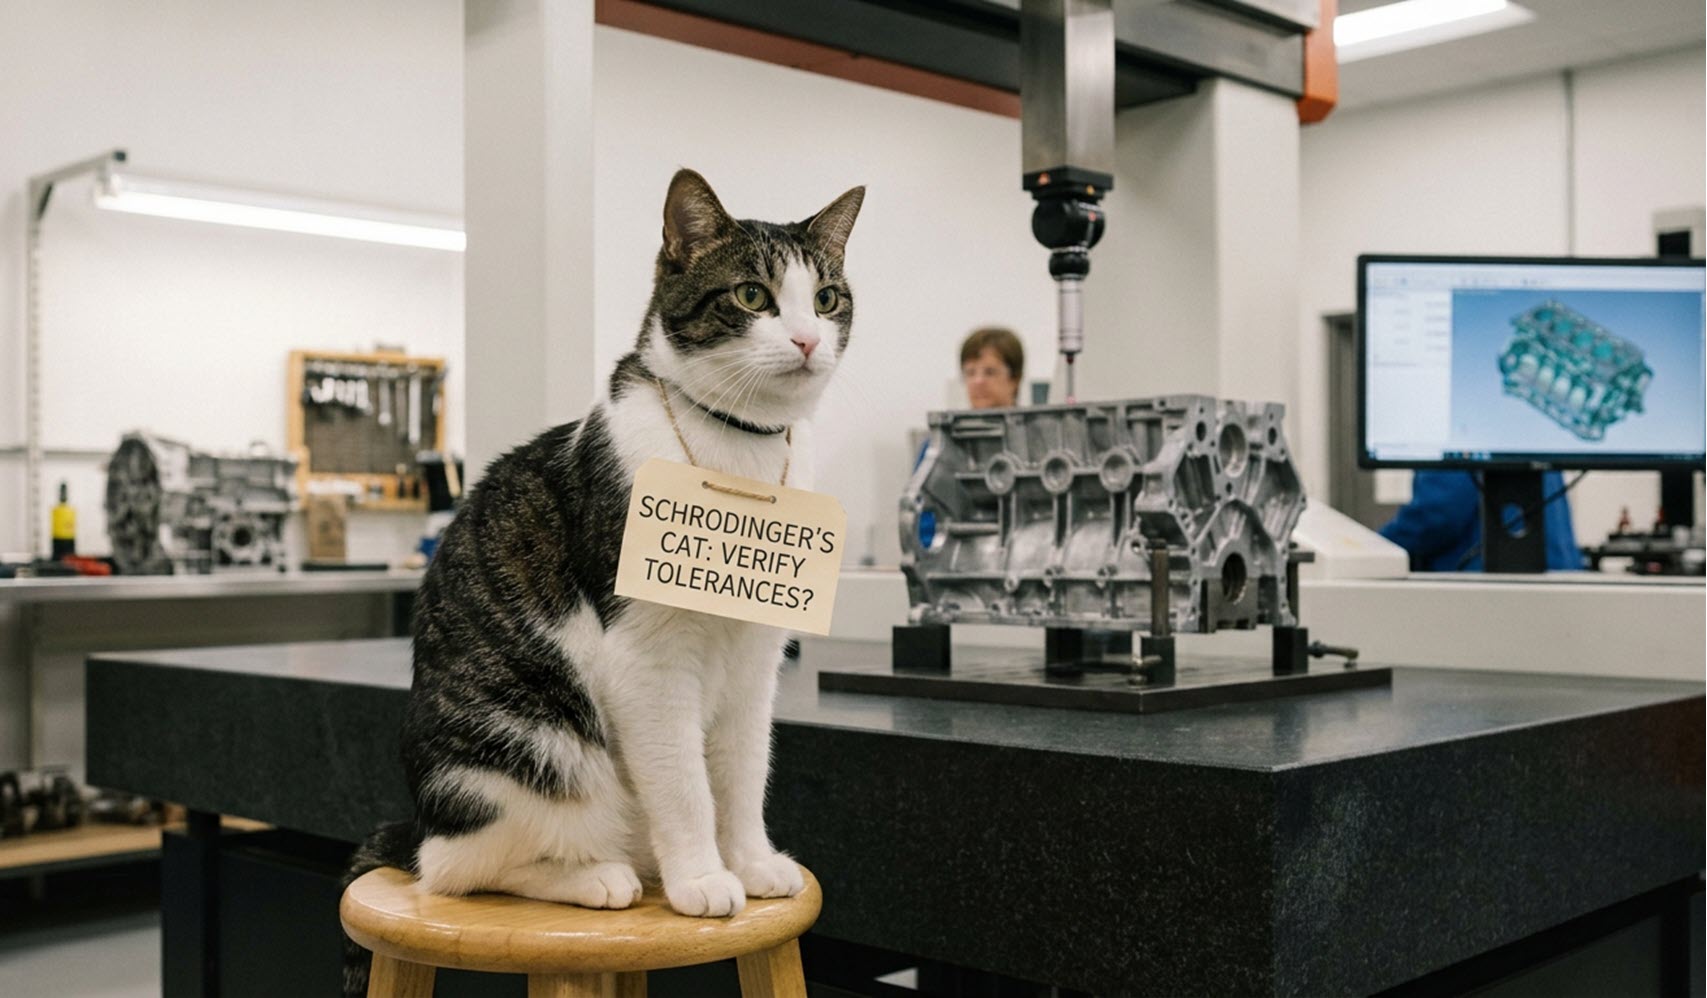
Il gatto di Schrödinger nelle tolleranze
Perché ogni caratteristica di un componente richiede una tolleranza Le tolleranze definiscono lo scostamento ammissibile tra il componente reale e il modello nominale. La loro determinazione costituisce una delle fasi più critiche dello sviluppo prodotto. Poiché ogni tolleranza comporta un
Il futuro della robotica: intelligente, adattabile e al nostro fianco
Negli ultimi anni la robotica ha compiuto progressi straordinari, ma secondo le analisi di McKinsey pubblicate a luglio ci troviamo soltanto all’inizio di una trasformazione molto più profonda Un progresso straordinario Finora i robot sono stati utilizzati prevalentemente per svolgere