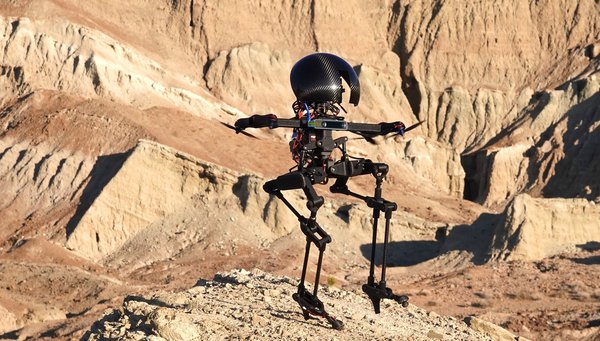
Leonardo (LEgs ON boARD drOne) è un prototipo di robot sviluppato nei laboratori del Caltech (California Institute of Technology) che combina i regimi di volo e camminata utilizzando il controllo sincronizzato di propulsori elettrici distribuiti e gambe multiarticolari.
Ci sono robot che volano e altri che camminano, ma non ci sono ancora robot in grado di realizzare con naturalezza ed efficacia manovre complesse come andare su uno skateboard o camminare su una fune, o meglio una slackline, fettuccia piatta usata oggi da molti funamboli. Invece, sembra proprio che questi compiti siano alla portata di un prototipo sviluppato dal californiano Caltech, che in un articolo pubblicato su Science Robotics descrive le caratteristiche di questo robot chiamato Leonardo, acronimo di LEgs ON boARD drOne.
Il video
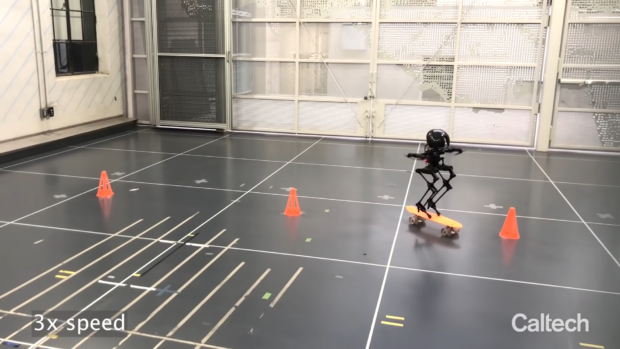
Nel video che abbiamo pubblicato in apertura si può notare come Leo, come lo chiamano più praticamente gli sviluppatori, cerca di scendere le scale con la grazia incerta di una ballerina sui tacchi, optando infine per un breve volo per risolvere il problema. Lo si vede anche affrontare con buon piglio anche la slackline e fare un breve percorso di una certa difficoltà su un normale skateboard.
Movimenti da insetti e uccelli
Leonardo riesce a fare tutto questo grazie a una serie di accorgimenti che gli scienziati della Caltech hanno preso in prestito da uccelli e insetti, molti dei quali possono passare dal moto in volo a quello in camminata velocemente e senza alcun problema. Roboticamente parlando, hanno dotato Leonardo di quattro eliche e un paio di gambe leggere e molto sottile, dotate di più articolazioni mosse da motori elettrici governati da complessi algoritmi di sincronizzazione.
Per vedere meglio i suoi movimenti e le sue capacità potete scaricare da qui gli otto video allegati alla pubblicazione su Science Robotics.