 L’Istituto Italiano di Tecnologia – ha concluso il DARPA Robotics Challenge in 17° posizione dopo aver superato le prime due prove: guida e apertura porta. La competizione si è interrotta a causa della caduta di Walkman durante il passaggio della porta. All’origine un problema di affidabilità delle batterie (dotazione standard), dovuto anche allo scarso tempo dei test, per l’integrazione con la parte robotica.
La competizione – a cui ha assistito anche Antonio Verde, il Console Generale d’Italia a Los Angeles – è stata comunque un occasione importante di visibilità della tecnologia made in Italy. Design, motori e soft-hand si sono dimostrati i veri punti di forza di Walkman, il robot umanoide sviluppato dall’Istituto Italiano di Tecnologia (IIT) di Genova, in collaborazione con il Centro di Ricerche “E. Piaggio” di Pisa, all’interno di un progetto finanziato dalla Commissione Europea dalla fine del 2013.
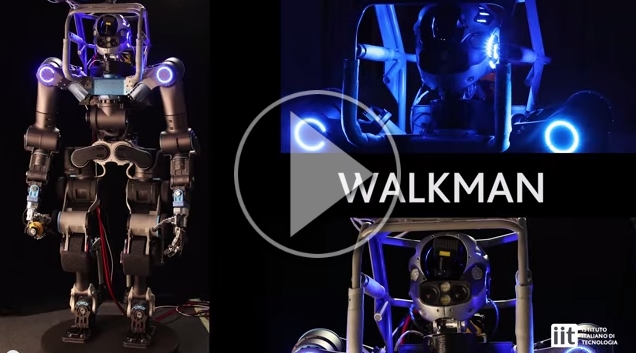
Il Design di Walkman consente di unire robustezza e flessibilità. Walkman è un robot umanoide alto 1,85 per 120 Kg, realizzato in Ergal (90%), titanio (8%) ferro e plastica mosso da 33 motori elettrici compatti, parte integrante della struttura.
I motori di Walkman – brevetto IIT – integrano in un unico modulo “click-on” sensori di coppia, forza e posizione e schede di controllo, in un volume che è circa 1/5 di un motore motociclistico. La potenza è da vera Formula 1: il motore da 2.8 KW è infatti in grado di erogare fino a 250 Newton per metro. Una moto sportiva di 1000 cc di cilindrata eroga mediamente fino a 115 Newton per metro.
La soft-hand – la stessa che IIT in collaborazione con il Centro Protesi INAIL di Budrio sta portando sui pazienti amputati – è realizzata con il contributo della tecnologia 3D-printing, in materiale plastico e con alcune componenti metalliche. Soft-hand è robusta e leggera (meno di 500 gr) ed estremamente flessibile, grazie all’ingegnerizzazione di un tendine artificiale che consente di riprodurre i movimenti naturali. Il dispositivo è altamente ergonomico e con consumi ottimizzati.
Da questo punto di vista le parole di Gill Pratt, direttore della manifestazione, espresse nell’invito giunto ad IIT a fine 2013 – “per la forza del suo team e delle loro idee, credo che la loro partecipazione al DRC aumenterà la qualità della competizione nel suo insieme
Il team che ha progettato e realizzato a tempo di record (solo 10 mesi) Walkman è guidato da Nikos Tsagarakis, 44 anni ingegnere robotico, è composto da 27 persone, dall’età media di 31 anni: 9 tecnici, 9 ricercatori, 8 studenti di dottorato e 1 laureando. In particolare, il team WALK-MAN è composto da: 7 meccanici (disegno e motori): Lorenzo Baccelliere (32 anni), Alberto Brando (35 anni), Francesca Negrello (27 anni), Manuel Catalano (33 anni), Manolo Garabini (31 anni), Gianluca Pane (36 anni), Wooscok Choi (32); 3 elettronici (schede di controllo e comunicazione interna nel robot): Stefano Cordasco (37 anni), Philip Hudson (51 anni), Marco Migliorini (35 anni)
18 programmatori (controllo della camminata, manipolazione, visione e percezione e creazione di ambiente di realtà virtuale): Arash Ajoudani (33 anni), Dimitrios Kanoulas (30 anni), Petar Kormushev (35 anni), Kryczka Przemyslak (anni 31), Jinoh Lee (36 anni), Zhibin Li (30 anni), Jorn Malzahn (31 anni), Alessio Margan (41 anni), Enrico Mingo (30 anni),Luca Muratore (26 anni), Alessio Rocchi (31 anni), Alberto Cardellino (33 anni), Enrico Corvaglia (27 anni), Mirko Ferrati (28 anni), Corrado Pavan (28 anni), Alessandro Settimi(28 anni), Pavan Kanajar (29 anni)
Nella testa ha telecamere e uno scanner laser tridimensionale. Il movimento del corpo di WALK-MAN è gestito da circa 40 schede di controllo, 4 sensori di coppia di forza (2 nelle caviglie e 2 nei polsi), 33 motori che uniscono i vari giunti e 2 accelerometri per regolare l’equilibrio. Due computer (con processore INTEL i7 quadcore) controllano lavisione e la percezione e il movimento. L’architettura software è basata su piattaforma YARP (codice sviluppato da IIT per l’umanoide iCub), con integrazioni di ROS e Gazebo.