Un team di scienziati della National University di Seoul è riuscito a mimare il comportamento dei gerridi con un robot in grado di saltare sulla superficie dell’acqua. I ricercatori hanno osservato questi insetti con telecamere ad alta velocità, capaci di riprendere fino a 250 fotogrammi al secondo; e si sono accorti che le gambe dei gerridi accelerano gradualmente. In questo modo l’acqua non si sposta così velocemente da perdere il contatto con le zampe. Con un modello teorico di cilindro flessibile galleggiante, i ricercatori hanno accertato che la forza massima esercitata dalle gambe degli insetti è sempre al di sotto della forza massima che la superficie dell’acqua può sopportare. Non solo, ma sembra che i gerridi facciano scivolare le zampe verso l’interno per utilizzare il più possibile il tempo di spinta, massimizzando la forza applicata. Per ricreare questa accelerazione controllata, il team ha costruito due esemplariche aumentano gradualmente, ma non superano mai, la tensione superficiale dell’acqua: moltoleggeri (68 milligrammi), con gambe lunghe e questo particolare meccanismo, i robot sono tal quali le loro controparti naturali.


Alberi di trasmissione in materiale composito
Nei settori in cui i componenti meccanici sono sottoposti a carichi di lavoro estremamente gravosi, la sostituzione degli alberi di trasmissione in acciaio con componenti in materiale composito è un’opzione molto valida per gestire al meglio la vita utile del
Il gatto di Schrödinger nelle tolleranze
Perché ogni caratteristica di un componente richiede una tolleranza Le tolleranze definiscono lo scostamento ammissibile tra il componente reale e il modello nominale. La loro determinazione costituisce una delle fasi più critiche dello sviluppo prodotto. Poiché ogni tolleranza comporta un
Il futuro della robotica: intelligente, adattabile e al nostro fianco
Negli ultimi anni la robotica ha compiuto progressi straordinari, ma secondo le analisi di McKinsey pubblicate a luglio ci troviamo soltanto all’inizio di una trasformazione molto più profonda Un progresso straordinario Finora i robot sono stati utilizzati prevalentemente per svolgere
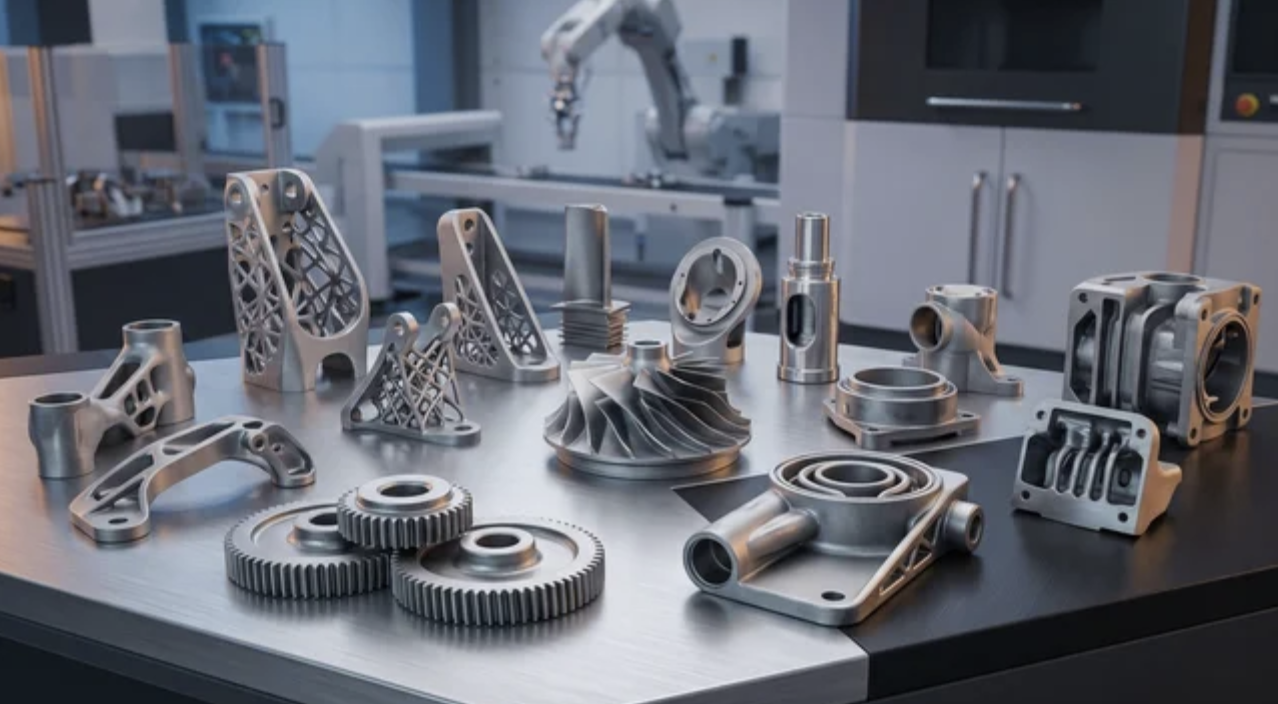
Progettazione a fatica nell’Additive Manufacturing: difetti, criteri di dimensionamento e linee guida per il progettista
Mentre le proprietà statiche dei componenti prodotti in AM mediante tecnologie Powder Bed Fusion (PBF) o Directed Energy Deposition (DED) risultano spesso comparabili a quelle ottenibili con processi convenzionali, il comportamento a fatica rappresenta ancora uno dei principali fattori limitanti