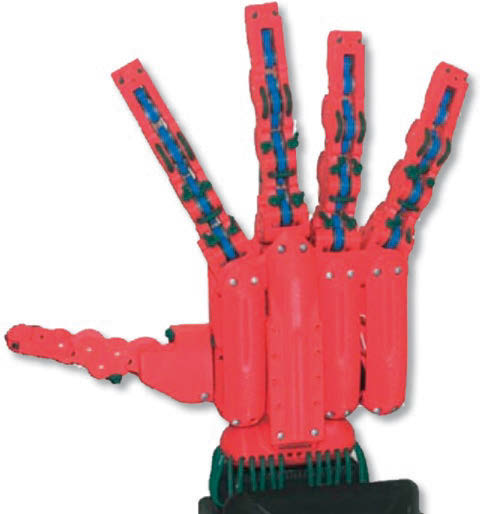
 Il progetto europeo SOMA (SOft MAnipulation) punta a sviluppare un sistema artificiale di manipolazione innovativo, semplice e facile da programmare ma nel contempo affidabile e robusto. Partner italiani del progetto, coordinato dall’Università di Berlino, sono l’Università di Pisa e l’Istituto Italiano di Tecnologia di Genova, che da anni collaborano allo studio di mani robotiche. Un’importante realizzazione è la pisa-iit softhand che, con una struttura semplicissima e robusta, e un solo motore, è in grado di compiere movimenti e prese naturali su tutti gli oggetti di uso quotidiano. Alla base il concetto di soft manipulation, una manipolazione in grado di adattarsi alle diverse caratteristiche fi siche dell’ambiente, allo stesso modo di quella umana. Le caratteristiche principali responsabili della capacità di manipolazione non sono date da algoritmi inseriti nella mano, ma sono presenti nella struttura fi sica della mano stessa e si esprimono nell’interazione tra queste caratteristiche e quelle degli oggetti nell’ambiente reale che devono essere manipolati. Questa importante realizzazione apre la via a una nuova generazione di robot industriali e di servizio in grado di operare in ambiente reale e con gli esseri umani.


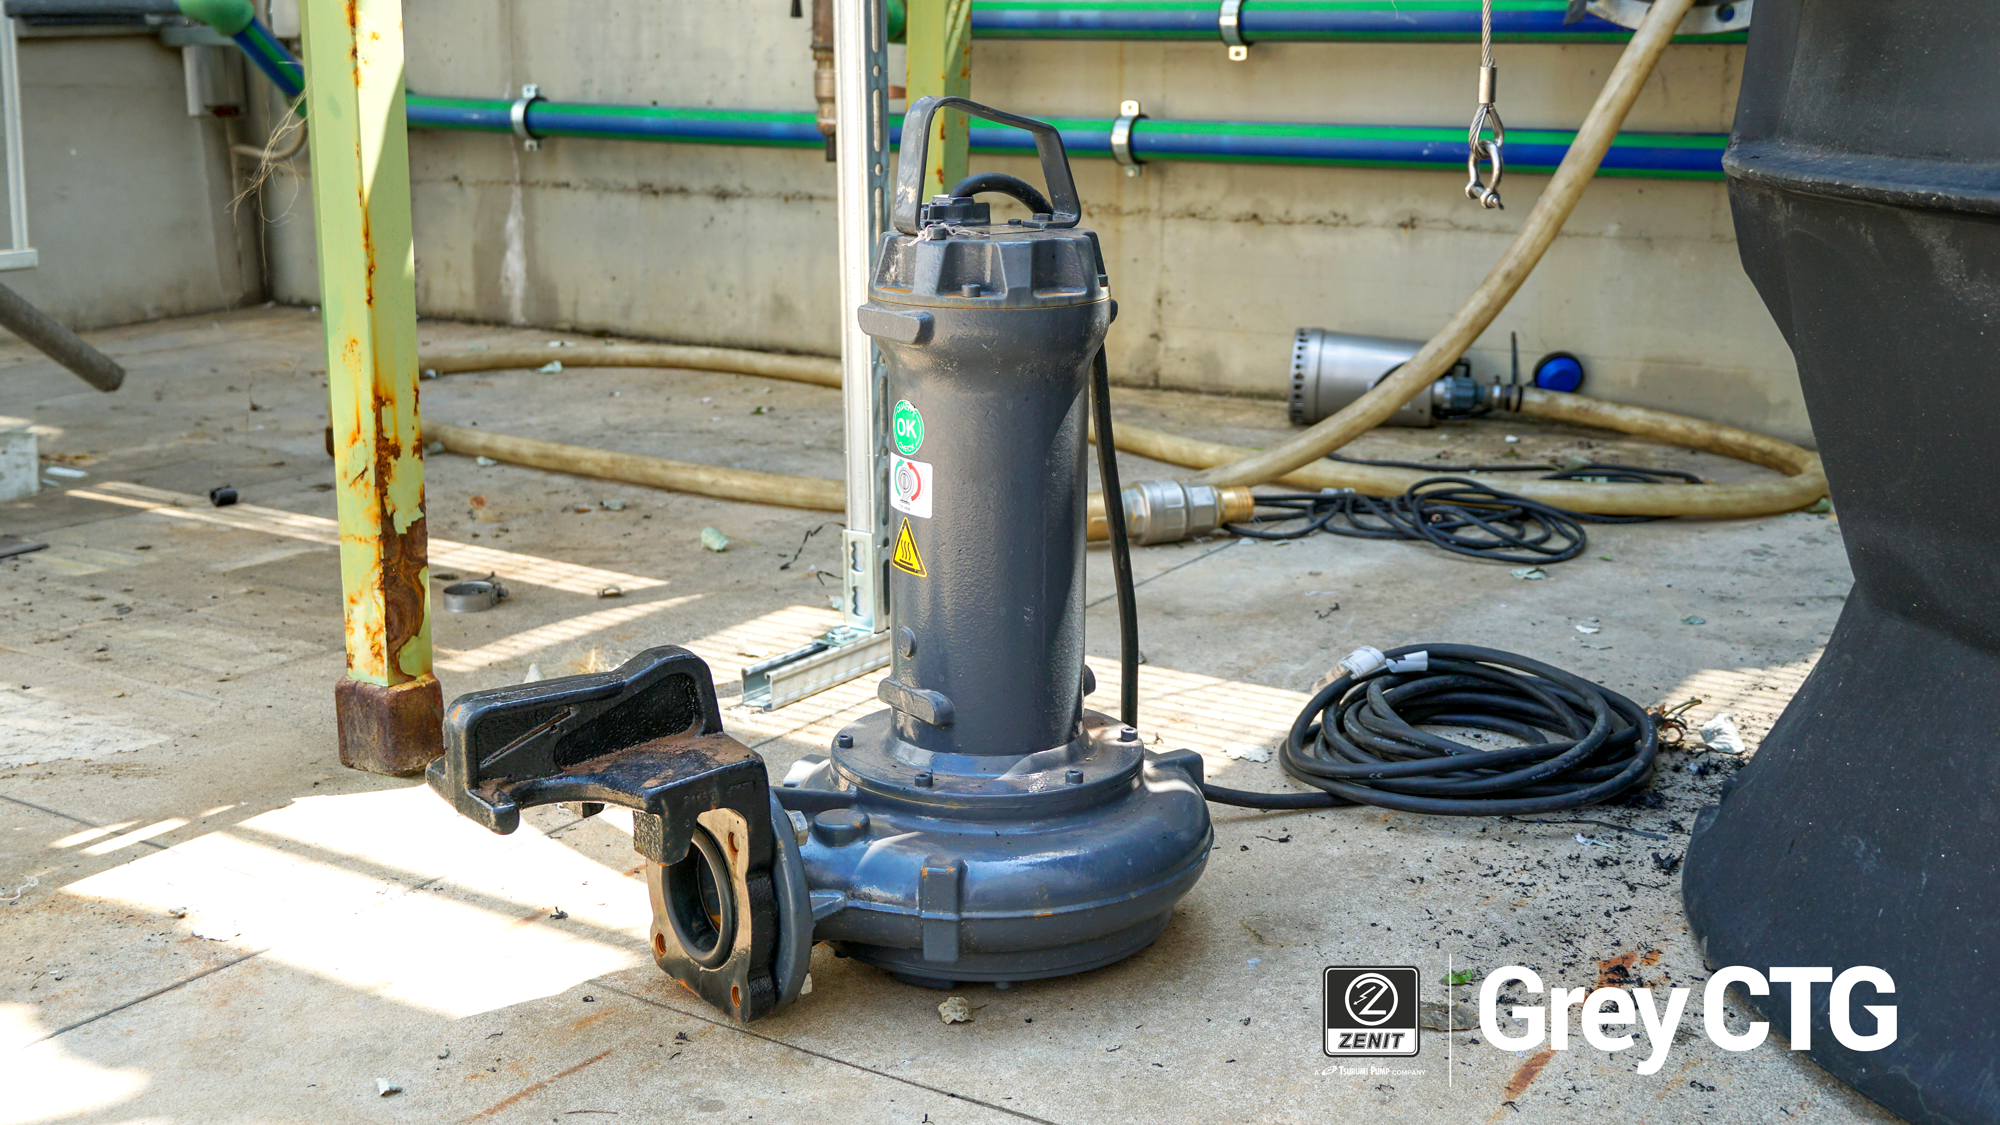
contenuto sponsorizzatoInnovazione e sviluppo, la Grey CTG a Ecomondo 2026!
Zenit Group parteciperà a ECOMONDO 2026 nell’area dedicata al trattamento delle acque, dove presenterà le sue soluzioni all’avanguardia per il pompaggio e il sollevamento dei reflui. Protagoniste allo stand dell’evento riminese saranno le nuove elettropompe Grey CTG, progettate per la
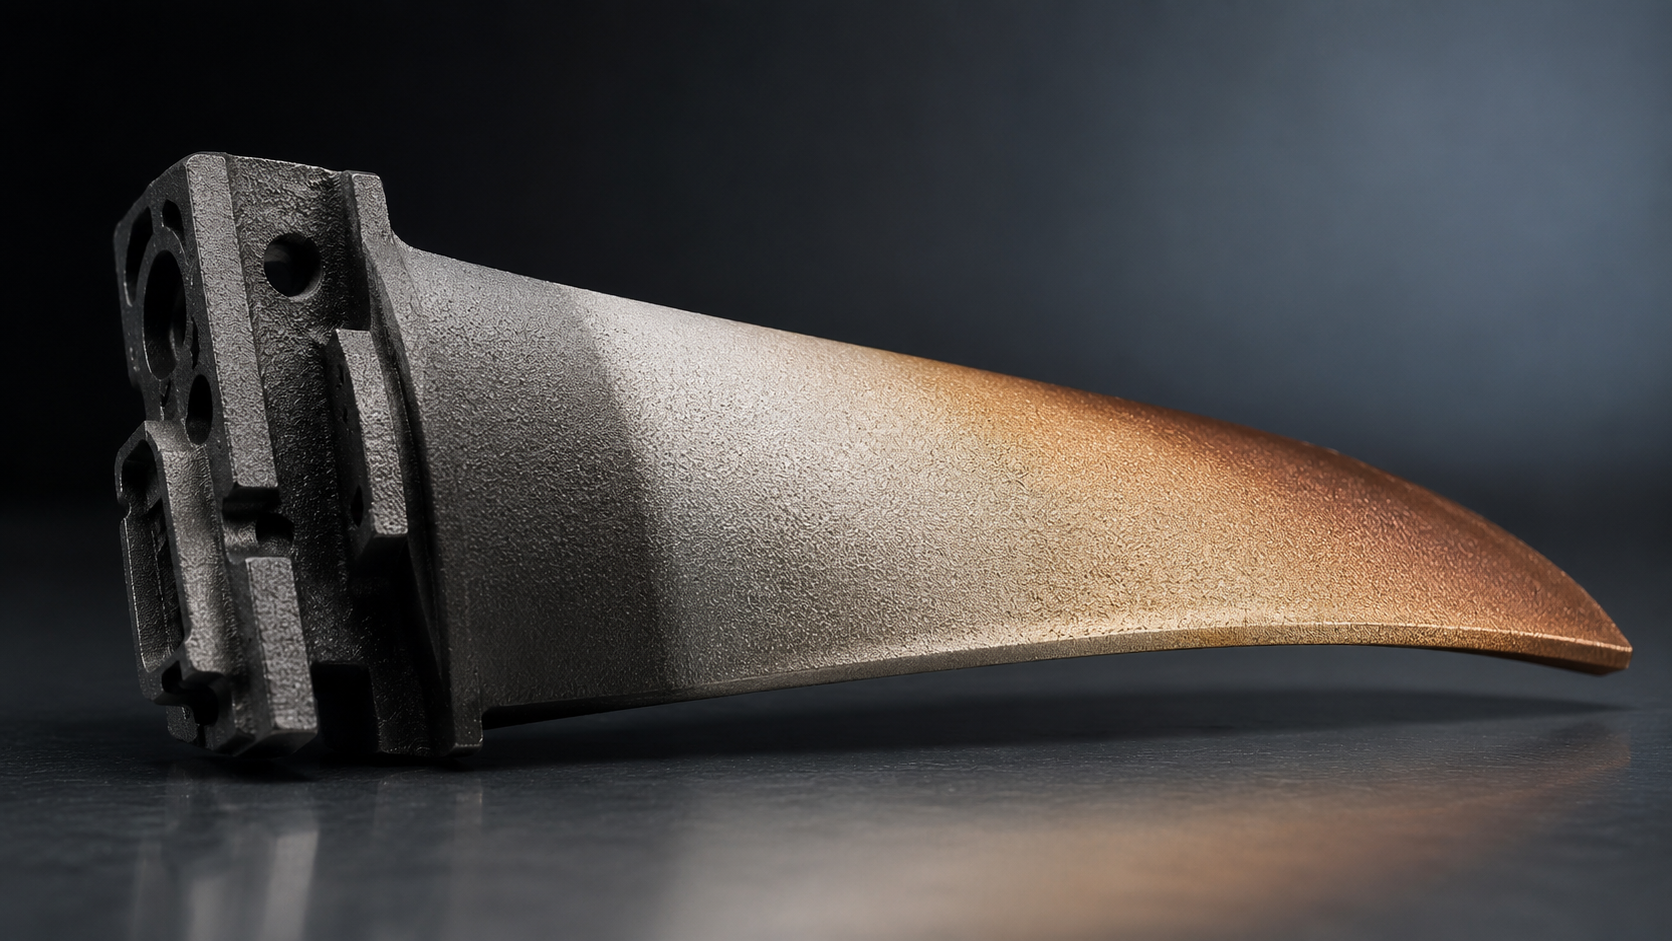
Functionally graded materials (FGM): la nuova frontiera della progettazione strutturale
L’avvento delle recenti tecnologie di produzione additiva e dei processi di fabbricazione multimateriale ha aperto la possibilità di realizzare componenti nei quali le proprietà meccaniche non siano più costanti, ma varino in modo continuo da una regione all’altra. È proprio
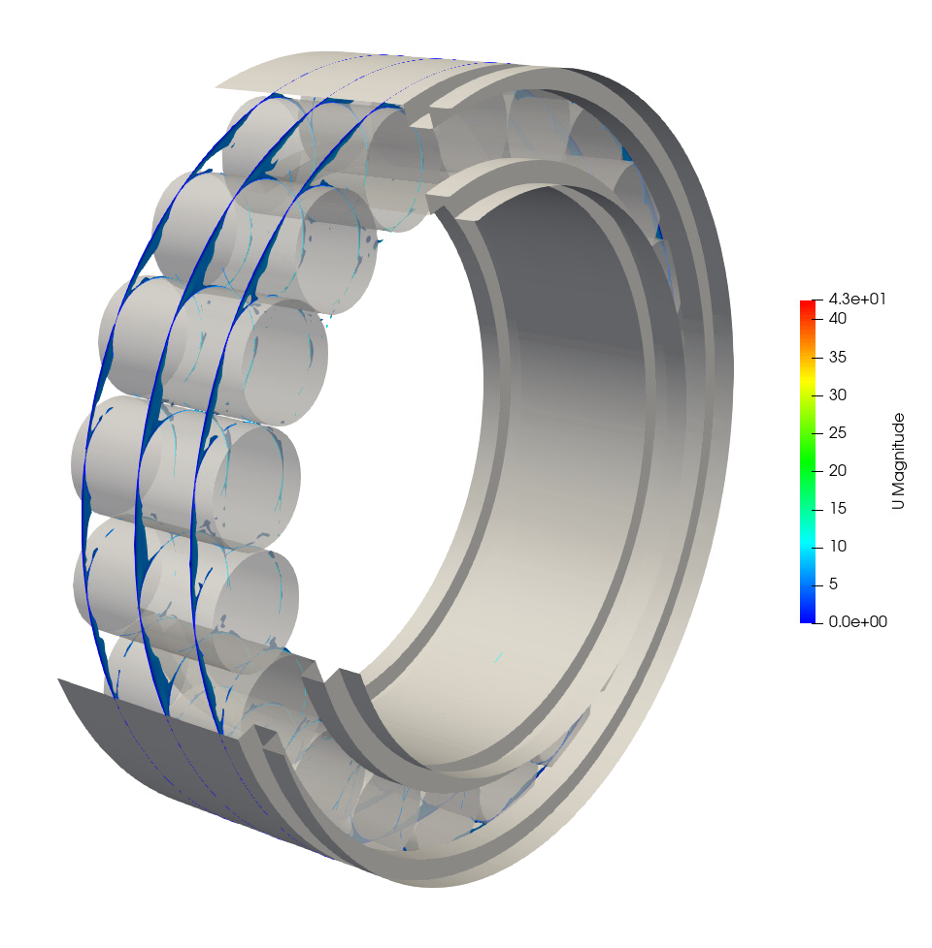
Quando l’olio non si limita a lubrificare: una nuova lettura dei cuscinetti a rulli
Una simulazione fluidodinamica mostra che, nei cuscinetti, il lubrificante non è soltanto un mezzo passivo che riduce l’attrito: può modificare il moto dei rulli, contrastarne la rotazione o perfino favorirla. Capire questa interazione è essenziale per prevedere lo slittamento e
Lavorare con leghe refrattarie
Stampare tungsteno o molibdeno non è come stampare acciaio. Questo articolo ripercorre lo stato dell’arte del processing AM di W e Mo, le insidie metallurgiche più critiche e le direzioni più promettenti per chi si avvicina a questi materiali nel