Internet of Things, Industria 4.0, Fabbrica intelligente e Sistemi cyber-fisici più vicini con l’ultimo sistema brevettato al Politecnico di Milano: ecco la fabbrica del futuro. Il nuovo sistema è pensato per controllare la movimentazione di uno o più robot collaborativi e manipolatori industriali montati su base fissa o mobile e dotati di uno o più organi terminali, in grado di operare senza l’ausilio di barriere protettive per l’operatore umano. L’idea alla base dell’invenzione riguarda la definizione e il corrispondente calcolo di direzioni di moto per l’organo terminale di uno o più robot industriali tali da ottimizzare la produttività. Il sistema è in grado di determinare la presenza e la posizione dell’uomo, di stimarne l’evoluzione temporale della posizione e di interfacciarsi con il sistema di controllo. Il robot, nel caso in cui vi siano ostacoli al proprio movimento pre-programmato, può scegliere direzioni alternative lungo le quali continuare il proprio movimento, mantenendo quindi la propria produttività oppure rallentare o infine fermarsi quando nessuna delle alternative praticabili è tale da consentire al robot di continuare il proprio compito in sicurezza. Diversi sono i vantaggi del nuovo sistema di robotica collaborativa brevettato: una maggiore velocità nell’esecuzione dei compiti, la redditività industriale dei compiti e una maggiore efficienza energetica.


Webinar on-line | 8 ottobre 2026 | NCAB Group | Dalla progettazione alla produzione: come progettare PCB realmente producibili
SAVE THE DATE! 8 ottobre ore 10.30 on-line webinar Scopri come allineare progettazione e produzione di PCB fin dalle prime fasi del progetto! Durante l’incontro con Michele Palma (Technical Sales Manager PCB Zuken Italia) e Stefano Caruso (Field Application Engineer
Alberi di trasmissione in materiale composito
Nei settori in cui i componenti meccanici sono sottoposti a carichi di lavoro estremamente gravosi, la sostituzione degli alberi di trasmissione in acciaio con componenti in materiale composito è un’opzione molto valida per gestire al meglio la vita utile del
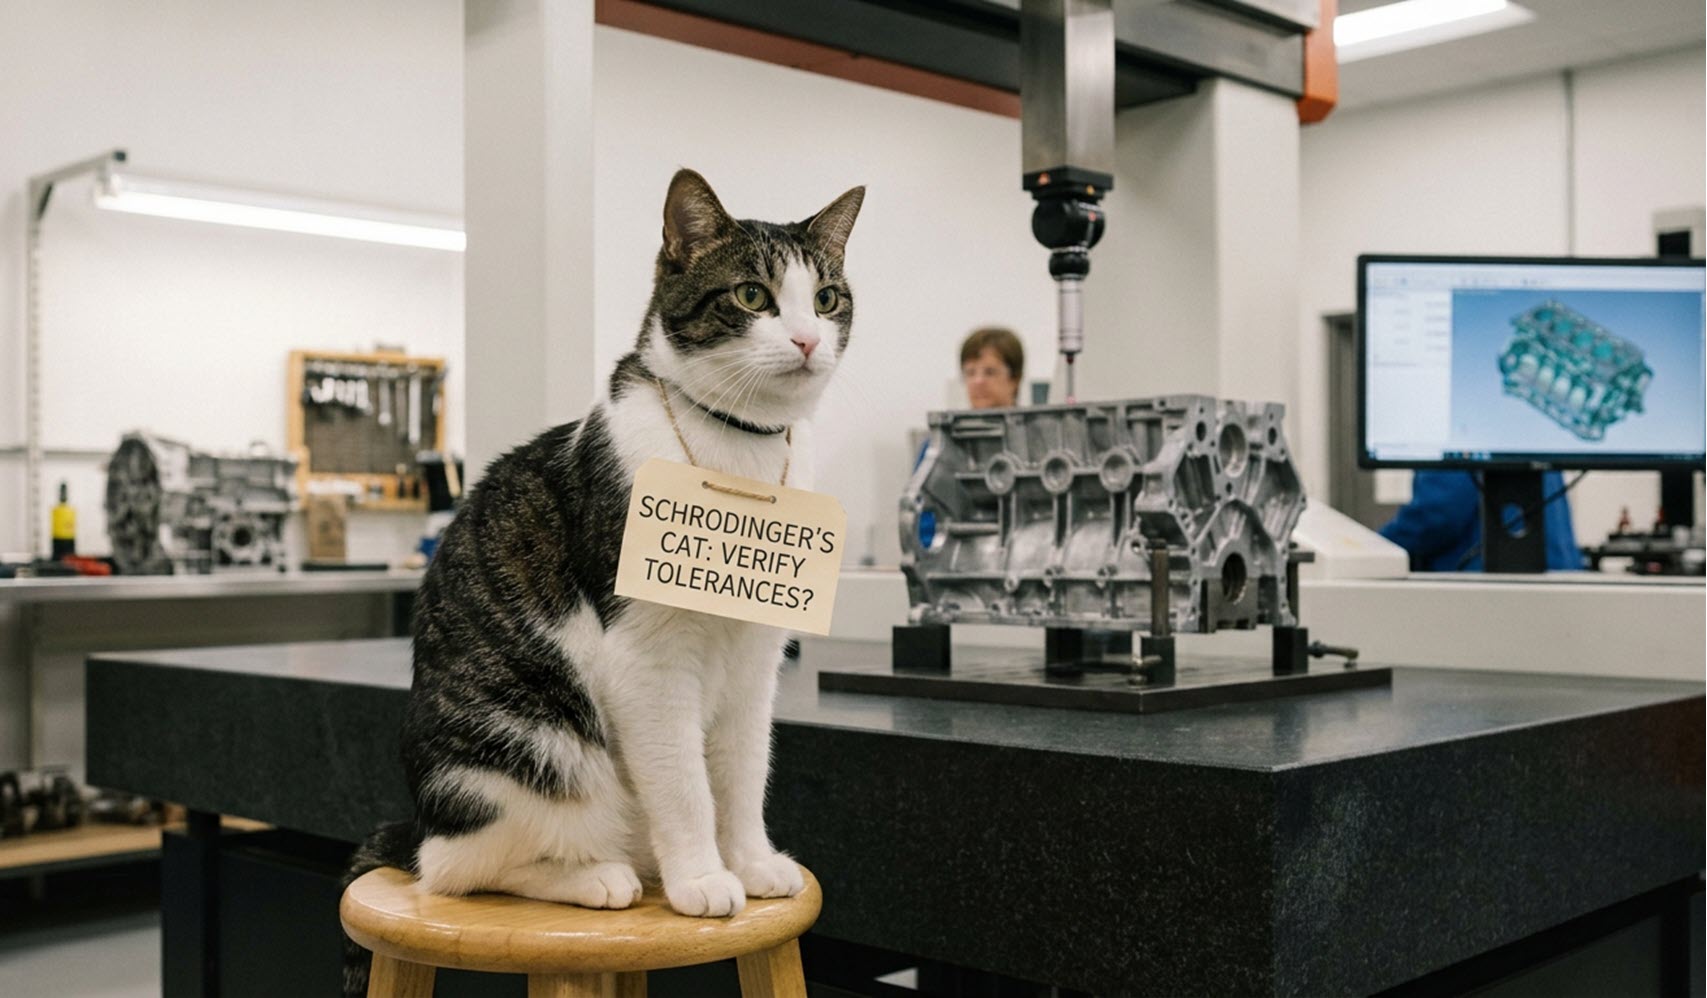
Il gatto di Schrödinger nelle tolleranze
Perché ogni caratteristica di un componente richiede una tolleranza Le tolleranze definiscono lo scostamento ammissibile tra il componente reale e il modello nominale. La loro determinazione costituisce una delle fasi più critiche dello sviluppo prodotto. Poiché ogni tolleranza comporta un
Il futuro della robotica: intelligente, adattabile e al nostro fianco
Negli ultimi anni la robotica ha compiuto progressi straordinari, ma secondo le analisi di McKinsey pubblicate a luglio ci troviamo soltanto all’inizio di una trasformazione molto più profonda Un progresso straordinario Finora i robot sono stati utilizzati prevalentemente per svolgere